
Převod radarových signálů
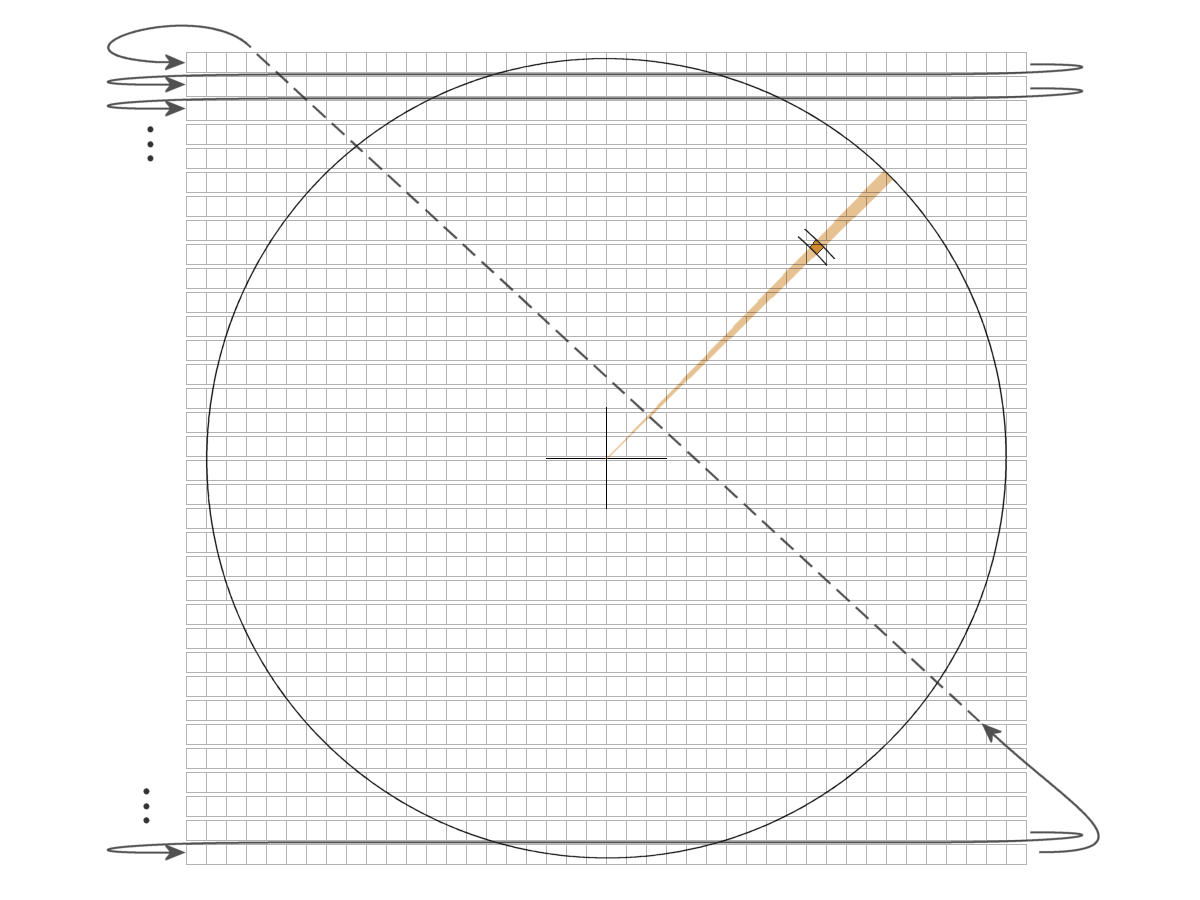
Obrázek 1: Rastr obrazovky počítače; šipky ukazují pořadí zápisu do obrazové paměti.

Obrázek 1: Rastr obrazovky počítače; šipky ukazují pořadí zápisu do obrazové paměti.

Obrázek 2: Pravoúhlý trojúhelník s odvěsnami X a Y, přeponou r a azimutálním úhlem β

Obrázek 2: Pravoúhlý trojúhelník s odvěsnami X a Y, přeponou r a azimutálním úhlem β
Převod radarových signálů
Přehledový radar určuje polohu v polárním souřadnicovém systému měřením vzdálenosti a směru (r,β). Pomocí převodu radarových signálů jsou tato surová radarová data převedena do formátu, který umožňuje jejich snadné zobrazení v pravoúhlém souřadnicovém systému X–Y.
Radar ukládá svá surová data do tabulky. Tato tabulka se také označuje jako polar store nebo polar pixmap. Sloupce tabulky představují všechny možné měřitelné kroky vzdálenosti. Každý řádek odpovídá jedné celé impulsní periodě pro určitý azimut. První řádek představuje azimut 0°, tedy směr na sever. V každé buňce tabulky je uložena hodnota představující jas příslušného odrazu. Pokud by byla tato tabulka zobrazena jako rastrový obraz bez převodu signálu na rastrovém monitoru, odpovídala by o 90° otočenému B-zobrazení. Aby bylo možné na rastrovém monitoru s řádkovým vykreslováním vytvořit obraz podobný PPI, musí být tato surová radarová data nejprve převedena do formátu X–Y. Je tedy nutné vypočítat, ve kterém řádku (Y) a který pixel (X) se má rozsvítit.
Tento převod představuje čistě trigonometrický výpočet:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Hodnoty (XC, YC) představují polohu radarové antény, která je ve většině případů ve středu obrazovky.
<Jednotlivé buňky v tabulce surových dat však mají různou velikost v závislosti na své vzdálenosti od radaru. Značky cílů, které se na indikátoru PPI nacházejí blízko stanoviště radaru, jsou menší než značky cílů na okraji obrazovky. V blízkosti bodů obratu goniometrických funkcí mohou být výpočty rovněž poměrně nepřesné. V těchto oblastech lze stejný úhel vyjádřit jako doplňkový pomocí vztahu sin β = cos (90°- β). Bohužel při tomto způsobu výpočtu dvě sousední buňky v polárním souřadnicovém systému již neodpovídají dvěma sousedním pixelům v kartézském souřadnicovém systému. Mezi dvěma signály pocházejícími od téhož cíle, které by měly tvořit souvislý obraz, proto vznikají mezery.
V praxi se proto používá opačný postup. Do další tabulky se pro každý pixel každého řádku monitoru uloží azimut a vzdálenost, které nejlépe odpovídají hodnotám v polárním souřadnicovém systému. Pomocí těchto optimalizovaných hodnot (azimut odpovídá číslu řádku, vzdálenost číslu sloupce) se určí buňka v tabulce surových dat, jejíž hodnota se použije pro vytvoření obrazu ve formátu X–Y.
Tento převod radarových signálů způsobuje dodatečnou nepřesnost při určování souřadnic radarem. Střed buňky v tabulce surových dat se jen zřídka shoduje se středem příslušného pixelu v obrazovém řádku. Dodatečná chyba odpovídá velikosti jednoho pixelu. Čím menší jsou tedy pixely ve srovnání s velikostí značky cíle v tabulce surových dat, tím menší je tato dodatečná nepřesnost.
Čím menší jsou však tyto pixely, tím více pixelů musí být rozsvíceno při zobrazení poměrně velké značky cíle. Ne každý pixel by přitom měl mít plný jas značky cíle. Kvalitní software pro převod radarových signálů proto navíc váží hodnoty jednotlivých pixelů, aby se současně zabránilo vzniku mezer v obrazu i nežádoucích artefaktů.