
雷达信号转换
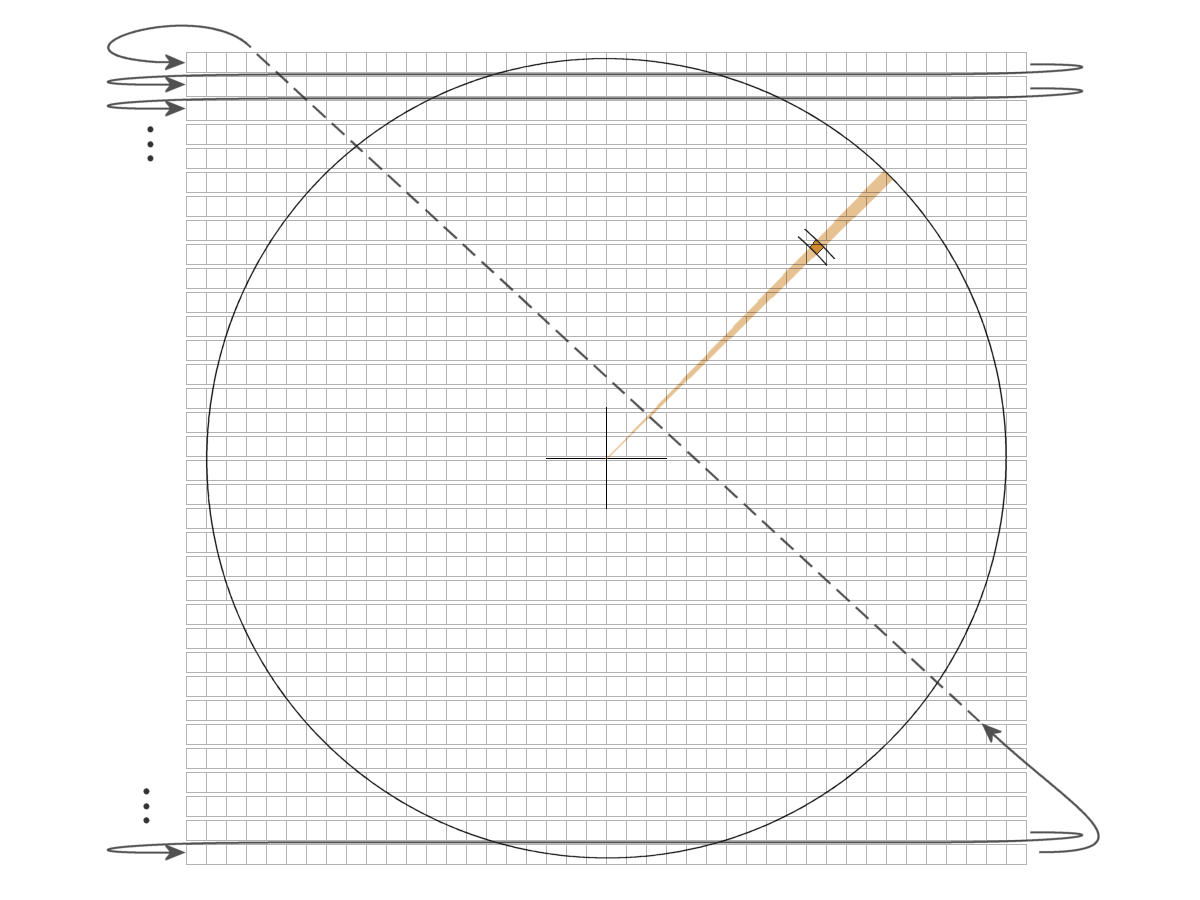
图 1:计算机屏幕的光栅,箭头表示向屏幕存储器写入数据的顺序。


图 2:直角三角形,两条直角边为 X 和 Y, 斜边为 r,方位角为 β

雷达信号转换
监视雷达通过测量距离和方向 (r,β),在极坐标系中确定目标位置。 通过雷达信号转换,将这些雷达原始数据转换为 便于在X-Y坐标系中显示的格式。
雷达将其原始数据存储在一个表格中。 该表格也称为 polar store(极坐标存储器)或 polar pixmap(极坐标像素图)。 表格的各列表示所有可能测得的距离步进。 每一行表示在某一特定方位角上完成的一个完整脉冲周期。 第一行对应方位角0°,也就是北向。 表格中的每个单元格都包含一个表示该数值亮度的数字。 如果不进行信号转换,直接将该表格作为像素图案显示在 光栅扫描显示器 上,就会得到一个旋转了90°的 B型显示器 图像。 为了在逐行生成图像的光栅扫描显示器上得到类似 PPI 的图像,必须首先将这些雷达原始数据转换为X-Y格式。 因此必须计算出第几行(Y ) 中的第几个像素(X )应当点亮。
这种转换纯粹是三角函数计算:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
(XC, YC) 的数值表示雷达天线的位置, 通常就是屏幕中心。
不过,在原始数据表格中,各个单元格的大小会随着其距雷达的距离而不同。 位于 PPI显示器 上雷达站附近的目标标志,比屏幕边缘处的目标标志更小。 在三角函数的转折点附近,计算结果也可能已经变得相当不精确。 在这些区域,可以利用关系 sin β = cos (90°- β) 从余角的角度处理同一个角度。 遗憾的是,采用这种计算方法时,极坐标系中相邻的两个单元格 在笛卡尔坐标系中并不一定对应两个相邻像素。 因而,由同一目标产生且本应彼此相连的两个信号之间 会在显示图像中出现空隙。
因此,实际应用中采用相反的方法: 在另一个表格中,为显示器每一行中的每个像素 存储一个最接近极坐标系数值的方位角和距离。 利用这些优化后的数值 (方位角对应行号;距离对应列号), 确定原始数据表格中的相应单元格,并将其数值用于X-Y格式图像。
这种雷达信号转换会给雷达坐标确定带来额外误差。 原始数据表格中一个单元格的中心,很少会恰好对应图像扫描行中某个像素的中心。 这一附加误差相当于一个像素的尺寸。 因此,相对于原始数据表格中的目标标志尺寸而言,像素越小, 这种附加误差就越小。
但像素越小,一个较大的目标标志需要点亮的像素数量就越多。 此时并非每个像素都应显示目标标志的全部亮度。 在良好的雷达信号转换软件中,还会对每个像素的数值进行额外加权, 从而既避免显示中的空隙,也同时避免产生伪影。