
تحويل إشارات الرادار
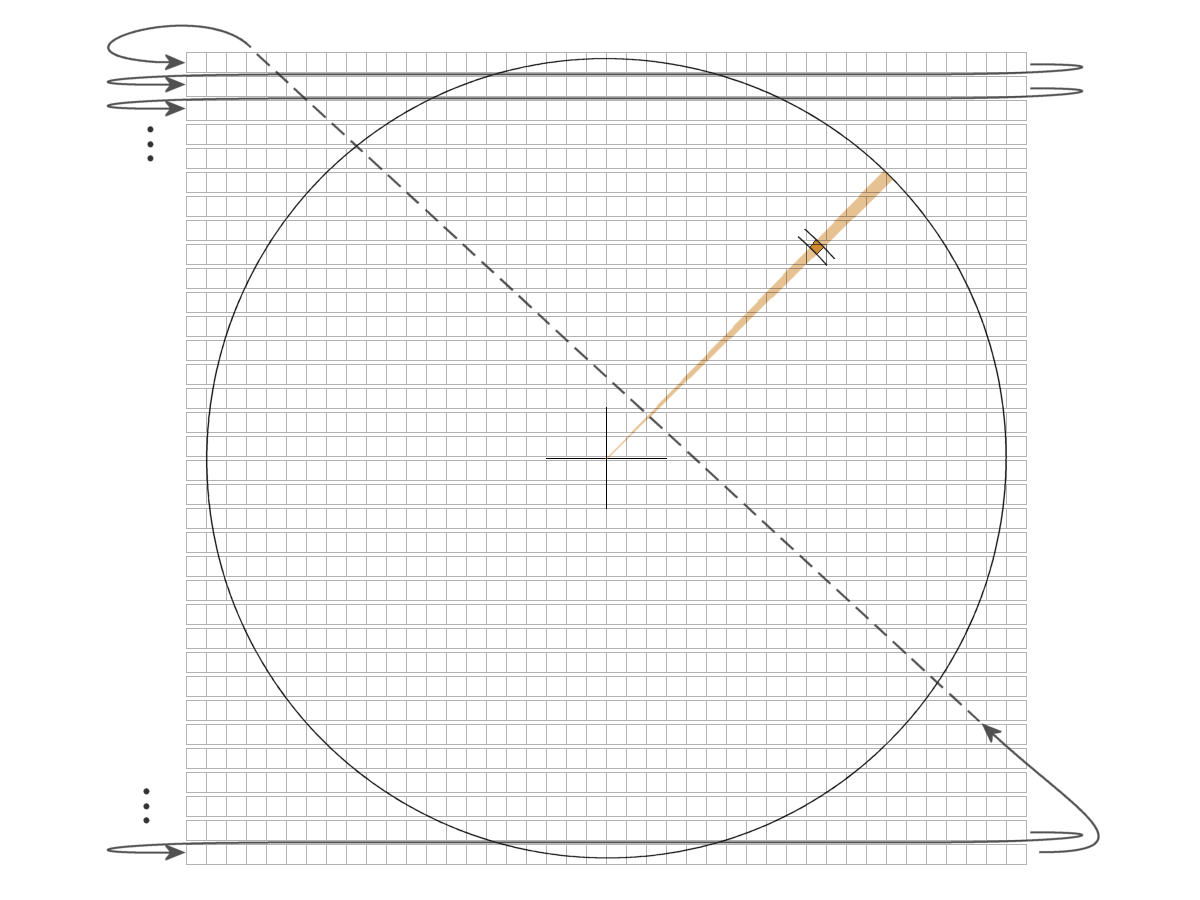
الشكل 1: شبكة شاشة حاسوب، وتوضح الأسهم ترتيب الكتابة في ذاكرة الشاشة.


الشكل 2: مثلث قائم الزاوية بضلعين قائمين X وY، والوتر r وزاوية السمت β

تحويل إشارات الرادار
يحدد رادار المراقبة موضع الهدف في نظام إحداثيات قطبية عن طريق قياس المدى والاتجاه (r,β). وباستخدام تحويل إشارات الرادار تُحوَّل بيانات الرادار الخام هذه إلى صيغة تتيح عرضها بسهولة في نظام إحداثيات X-Y.
يخزن الرادار بياناته الخام في جدول. ويُعرف هذا الجدول أيضًا باسم polar store أو polar pixmap. وتمثل أعمدة الجدول جميع خطوات المدى الممكن قياسها. ويمثل كل صف فترة نبضة كاملة جرت عند زاوية سمت محددة جدًا. ويمثل الصف الأول زاوية السمت 0°، أي اتجاه الشمال. وتحتوي كل خلية في الجدول على رقم يمثل شدة إضاءة هذه القيمة. وإذا عُرض هذا الجدول كنمط بكسلات من دون تحويل للإشارة على شاشة مسح نقطي، فسوف ينتج عنه عرض شاشة B مدارة بمقدار 90°. ولإنشاء صورة مشابهة لشاشة PPI على شاشة مسح نقطي ذات بناء للصورة سطرًا بسطر، يجب أولًا تحويل بيانات الرادار الخام هذه إلى صيغة X-Y. ولذلك يجب حساب الصف (Y ) ورقم البكسل (X ) الذي ينبغي أن يضيء فيه الهدف.
وهذا التحويل عبارة عن عملية حساب مثلثية بحتة:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
تمثل القيم (XC, YC) موقع هوائي الرادار، والذي يكون عادةً في مركز الشاشة.
ولكن الخلايا المفردة في جدول البيانات الخام تختلف في حجمها تبعًا لبعدها عن الرادار. وتكون علامات الأهداف الموجودة على شاشة PPI بالقرب من موقع الرادار أصغر من علامات الأهداف الموجودة عند حافة الشاشة. كما يمكن أن تصبح الحسابات غير دقيقة نسبيًا بالقرب من نقاط التحول للدوال المثلثية. وفي هذه المناطق يمكن النظر إلى الزاوية نفسها بصورة متممة باستخدام العلاقة sin β = cos (90°- β). ولكن عند استخدام طريقة الحساب هذه لا تشغل خليتان متجاورتان في نظام الإحداثيات القطبية بالضرورة بكسلين متجاورين في نظام الإحداثيات الديكارتية. ولذلك تظهر فجوات في العرض بين إشارتين صادرتين من الهدف نفسه وكان ينبغي في الواقع أن تكونا متصلتين.
ولهذا السبب تُستخدم في التطبيق العملي الطريقة العكسية: ففي جدول إضافي يُخزن لكل بكسل في كل سطر من الشاشة مقدار زاوية سمت ومدى يكونان أقرب ما يمكن إلى القيم الموجودة في نظام الإحداثيات القطبية. وباستخدام هذه القيم المحسنة (زاوية السمت تقابل رقم الصف، والمدى يقابل رقم العمود) تُحدد الخلية في جدول البيانات الخام التي تُنقل قيمتها إلى الصورة بصيغة X-Y.
ينشأ عن تحويل إشارات الرادار هذا قدر إضافي من عدم الدقة في تحديد الإحداثيات بواسطة الرادار. فنادرًا ما يتطابق مركز خلية في جدول البيانات الخام مع مركز البكسل في سطر الصورة. ويعادل الخطأ الإضافي حجم بكسل واحد. ولذلك كلما كان حجم البكسلات أصغر بالنسبة إلى حجم علامة الهدف في جدول البيانات الخام، قلت درجة عدم الدقة الإضافية هذه.
ولكن كلما صغر حجم هذه البكسلات، زاد عدد البكسلات التي يجب أن تضيء لتمثيل علامة هدف كبيرة نسبيًا. وعندئذ لا ينبغي أن يعرض كل بكسل شدة الإضاءة الكاملة لعلامة الهدف. وفي البرمجيات الجيدة لتحويل إشارات الرادار تُوزن قيم كل بكسل بصورة إضافية، لتجنب كل من الفجوات في العرض والآثار الاصطناعية في الوقت نفسه.
المؤلف: Christian Wolff, الترجمة: حازم كامل