
Conversión de señales de radar
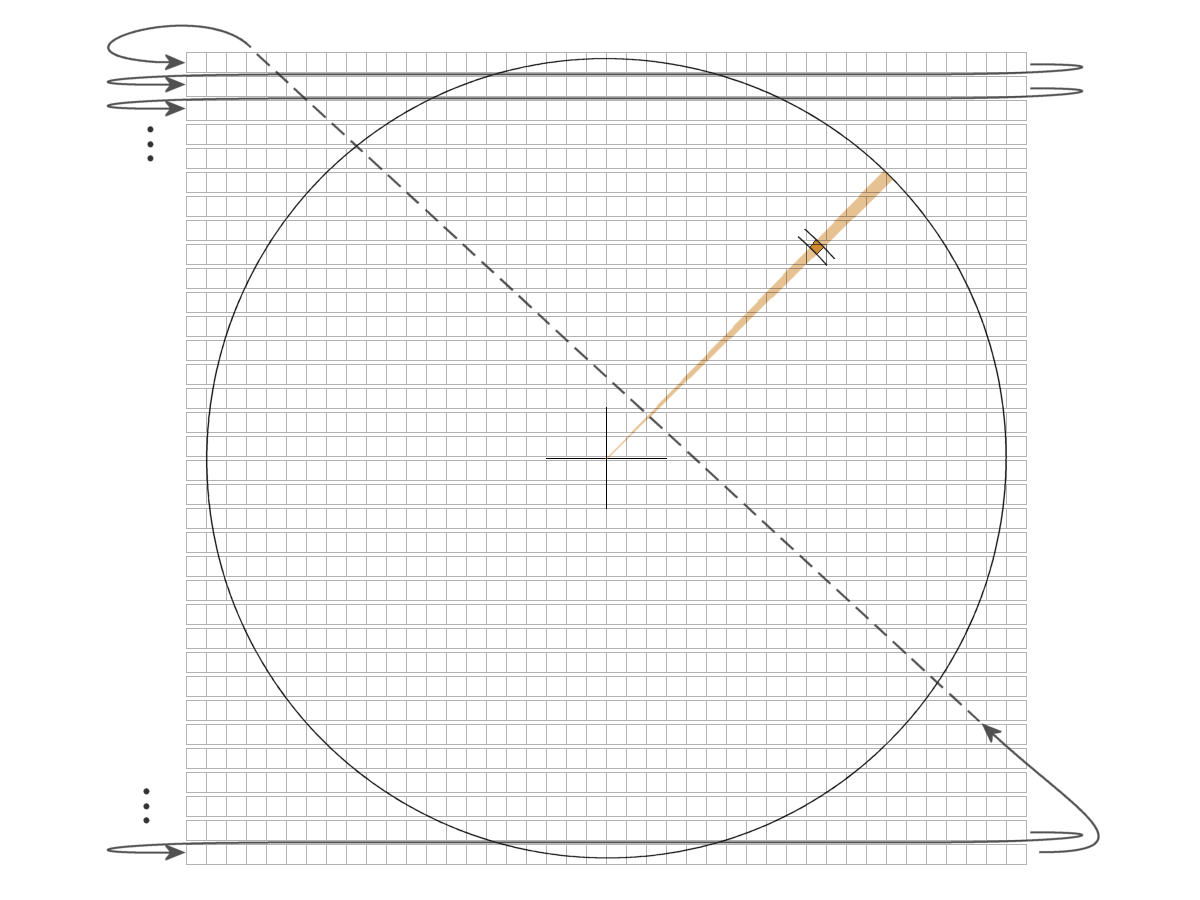
Figura 1: Trama de una pantalla de ordenador; las flechas indican el orden de escritura en la memoria de vídeo.

Figura 1: Trama de una pantalla de ordenador; las flechas indican el orden de escritura en la memoria de vídeo.

Figura 2: Triángulo rectángulo con los catetos X y Y, la hipotenusa r y el ángulo de acimut β

Figura 2: Triángulo rectángulo con los catetos X y Y, la hipotenusa r y el ángulo de acimut β
Conversión de señales de radar
Un radar de vigilancia determina la posición en un sistema de coordenadas polares mediante la medición de la distancia y la dirección (r,β). Mediante la conversión de señales de radar, estos datos brutos del radar se transforman en un formato que permite su representación sencilla en un sistema de coordenadas cartesianas X–Y.
El radar almacena sus datos brutos en una tabla. Esta tabla también se denomina polar store o polar pixmap. Las columnas de la tabla representan todos los posibles incrementos medibles de distancia. Cada fila corresponde a un período completo de impulsos para un acimut determinado. La primera fila corresponde al acimut de 0°, es decir, a la dirección norte. Cada celda de la tabla contiene un valor que representa el brillo correspondiente. Si esta tabla se mostrara como una imagen rasterizada sin conversión de señal en un monitor de exploración rasterizada, el resultado sería una representación B-scope girada 90°. Para generar en un monitor de exploración rasterizada con formación de imagen por líneas una representación similar a un PPI, estos datos brutos del radar deben convertirse primero al formato X–Y. Por tanto, es necesario calcular en qué línea (Y) y en qué píxel (X) debe mostrarse el eco.
Esta conversión es un cálculo puramente trigonométrico:
| X = r sin β + XC | (1) | |
| Y = r cos β + YC | ||
Los valores (XC, YC) representan la posición de la antena del radar, que en la mayoría de los casos coincide con el centro de la pantalla.
Sin embargo, las distintas celdas de la tabla de datos brutos tienen tamaños diferentes en función de su distancia al radar. Las marcas de los blancos situados cerca de la posición del radar en un indicador PPI son más pequeñas que las situadas en el borde de la pantalla. Cerca de los puntos de inflexión de las funciones trigonométricas, los cálculos también pueden volverse bastante imprecisos. En estas zonas, el mismo ángulo puede considerarse como un ángulo complementario mediante la relación sin β = cos (90°- β). Lamentablemente, con este método de cálculo dos celdas contiguas del sistema de coordenadas polares no corresponden necesariamente a dos píxeles contiguos del sistema de coordenadas cartesianas. Como consecuencia, aparecen huecos entre dos señales procedentes del mismo blanco que en realidad deberían formar una representación continua.
Por este motivo, en la práctica se utiliza el procedimiento inverso. En una tabla adicional se almacena, para cada píxel de cada línea del monitor, el acimut y la distancia que más se aproximan a los valores del sistema de coordenadas polares. A partir de estos valores optimizados (el acimut corresponde al número de la fila y la distancia al número de la columna), se determina la celda de la tabla de datos brutos cuyo valor se utiliza para generar la imagen en formato X–Y.
Esta conversión de señales de radar introduce una imprecisión adicional en la determinación de las coordenadas por el radar. El centro de una celda de la tabla de datos brutos rara vez coincide con el centro del píxel correspondiente en la línea de imagen. Este error adicional equivale aproximadamente al tamaño de un píxel. Por lo tanto, cuanto más pequeños sean los píxeles en relación con el tamaño de la marca del blanco en la tabla de datos brutos, menor será esta imprecisión adicional.
Cuanto más pequeños sean estos píxeles, mayor será el número de píxeles que deberán iluminarse para representar un blanco de gran tamaño. En ese caso, no todos los píxeles deberían mostrarse con el brillo máximo del blanco. Un software de conversión de señales de radar bien diseñado pondera además los valores de cada píxel, con el fin de evitar tanto los huecos en la representación como la aparición de artefactos.
Autor: Christian Wolff
Traducción al Español:
www.DeepL.com/Translator