
Kompensacja wiatru


Rysunek 1: Wskaźnik typu „P” z typowym zakłóceniem morskim
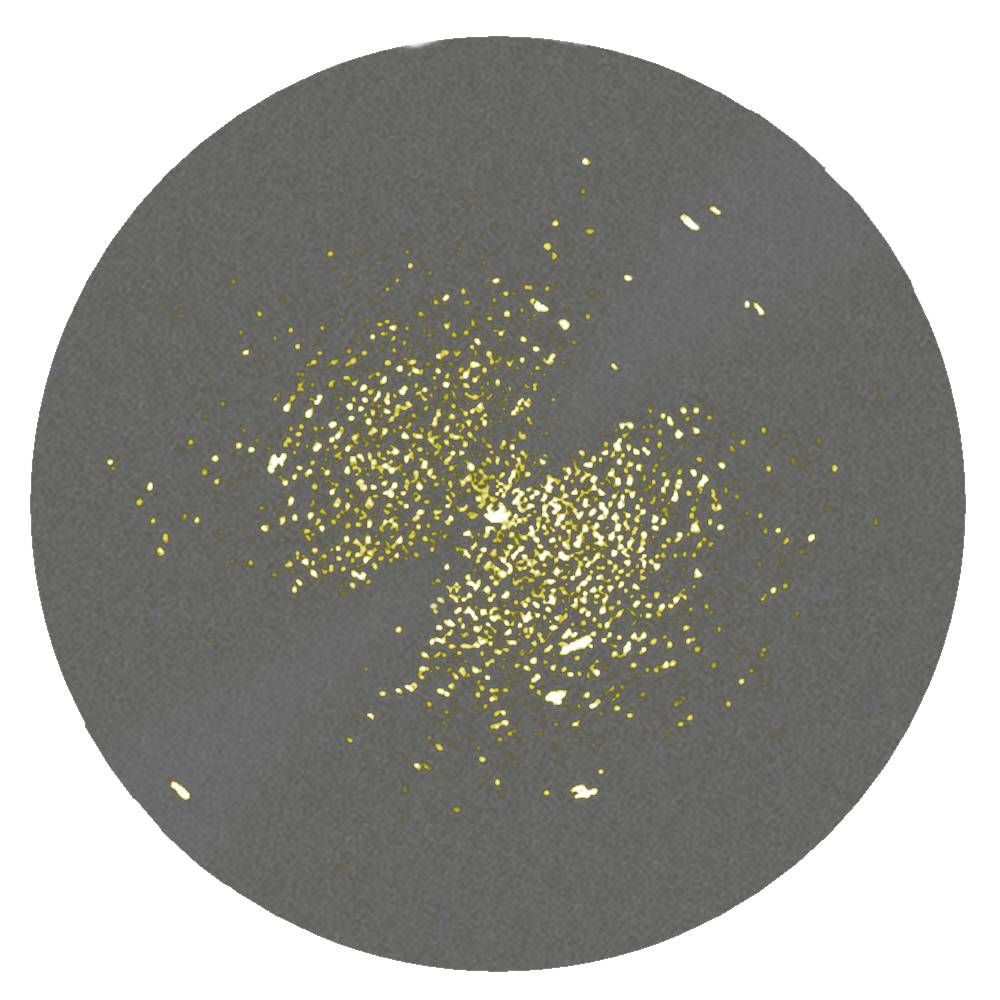
Jak działa tłumienie zakłóceń spowodowanych falowaniem morza w radarze?
Kompensacja wiatru
Kompensacja wiatru to klasyczny obwód tłumiący pasywne zakłócenia.
Chaff znany z II wojny światowej i zakłócenia morskie (patrz zdjęcie obok) to stałe zakłócenia, które mogą poruszać się z prędkością zależną od kierunku wiatru. Proste systemy MTI oparte na zasadzie Dopplera nie są w stanie tłumić tych zakłóceń powyżej określonej prędkości wiatru.
Technicznym rozwiązaniem tego problemu jest modulowanie oscylatora koherentnego systemu MTI dodatkową częstotliwością odpowiadającą częstotliwości Dopplera prędkości wiatru. W ten sposób cele poruszające się z prędkością wiatru są tłumione.
Dopóki prędkość wiatru jest stała (jak w przypadku radaru sterującego bronią śledzącego tylko jeden cel), nie stanowi to problemu. Jeśli jednak antena obraca się (co jest powszechne w przypadku radarów nadzoru powietrznego), prędkość promieniowa wiatru również zmienia się w zależności od aktualnego kąta namiaru zgodnie z funkcją sinusoidalną.

koherentny
napięcie wzbudzenia
prędkości wiatru
Rysunek 2: Schemat zasadniczy kompensacji wiatru

częstot-
liwości
napięcie wzbudzenia
prędkości wiatru
Rysunek 2: Schemat zasadniczy kompensacji wiatru
Rozwiązania analogowe
Już bardzo stare radary pseudokoherentne, takie jak rosyjski P-12 („Spoon Rest B”), były wyposażone w resolwery, które generowały napięcie sterujące w zależności od rzeczywistego kąta namiaru pozycji anteny. Odpowiada to krzywej napięcia funkcji sinusoidalnej/cosinusoidalnej, w której pełna krzywa sinusoidalna 360° odpowiada również pełnemu obrotowi odpowiedniej pozycji anteny. Rezolwer ten można obrócić do odpowiedniego maksimum zakłócenia, generując w ten sposób napięcie, które po prostowaniu służy jako miara aktualnego kąta namiaru anteny. To dodatkowe napięcie strojenia wpływa na oscylator koherentny zgodnie z funkcją sinusoidalną, czasami silniej, a czasami słabiej, w zależności od aktualnego kąta bocznego anteny.
Jednak przy stosowaniu tej metody na lądzie stałe zakłócenia od ziemi pojawiają się niestety jako zakłócenia, ponieważ nie mają one prędkości wiatru. Jeśli jednak metoda ta jest stosowana w przypadku zakłóceń spowodowanych stanem morza, wada ta nie ma znaczenia, ponieważ stałe cele mają być również wyświetlane jako pomoce nawigacyjne. Wada ta została jednak zaakceptowana również na lądzie, ponieważ można było założyć, że bardzo ważne cele będą ukryte za lub w chmurze zakłóceń.
Rozwiązania cyfrowe
Aby obliczyć tę składową cyfrowo w częstotliwości Dopplera, należy znać kierunek promieniowania radaru względem kierunku wiatru. Procesor sygnału może to łatwo określić, wykorzystując maksymalną częstotliwość Dopplera występującą na dużym obszarze. Ta wartość maksymalna służy również jako miara siły wiatru. Wielkość i kierunek są ważone dla każdego kąta namiaru zgodnie z funkcją sinusoidalną, a następnie odejmowane od zmierzonej częstotliwości Dopplera. W rezultacie wszystkie sygnały echa poruszające się z prędkością wiatru otrzymują częstotliwość Dopplera równą zero i są tłumione jak stały cel.
Jednocześnie uwzględniana jest nawet prędkość platformy radaru, ponieważ procesor sygnału radaru może mierzyć tylko superpozycję kierunku wiatru i jego kursu oraz prędkości wiatru i prędkości przelotowej.
Ale uwaga! Niestety, tanie radary nawigacyjne dla statków i łodzi często oferują również proste ręczne sterowanie wartościami progowymi jako „tłumienie stanu morza”. Takie prymitywne rozwiązanie pogarsza prawdopodobieństwo wykrycia mniejszych obiektów w takim samym stopniu.