
Компензација ветра


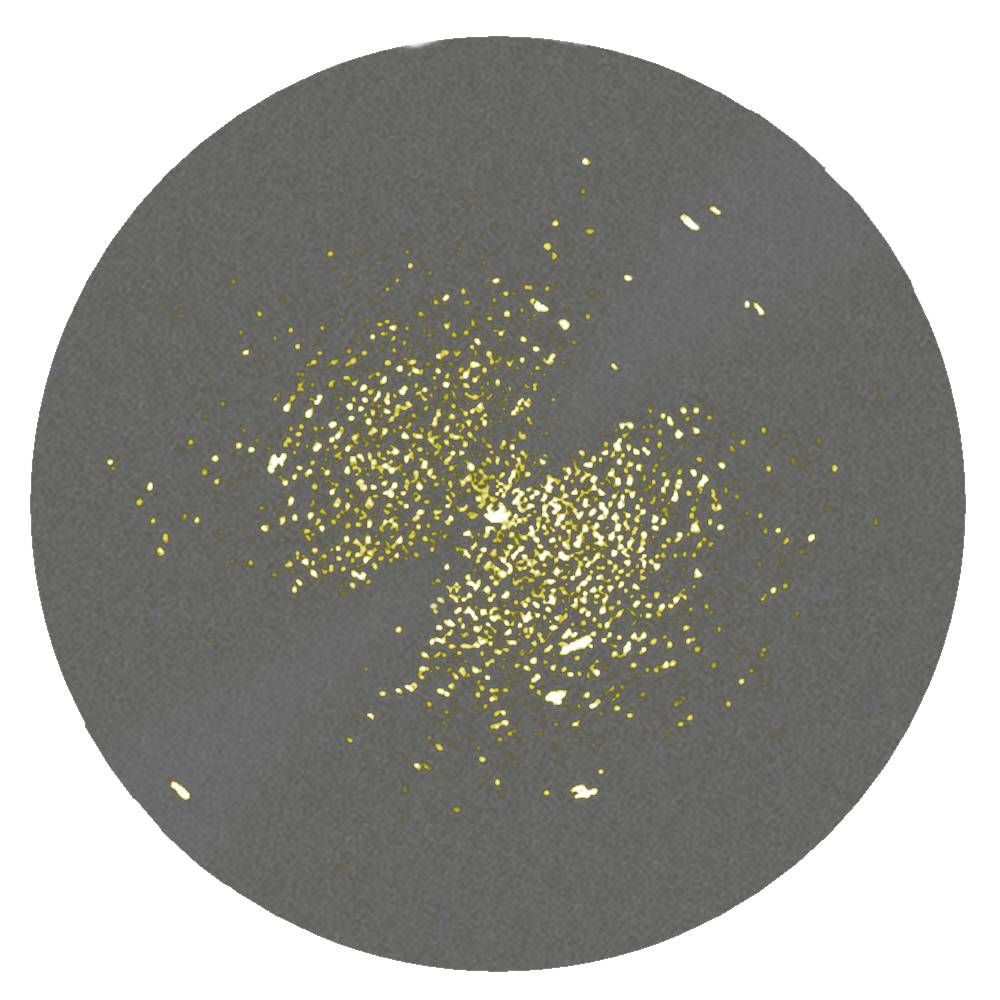
Слика 1: PPI-показивач са типичним морским клатером
Како функционише потискивање сметњи од морских таласа?
Компензација ветра
Компензација ветра је класично коло за заштиту од пасивних сметњи.
Познати диполски рефлектори (chaff) из Другог светског рата, као и сметње од морских таласа (sea clutter) (види суседну слику), представљају сметње од непокретних циљева, али се могу кретати брзином која зависи од смера ветра. Уобичајени MTI системи, који раде по Доплеровом принципу, више не могу поуздано потискивати ове сметње када брзина ветра пређе одређену вредност.
next blockТехничко решење овог проблема јесте да се кохерентном осцилатору MTI система дода додатна фреквенција која одговара Доплеровој фреквенцији брзине ветра. На тај начин се потискују циљеви који се крећу брзином ветра.
Све док је брзина ветра константна (као, на пример, код радара за управљање ватром, који прати само један циљ), то не представља проблем. Међутим, чим се антена окреће (као што је уобичајено код осматрачких радара), мења се и радијална брзина ветра у зависности од тренутног азимутског угла, према синусној функцији.

осцилатор
предајника
фреквенција
антене и
референтни напон
брзине ветра
Слика 2: Принципијелна шема компензације ветра

предајника
фреквенција
антене и
референтни напон
брзине ветра
Слика 2: Принципијелна шема компензације ветра
Аналогна решења
Већ веома стари псеудокохерентни радари, као што је руски П-12 , располагали су резолверима, који су стварали управљачки напон зависан од тренутног азимутског угла антене. Тај напон по свом облику одговара синусној, односно косинусној функцији, при чему једна пуна синусоида од 360° одговара пуном кругу положаја антене. Резолвер се може закренути тако да максимум одговара смеру најјаче сметње, чиме се добија напон који, након исправљања, представља меру тренутног азимутског угла антене. Тај додатни управљачки напон, у зависности од тренутног азимутског угла, више или мање утиче на кохерентни осцилатор, у складу са синусном функцијом.
При примени овог поступка на копну, нажалост, непокретни циљеви се такође појављују као сметње, јер немају брзину кретања коју изазива ветар. Међутим, када се овај поступак користи за потискивање сметњи од морских таласа, овај недостатак није значајан, јер непокретне објекте на мору ионако треба приказивати као навигационе оријентире. Ипак, и при примени на копну овај недостатак је прихватан, јер се полазило од претпоставке да се иза облака диполских рефлектора, или унутар њега, могу налазити веома важни циљеви.
Дигитална решења
Да би се ова компонента Доплерове фреквенције могла дигитално уклонити, потребно је познавати правац зрачења радара у односу на смер ветра. Процесор сигнала то може једноставно одредити на основу максимума просторно распрострањене Доплерове фреквенције. Тај максимум истовремено представља и меру јачине ветра. Величина и смер се за сваки азимутски угао пондеришу према синусној функцији и одузимају од измерене Доплерове фреквенције. Тако сви ехо-сигнали који се крећу брзином ветра добијају Доплерову фреквенцију једнаку нули и потискују се као непокретни циљеви.
При томе се истовремено узима у обзир и сопствена брзина радара на броду, јер процесор радарског сигнала може мерити само резултујући ефекат смера ветра и курса брода, као и брзине ветра и сопствене брзине пловила.
Али опрез! Код јефтиних навигационих радара за бродове и чамце често се и једноставно ручно подешавање прага детекције продаје као „потискивање сметњи од морских таласа“. Такво примитивно решење у истој мери погоршава и вероватноћу откривања мањих објеката.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић