
Compensação do vento


Figura 1: Escopo PPI com interferência marítima típica
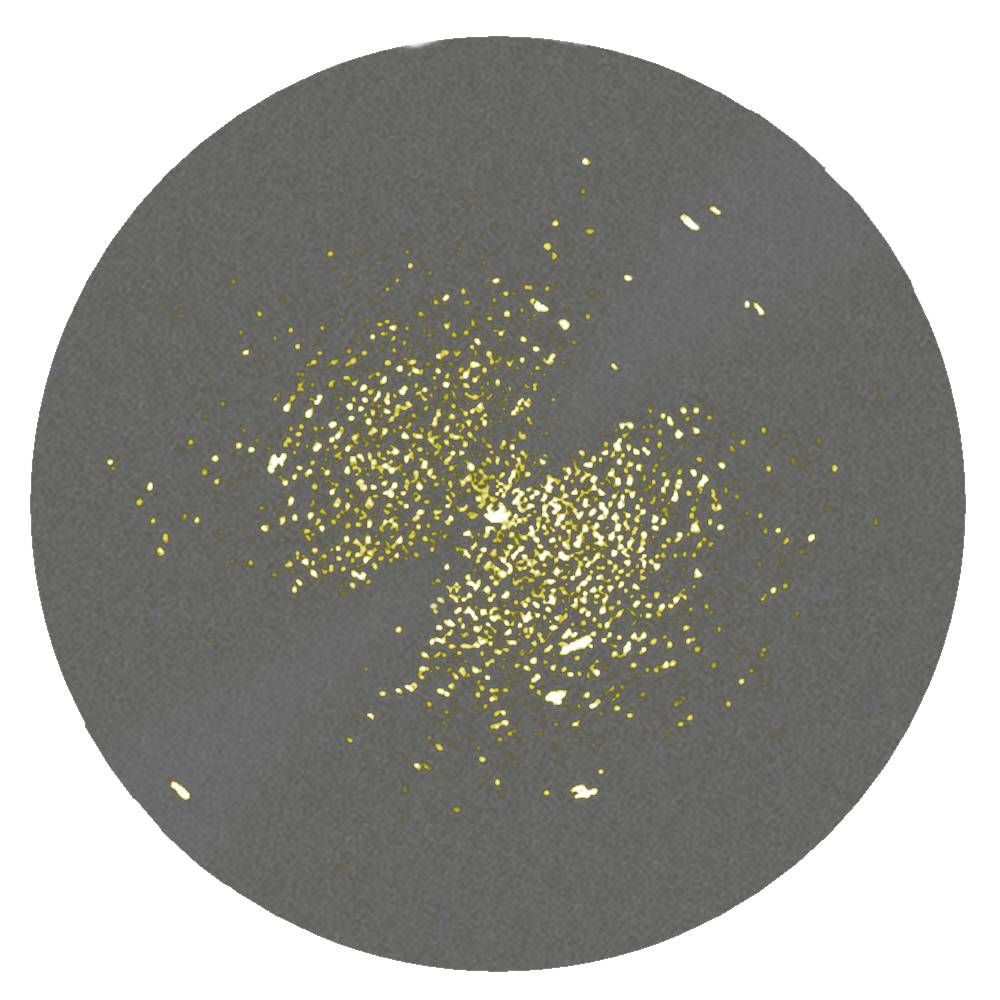
Como funciona a atenuação das interferências causadas pelo mar no radar?
Compensação do vento
A compensação do vento é um circuito clássico de supressão de interferências contra interferências passivas
Os chaffs conhecidos da Segunda Guerra Mundial e as interferências marítimas (ver imagem ao lado) são interferências fixas que podem se mover a uma velocidade dependente da direção do vento. Os sistemas MTI simples baseados no princípio Doppler não conseguem mais suprimir essas interferências acima de uma determinada velocidade do vento.
Uma solução técnica para esse problema é modular o oscilador coerente do sistema MTI com uma frequência adicional que corresponda à frequência Doppler da velocidade do vento. Assim, os alvos que se movem à velocidade do vento são suprimidos.
Enquanto esta velocidade do vento for constante (como no caso do radar de controlo de armas que rastreia apenas um único alvo), isto não constitui um problema. Mas se a antena rodar (como é comum nos radares de vigilância aérea), a velocidade radial do vento também muda em função do ângulo de rumo atual, de acordo com uma função sinusoidal.

coerente
de fase a partir
do transmissor
de frequência
tensão de excitação
velocidade
do vento
Figura 2: Diagrama de princípio da compensação do vento

de fase a partir
do transmissor
de
frequência
tensão de excitação
velocidade
do vento
Figura 2: Diagrama de princípio da compensação do vento
Soluções analógicas
Radares pseudo-coerentes já muito antigos, como o russo P-12 (“Spoon Rest B”), tinham resolvers, que geravam uma tensão de controle dependendo do ângulo de rumo real da posição da antena. Isso corresponde na curva de tensão a uma função seno/cosseno, na qual uma curva seno completa de 360° também corresponde ao círculo completo da respectiva posição da antena. Este resolver pode ser girado até o máximo respectivo da interferência e, assim, gera uma tensão que, após retificação, é usada como uma medida do ângulo de rumo atual da antena. Esta tensão de sintonia adicional influencia o oscilador coerente de acordo com a função seno, às vezes mais, às vezes menos fortemente, dependendo do ângulo lateral atual da antena.
Ao usar este método em terra, no entanto, a interferência fixa do solo agora, infelizmente, aparece como interferência, uma vez que não tem velocidade do vento. No entanto, se este método for utilizado contra interferências do estado do mar, esta desvantagem não tem importância, uma vez que os alvos fixos também devem ser exibidos como ajudas à navegação. No entanto, esta desvantagem também foi aceite em terra, uma vez que se podia presumir que alvos muito importantes ficariam ocultos atrás ou dentro da nuvem de chaff.
Soluções digitais
Para calcular digitalmente esta componente numa frequência Doppler, é necessário conhecer a direção da radiação do radar em relação à direção do vento. O processador de sinal pode determinar isso facilmente utilizando a frequência Doppler máxima que ocorre em uma grande área. Esse máximo também serve como uma medida da força do vento. A magnitude e a direção são ponderadas para cada ângulo de rumo de acordo com uma função seno e, em seguida, subtraídas da frequência Doppler medida. Consequentemente, todos os sinais de eco que se movem na velocidade do vento recebem uma frequência Doppler de zero e são suprimidos como um alvo fixo.
Ao mesmo tempo, até mesmo a velocidade da plataforma do radar é levada em consideração, pois o processador de sinal do radar só pode medir a sobreposição da direção do vento e seu curso, e a velocidade do vento e sua velocidade de cruzeiro.
Mas tenha cuidado! Infelizmente, radares de navegação baratos para navios e barcos muitas vezes também vendem um controle manual simples de valores limite como “supressão do estado do mar”. Uma solução tão primitiva piora a probabilidade de detecção de objetos menores na mesma medida.