
Kompenzace větru


Obrázek 1: Indikátor kruhového obzoru s typickým námořním rušením
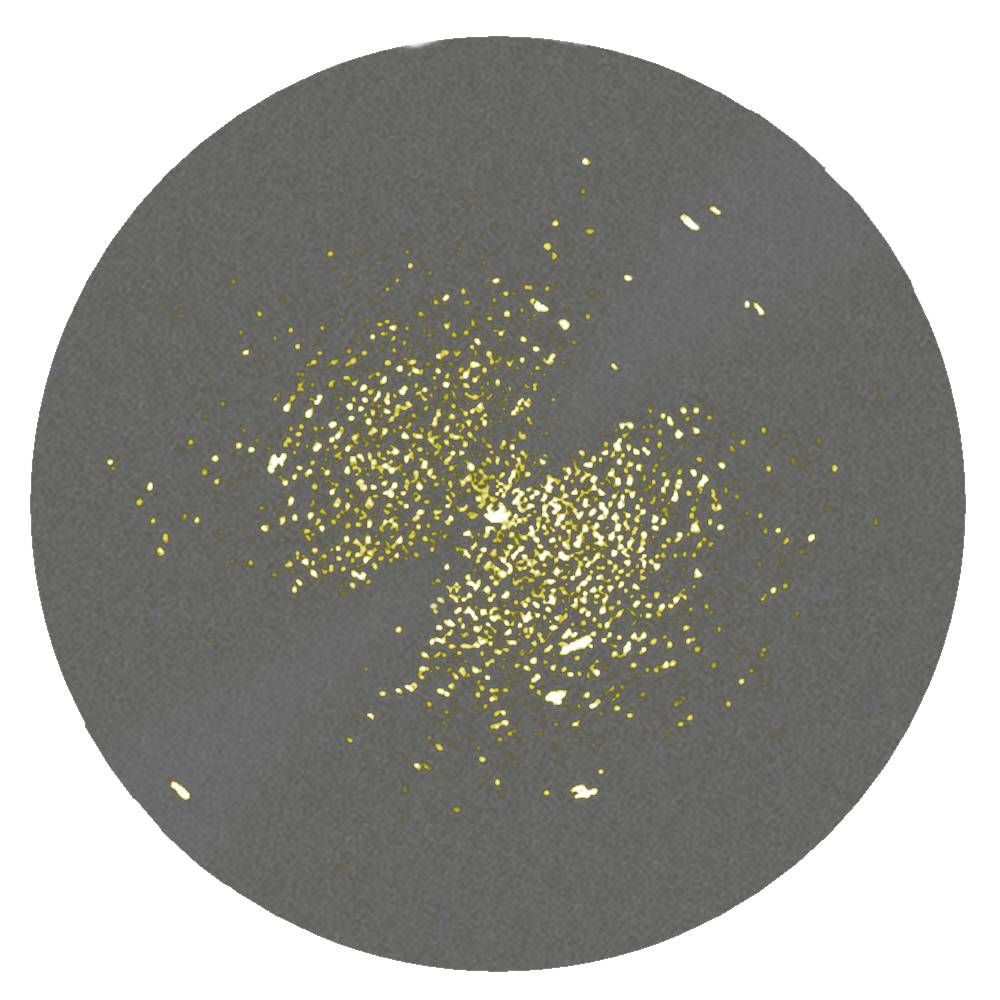
Jak lze potlačit ozvěny signálů od vln?
Kompenzace větru
Kompenzace větru je klasický obvod pro potlačení pasivních rušení.
Chaff známý z druhé světové války, stejně jako námořní rušení (viz obrázek vedle), jsou pevná rušení, která se však mohou pohybovat rychlostí závislou na směru větru. Jednoduché systémy MTI založené na Dopplerově principu již nemohou potlačit tyto rušení nad určitou rychlostí větru.
Technickým řešením tohoto problému je modulace koherentního oscilátoru systému MTI pomocí další frekvence, která odpovídá Dopplerově frekvenci rychlosti větru. Tím jsou potlačeny cíle pohybující se rychlostí větru.
Pokud je rychlost větru konstantní (jako u radarů pro řízení zbraní sledujících pouze jeden cíl), není to problém. Pokud se však anténa otáčí (jak je tomu běžné u radarů pro vzdušný průzkum), mění se také radiální rychlost větru v závislosti na aktuálním úhlu azimutu podle sinusové funkce.

oscilátor
synchronizace
z vysílače
reference
budicí napětí
rychlosti větru
Obrázek 2: Schéma principu kompenzace větru

synchronizace
z vysílače
reference
budicí napětí
rychlosti větru
Obrázek 2: Schéma principu kompenzace větru
Analogová řešení
Již velmi staré pseudo-koherentní radary, jako ruský P-12 , měly resolvery, které generovaly řídicí napětí v závislosti na aktuálním úhlu polohy antény. To odpovídá v napěťové křivce sinusové/kosinusové funkci, ve které kompletní sinusová křivka 360° odpovídá také úplnému kruhu příslušné polohy antény. Tento resolver lze otočit na příslušné maximum interference a tím generuje napětí, které se po usměrnění používá jako měřítko aktuálního úhlu antény. Toto dodatečné ladicí napětí ovlivňuje koherentní oscilátor podle sinusové funkce někdy více, někdy méně, v závislosti na aktuálním bočním úhlu antény.
Při použití této metody na souši se však pevné pozemní rušení bohužel projevuje jako interference, protože nemá žádnou rychlost větru. Použije-li se však tato metoda proti rušení způsobenému stavem moře, není tato nevýhoda významná, protože pevné cíle mají být zobrazeny jako navigační pomůcky. Tato nevýhoda byla však akceptována i na souši, protože se dalo předpokládat, že velmi důležité cíle by byly skryty za nebo v oblaku rušivých signálů.
Digitální řešení
Pro digitální výpočet této složky v Dopplerově frekvenci je nutné znát směr vyzařování radaru vzhledem ke směru větru. Signálový procesor to může snadno určit pomocí maximální Dopplerovy frekvence vyskytující se na velké ploše. Tato maximální hodnota slouží také jako měřítko síly větru. Velikost a směr se váží pro každý úhel azimutu podle sinusové funkce a poté se odečtou od naměřené Dopplerovy frekvence. V důsledku toho všechny odražené signály pohybující se rychlostí větru dostanou Dopplerovu frekvenci nulovou a jsou potlačeny jako pevný cíl.
Zároveň se zohledňuje i rychlost platformy radaru, protože procesor radarového signálu může měřit pouze superpozici směru větru a jeho kurzu a rychlosti větru a jeho cestovní rychlosti.
Ale pozor! Levné navigační radary pro lodě a čluny bohužel často prodávají jako „potlačení stavu moře“ také jednoduché ruční ovládání prahových hodnot. Takové primitivní řešení ve stejné míře zhoršuje pravděpodobnost detekce menších objektů.