
Compensazione del vento


Figura 1: PPI-Scope con tipico disturbo marino
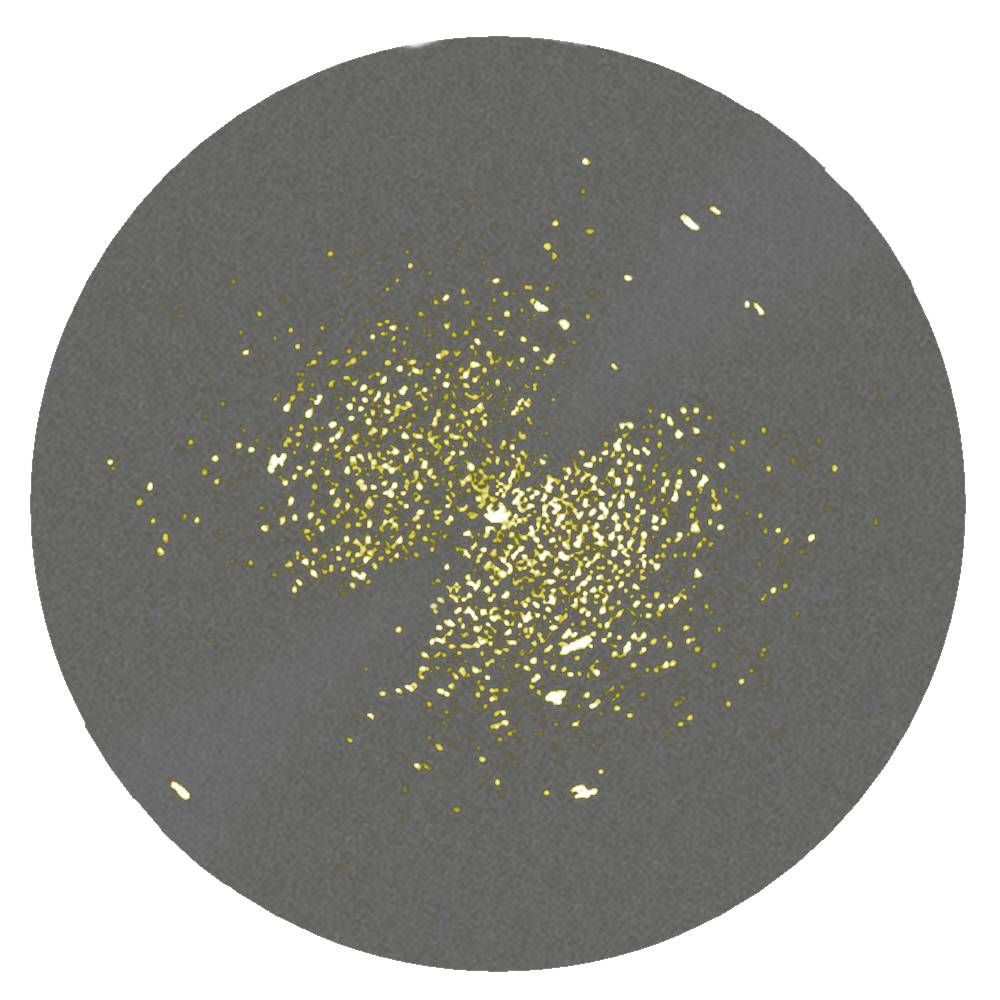
Come è possibile sopprimere i segnali eco causati dal moto ondoso?
Compensazione del vento
La compensazione del vento è un classico circuito di soppressione delle interferenze passive.
Il chaff, noto dalla Seconda Guerra Mondiale, e il disturbo marino (vedi figura adiacente) sono disturbi fissi che possono muoversi a una velocità dipendente dalla direzione del vento. I semplici sistemi MTI basati sul principio Doppler non sono in grado di sopprimere queste interferenze al di sopra di una certa velocità del vento.
Una soluzione tecnica a questo problema consiste nel modulare l’oscillatore coerente del sistema MTI con una frequenza aggiuntiva che corrisponde alla frequenza Doppler della velocità del vento. In questo modo, i bersagli che si muovono alla velocità del vento vengono soppressi.
Finché la velocità del vento è costante (come nel caso dei radar di controllo delle armi che seguono un solo bersaglio), questo non è un problema. Ma se l’antenna ruota (come è comune nei radar di sorveglianza aerea), anche la velocità radiale del vento cambia a seconda dell’angolo di rilevamento corrente secondo una funzione sinusoidale.

coerente
dal trasmettitore
di
frequenza
e tensione
di eccitazione
Figura 2: Schema di principio della compensazione del vento

dal trasmettitore
di
frequenza
e tensione
di eccitazione
Figura 2: Schema di principio della compensazione del vento
Soluzioni analogiche
Già i radar pseudo-coerenti molto antichi, come il russo P-12 (“Spoon Rest B”), erano dotati di risolvitori che generavano una tensione di controllo in funzione dell’angolo di rilevamento effettivo della posizione dell’antenna. Ciò corrisponde nella curva di tensione a una funzione seno/coseno, in cui una curva sinusoidale completa di 360° corrisponde anche al cerchio completo della rispettiva posizione dell’antenna. Questo resolver può essere ruotato fino al massimo dell’interferenza e genera così una tensione che, dopo la rettifica, viene utilizzata come misura dell’angolo di rilevamento attuale dell’antenna. Questa tensione di sintonizzazione aggiuntiva influenza l’oscillatore coerente secondo la funzione sinusoidale, a volte in modo più forte, a volte in modo più debole, a seconda dell’angolo laterale attuale dell’antenna.
Quando si utilizza questo metodo a terra, tuttavia, il clutter fisso al suolo appare ora, purtroppo, come un’interferenza, poiché non ha alcuna velocità del vento. Tuttavia, se questo metodo viene utilizzato contro le interferenze dello stato del mare, questo svantaggio non ha alcuna importanza, poiché anche i bersagli fissi devono essere visualizzati come ausili alla navigazione. Tuttavia, questo svantaggio è stato accettato anche a terra, poiché si poteva presumere che bersagli molto importanti sarebbero stati nascosti dietro o nella nuvola di chaff.
Soluzioni digitali
Per calcolare digitalmente questa componente in una frequenza Doppler, è necessario conoscere la direzione di radiazione del radar rispetto alla direzione del vento. Il processore di segnale può determinarlo facilmente utilizzando la frequenza Doppler massima che si verifica su una vasta area. Questo massimo serve anche come misura della forza del vento. L’ampiezza e la direzione vengono ponderate per ogni angolo di rilevamento secondo una funzione sinusoidale e quindi sottratte dalla frequenza Doppler misurata. Di conseguenza, tutti i segnali di eco che si muovono alla velocità del vento ricevono una frequenza Doppler pari a zero e vengono soppressi come un bersaglio fisso.
Allo stesso tempo, viene presa in considerazione anche la velocità della piattaforma del radar, poiché il processore del segnale radar può misurare solo la sovrapposizione della direzione del vento e della sua rotta, nonché la velocità del vento e la sua velocità di crociera.
Ma attenzione! Purtroppo, i radar di navigazione economici per navi e imbarcazioni spesso vendono anche un semplice controllo manuale dei valori di soglia come “soppressione dello stato del mare”. Una soluzione così primitiva peggiora nella stessa misura la probabilità di rilevamento di oggetti più piccoli.