
风补偿


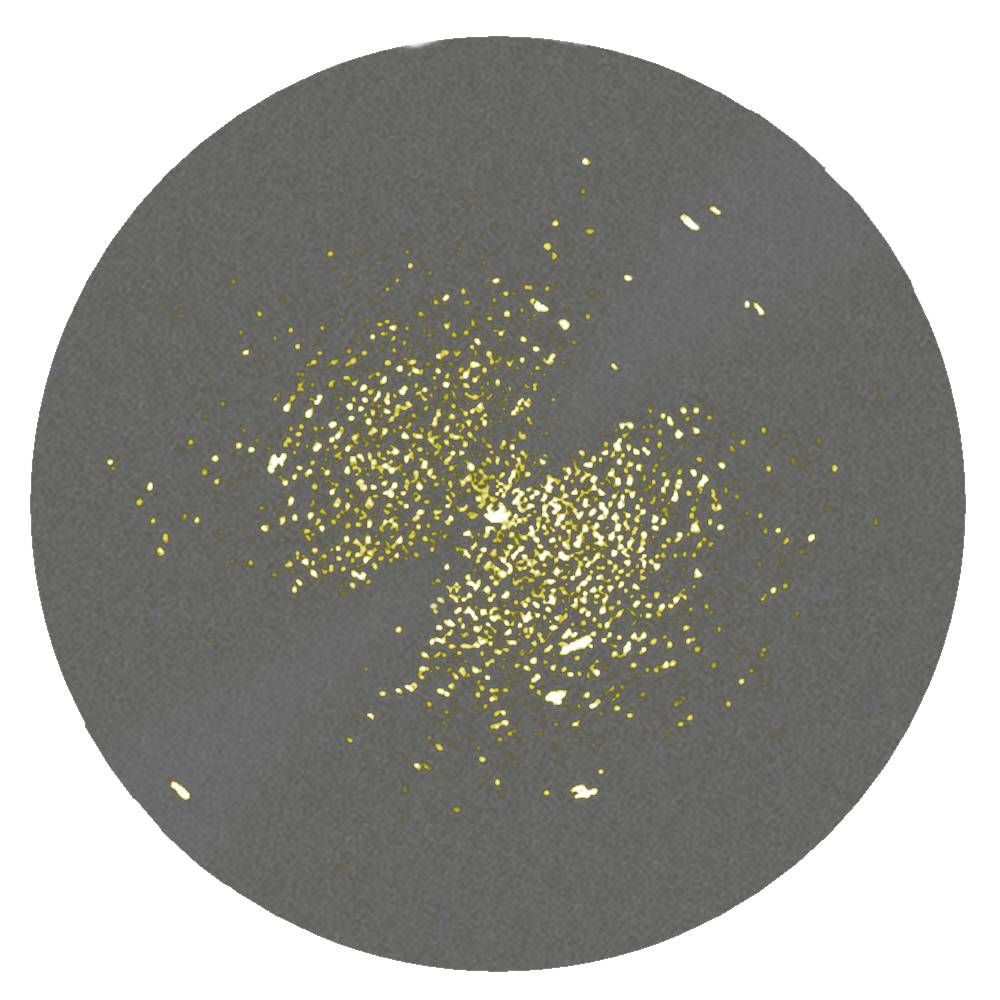
图1:带有典型海杂波的PPI显示器
海杂波抑制是如何实现的?
风补偿
风补偿是一种用于抑制无源干扰的经典抗干扰电路。
第二次世界大战期间就已使用的 干扰箔条 (chaff)与海浪引起的杂波 (sea clutter)(见右图)一样,都属于通常被视为固定目标回波的干扰。 但是,这些干扰也可能以取决于风向的速度运动。 当风速达到一定程度时,基于 多普勒原理 的普通 MTI系统 就无法再有效抑制这些干扰。
解决这个问题的一种技术方法,是在MTI系统的 相干振荡器 上附加一个频率调制分量,使其对应于风速产生的多普勒频率。 这样,以风速运动的目标回波便会受到抑制。
只要风速保持不变,这种补偿就比较容易实现。 例如,只跟踪单个目标的武器制导雷达就可能具有这样的工作条件。 但是,当雷达天线旋转时(空域监视雷达通常如此), 风相对于雷达波束的 径向速度 也会随当前方位角按照正弦函数变化。

振荡器
相位关系
频率
励磁电压
调节
图2:风补偿电路原理框图

模拟解决方案
即使是如今已具有博物馆价值的 伪相干 雷达,例如俄罗斯的 P-12 , 也配备了 旋转变压器, 用于产生随天线当前方位角变化的控制电压。 该电压的变化规律符合正弦或余弦函数, 即天线转过一整圈360°时,对应一个完整的正弦波周期。 可以旋转该旋转变压器,使其对准干扰最强的方向,从而产生相应的电压。 经过相敏整流后,该电压便可用作随方位角变化的控制电压。 这一附加调谐电压根据天线当前的方位角, 按照正弦函数的规律对 相干振荡器 产生程度不同的影响。
然而,在陆地上采用这种方法时,原本固定的目标反而会表现为干扰, 因为这些目标并不具有随风运动的速度。 如果将这种方法用于抑制海杂波,这一缺点就不太重要, 因为海上的固定目标仍然应当显示出来,以便用于导航。 不过,即使在陆地上,人们有时也愿意接受这一缺点, 因为可能有非常重要的目标试图隐藏在干扰箔条云中或其后方。
数字解决方案
为了在数字信号处理中消除多普勒频率中的这一分量, 必须知道雷达波束方向与风向之间的关系。 信号处理器可以根据大范围杂波所表现出的多普勒频率最大值来确定这一关系。 这个最大值同时也是衡量风速的一个指标。 对于每一个方位角,处理器按照正弦函数对该分量的大小和方向进行加权, 然后从测得的多普勒频率中减去相应的补偿值。 这样,以风速运动的回波信号就会获得零多普勒频率,并像固定目标一样受到抑制。
对于安装在船舶上的雷达,还可以同时考虑雷达自身的运动速度。 这是因为雷达信号处理器只能测量风向与船舶航向、 以及风速与船舶自身速度相互叠加后产生的结果。
但是需要注意! 某些价格低廉的船舶和小艇导航雷达, 也将简单的手动 检测门限 调节功能称为“海杂波抑制”。 这种简单的处理方法也会在相同程度上降低小目标的 检测概率。