
Windcompensatie


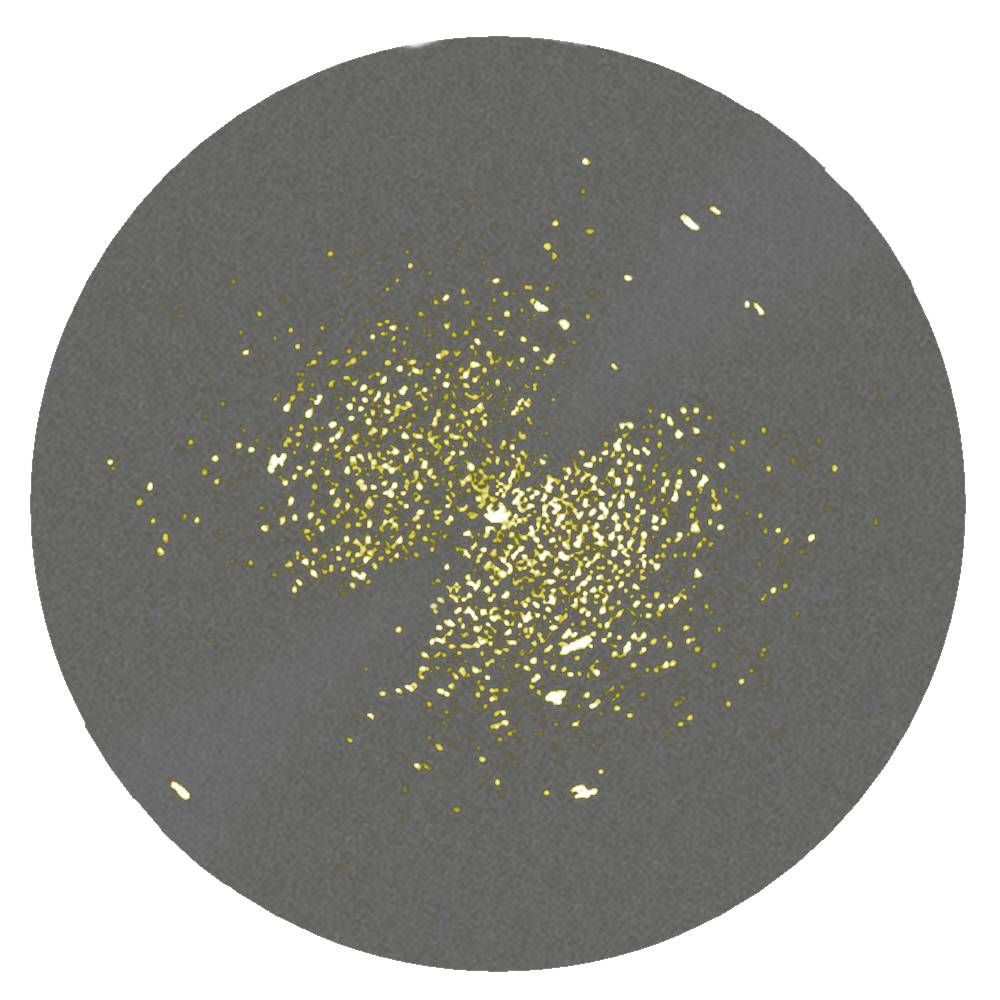
Figuur 1: PPI-Scope met typische zeeruis
Hoe werkt een zeegangonderdrukking?
Windcompensatie
Windcompensatie is een klassieke interferentieonderdrukkingsschakeling tegen passieve interferenties.
Zeeruis (zie afbeelding hiernaast) en de uit de Tweede Wereldoorlog bekende chaff zijn vaste ruisbronnen die zich met een snelheid kunnen verplaatsen die afhankelijk is van de windrichting. Eenvoudige MTI-systemen op basis van het Doppler-principe kunnen deze interferenties boven een bepaalde windsnelheid niet meer onderdrukken.
Een technische oplossing voor dit probleem is het moduleren van de coherente oscillator van het MTI-systeem met een extra frequentie die overeenkomt met de Doppler-frequentie van de windsnelheid. Zo worden de doelen die zich met windsnelheid voortbewegen onderdrukt.
Zolang deze windsnelheid constant is (zoals bij wapenbesturingsradar die slechts één doel volgt), is dit geen probleem. Maar als de antenne draait (zoals gebruikelijk is bij luchtbewakingsradars), verandert ook de radiale snelheid van de wind afhankelijk van de huidige peilinghoek volgens een sinusfunctie.

oscillator
van de zender
referentie
en excitatiespanning
de windsnelheid
Figuur 2: Schematisch principe van windcompensatie

van de zender
referentie
en excitatiespanning
de windsnelheid
Figuur 2: Schematisch principe van windcompensatie
Analoge oplossingen
Al zeer oude pseudo-coherente radars, zoals de Russische P-12 (“Spoon Rest B”), hadden resolvers die een stuurspanning genereerden afhankelijk van de werkelijke peilinghoek van de antennepositie. Dit komt in de spanningscurve overeen met een sinus-/cosinusfunctie, waarbij een volledige sinuscurve van 360° ook overeenkomt met de volledige cirkel van de betreffende antennepositie. Deze resolver kan naar het respectieve maximum van de interferentie worden gedraaid en genereert zo een spanning die, na gelijkrichting, wordt gebruikt als maat voor de huidige peilhoek van de antenne. Deze extra afstemspanning beïnvloedt de coherente oscillator volgens de sinusfunctie, soms meer, soms minder sterk, afhankelijk van de huidige zijdelingse hoek van de antenne.
Bij gebruik van deze methode op het land verschijnt de vaste grondruis nu helaas als interferentie, omdat deze geen windsnelheid heeft. Als deze methode echter wordt gebruikt tegen storingen door de toestand van de zee, is dit nadeel niet van belang, aangezien vaste doelen ook als navigatiehulpmiddelen moeten worden weergegeven. Dit nadeel werd echter ook aan land geaccepteerd, omdat ervan uitgegaan kon worden dat zeer belangrijke doelen achter of in de chaffwolk verborgen zouden blijven.
Digitale oplossingen
Om deze component digitaal in een Doppler-frequentie te berekenen, moet de stralingsrichting van de radar ten opzichte van de windrichting bekend zijn. De signaalprocessor kan dit eenvoudig bepalen door gebruik te maken van de maximale Dopplerfrequentie die over een groot gebied optreedt. Dit maximum dient ook als maat voor de windsterkte. Magnitude en richting worden voor elke peilhoek gewogen volgens een sinusfunctie en vervolgens afgetrokken van de gemeten Dopplerfrequentie. Bijgevolg krijgen alle echosignalen die zich met de windsnelheid voortbewegen een Dopplerfrequentie van nul en worden ze onderdrukt als een vast doel.
Tegelijkertijd wordt ook rekening gehouden met de platformsnelheid van de radar, omdat de radarsignaalprocessor alleen de superpositie van de windrichting en de koers ervan, en de windsnelheid en de vaarsnelheid kan meten.
Maar let op! Helaas wordt bij goedkope navigatieradars voor schepen en boten vaak ook een eenvoudige handmatige regeling van drempelwaarden als “zeegangonderdrukking” verkocht. Een dergelijke primitieve oplossing verslechtert de detectiekans van kleinere objecten in dezelfde mate.