
Разпространение на Доплеровата честота

платформата
Изображение 1: Доплерова честота на фиксирани точки по време на прелитане

платформата
Изображение 1: Доплерова честота на фиксирани точки по време на прелитане
Разпространение на Доплеровата честота
Когато радарът преминава през две фиксирани точки (от B към A), доплеровата честота, наложена върху ехосигналите, се променя приблизително линейно във времето. В точката, в която радиалната скорост е нула, доплеровата честота също ще бъде нула. След това тя отново ще се повиши, но с отрицателен знак. Доплеровата честота ще прилича на „чирп“. Широчината на честотната лента на доплеровата честота (тук обхватът на всички очаквани доплерови честоти) е между двете крайни точки А и B. За тесен ъгъл на отваряне тя се дава с::
| fD1 - fD2 = | 2v · φa | v = скорост на платформата φa = der −3dB ъгълът на отваряне λ = дължината на вълната на радара. |
(1) |
| λ |

Изображение 2: Доплеровата честота на ехото от неподвижни цели зависи от посоката при движеща се радарна платформа (тук с 100 m/s)

Изображение 2: Доплеровата честота на ехото от неподвижни цели зависи от посоката при движеща се радарна платформа (тук с 100 m/s)
Ехо сигналите от неподвижни цели получават доплерова честота поради движението на платформата. Въпреки постоянната скорост на полета, тази доплерова честота не е постоянна, а се променя поради промяната на ъгъла (и съответно промяната на радиалната скорост) при прелитане. Само на по-голямо странично разстояние от платформата промяната на доплеровата честота може да се приеме за приблизително линейна.
Фиксираните цели на земята имат характерна промяна на доплеровата си честота в зависимост от разстоянието им до траекторията на полета на радарната платформа. Колкото по-далеч е точката от тази траектория, толкова по-малка е честотната лента на доплеровата честота. Въз основа на тази честотна лента може дори да се направи извод за разстоянието. Този начин на определяне на разстоянието и измереното време за наклонено разстояние заедно дават триизмерно изображение на земната повърхност.
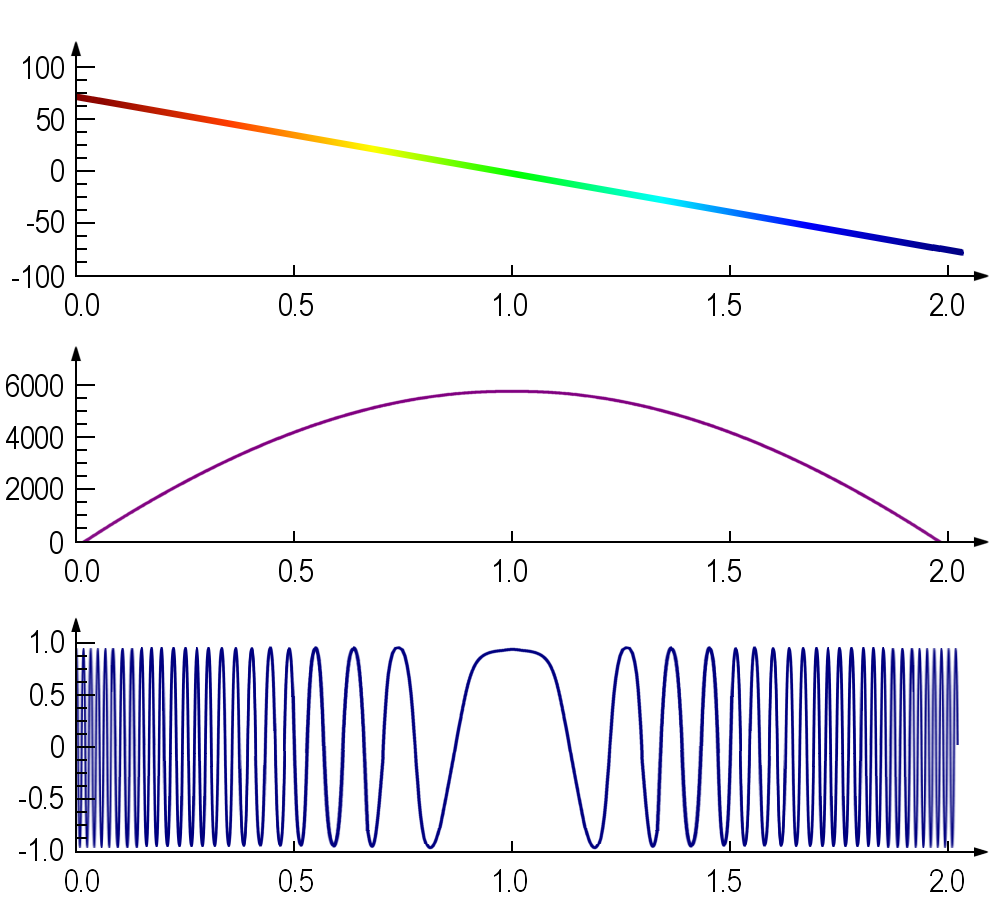
Изображение 3: Честота, фаза и амплитуда на азимуталния сигнал за точкова цел

Изображение 3: Честота, фаза и амплитуда на азимуталния сигнал за точкова цел
Движещи се цели в синтетичната апертура
Сигналният процесор за синтетичната апертура (SAR) работи на базата на предположението, че отразяващите точки на ландшафта са неподвижни по време на измерването. Всяка точка в рамките на видимата ландшафт се характеризира с уникална промяна в фазовата крива на ехосигнала от различните SAR позиции. Тази уникалност се използва обратно, за да се направи заключение за позицията на отразяващия обект въз основа на фазовата крива, но това условие важи за две точки, които са симетрично разположени вляво и вдясно от траекторията на полета, проектирана върху земната повърхност.
Когато този фазов ход се наслагва с фазово изместване чрез собствено движение, в зависимост от особеностите на това собствено движение (посока на движение, скорост) възникват явления, които варират от просто изместване на изобразеното местоположение през замъглено изображение до пълна нечеткост, която прави сигнала невидим. Това явление се проявява в радарните карти, на които например кораби в пълен ход се изобразяват на няколко десетки метра от носовата им вълна или железопътен влак се изобразява до релсите. Тези движещи се цели могат да бъдат анализирани чрез изследване на промяната на доплеровата честота във времето и да бъдат концентрирани в един ясен пиксел. Това също така позволява да се разграничат тези движещи се цели от неподвижните пиксели на фона и по този начин да се коригира промяната в позицията им в зависимост от курса и собствената скорост.