
最大不模糊距离

图 1:超出不模糊距离的回波会显示在错误的距离位置。
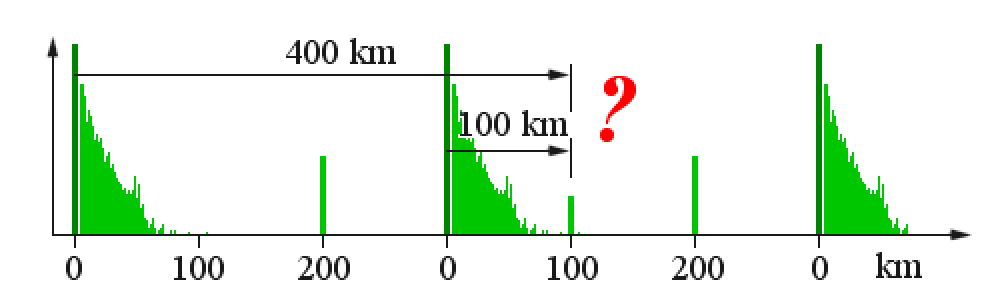
图 1:超出不模糊距离的回波会显示在错误的距离位置。
什么是雷达的超距回波?
最大不模糊距离
最大不模糊距离 (Rmax) 对于 脉冲雷达 是指在两个发射脉冲之间的时间内,能够对回波信号进行无歧义测量的最大距离。 雷达设备的最大不模糊距离不仅取决于 雷达方程 所给出的能量条件,还受到 接收时间长度 的限制。 必须为接收因传播时间而延迟的回波信号留出足够的时间。
脉冲重复频率 fp、 其倒数(脉冲重复周期 T,即 PRT) 与最大不模糊距离 Rmax 之间存在固定关系。 假设雷达发射一个单独的脉冲,该脉冲被目标反射后再次被接收, 则测得的传播时间 t 有以下几种情况:
- 如果 t < T,反射信号会在下一个发射脉冲之前被接收。
- 如果 t = T,由于雷达此时正在发射下一个脉冲,反射信号无法被接收。
- 如果 t > T,反射信号要到下一个发射脉冲之后才被接收,因此产生距离模糊。 雷达无法判断该信号来自当前脉冲还是前一个脉冲。 目标标志会显示在错误的距离位置,这种现象称为超距回波。
图 1 中,发射脉冲在距离 200 km 的目标上发生反射。 雷达在下一个脉冲发射之前就接收到这些回波,因此得到的是无歧义的测量结果。 同一图中还显示了一个直到下一个脉冲周期才被接收到的回波信号。 这个脉冲实际上应该显示在 400 km 的距离位置。 但雷达无法识别这一点,因此把该回波错误地显示在只有 100 km 的位置。
因此,最大不模糊距离 Rmax 是指传播时间 t 小于脉冲周期 T 时所对应的距离。


(1)
- Rmax = 最大不模糊距离 [m]
- c0 = 光速 [3·108 m/s]
- T = 脉冲周期(Pulse Repetition Time,PRT)[s]
- τ = 发射脉冲持续时间 [s]
公式中的发射脉冲持续时间(τ)之所以需要考虑, 是因为必须完整接收到整个回波脉冲,才能形成目标标志。 如果发射脉冲约为 1 µs,与接收时间(大于 1000 µs)相比非常短, 就可以忽略它。 但是有些雷达设备使用很长的发射脉冲,这些脉冲随后在接收机中进行 脉冲压缩。 如果发射脉冲相对于脉冲周期非常短,则公式可以近似简化为:


(2)
- fp = 脉冲重复频率(PRF)[Hz 或 s-1]
因此,脉冲重复频率 fp 越高, 脉冲重复周期越短,随之接收时间和最大不模糊距离 Rmax 也越小。 显示器上的距离量程应超过根据 雷达方程 得到的最大测量距离。 但是显示器上的扫描,即雷达所谓的“仪表量程”, 应当在下一个发射脉冲到来之前结束。
对于脉冲重复频率为 1 000 Hz 的雷达,
脉冲周期是脉冲重复频率的倒数,即 1/ 1 000 = 1 ms。
根据公式 (2),该雷达的最大不模糊距离为 150 km。
如果雷达接收到一个推定传播时间为 100 µs 的回波信号,
这是一个无歧义还是有歧义的目标标志?
答案:在这种因果关系下无法作出判断。
这个目标标志既可能来自 15 km 的目标,也可能来自 165 km 的目标。
只有反过来才可以得到无歧义的结果:
如果已知真实目标位于 15 km,那么其传播时间 100 µs 就是一个无歧义结果。

图 2:当脉冲重复频率不断变化时,超距回波的目标标志相对于下一个发射脉冲没有稳定位置。

图 2:当脉冲重复频率不断变化时,超距回波的目标标志相对于下一个发射脉冲没有稳定位置。
图 2:当脉冲重复频率不断变化时,超距回波的目标标志相对于下一个发射脉冲没有稳定位置。
交错脉冲周期
当脉冲重复频率不断变化(staggered PRF)时, 超距回波的目标标志不再显示为一小段圆弧。 由于接收时间从一个脉冲到下一个脉冲不断变化, 这种回波只会以一组点的形式显示,并形成设备特有的图样。 利用这种差异,处理器控制的信号处理可以计算出正确距离。 (这一过程称为“解模糊”或“展开”。)

图 3:正常目标标志(带 IFF 应答)和一个超距回波。
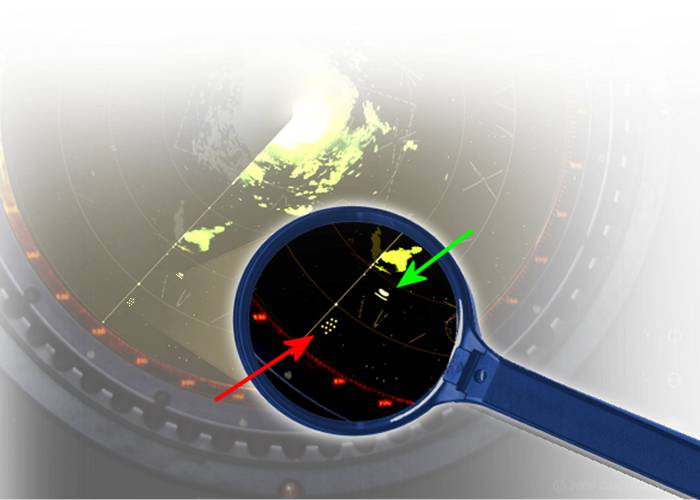
图 3:正常目标标志(带 IFF 应答)和一个超距回波。
一个简单的 PPI 显示器 在每个发射脉冲开始时都会从屏幕中心重新开始扫描。 因此,如果来自很远目标的回波直到下一个发射脉冲之后才到达, 显示器就会把这个目标标志显示在错误的距离位置。
图 3 显示了一个带 IFF 应答的正常目标标志, 以及在不断变化的脉冲重复频率下产生的 IFF 超距回波。 除了交错 PRT 之外,还可以看出 IFF 并不使用 一次雷达 的每一个同步脉冲。 (如果这种干扰性的 IFF 超距回波过于严重,应尝试降低询问机的发射功率。)
例外情况
较现代的三维雷达采用 相控阵天线 (例如 RRP-117 ), 通常不存在这种超距回波问题。 系统计算机按照预定方案,几乎把每一个发射脉冲都发向不同的方向。 在较长的 死区时间 内,天线不能接收,因为其 移相器 正在重新编程。 如果回波在随后的接收时间内到达, 此时 天线方向图 早已指向完全不同的仰角。
如果雷达采用 脉内调制 并且几乎每一个发射脉冲都使用不同的调制, 那么最大不模糊距离对该雷达就不再具有实际意义。 每个接收到的回波信号都可以准确对应到其源头,即相应的单个发射脉冲, 因而可以跨越多个脉冲周期测量传播时间。
用于地球遥感的卫星雷达,即使目标在理论上存在距离模糊, 也完全可以把目标显示在正确的距离位置。 因为卫星轨道的大致高度是已知的, 所以只需要测量与轨道高度相差几千米的距离。 与图 1 相比,这意味着在 400 km 高度上, 只有在第二个脉冲周期中接收到的测量结果才可能是有效的。