
接收机动态范围
过载
极限
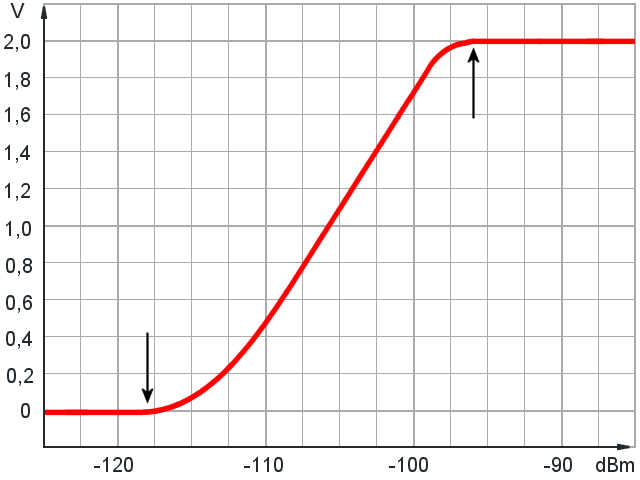
图 1:所谓的接收机校准曲线(Receiver Calibration Curve),表示输出信号(Y轴)与输入功率(X轴)的关系。 过载点与灵敏度极限之间的差值,就是以 分贝表示的接收机动态范围(此处为:118 - 96 = 22 dB)。

过载
极限
图 1:所谓的接收机校准曲线(Receiver Calibration Curve),表示输出信号(Y轴)与输入功率(X轴)的关系。 过载点与灵敏度极限之间的差值,就是以 分贝表示的接收机动态范围(此处为:118 - 96 = 22 dB)。
接收机动态范围
近距离目标回波与极远距离目标回波之间的功率差 可能高达 80 dB。 处理功率差如此巨大的信号非常困难。 尤其是在后续雷达信号处理过程中, 需要将回波信号转换为数字数据格式时更是如此。
“动态范围”是指接收机能够处理的最大接收功率与最小接收功率之间的差异。 对于雷达接收机,可以采用以下关系式:
| D = | PE,max | = 接收机尚未进入限幅状态时的最大信号功率。 = 接收机仍能输出信号时的最小输入信号功率。 | |
| PE,min |
最小输入功率 PE,min 规定为比输入端噪声功率电平高 3 dB。 接收机的 1 dB 压缩点作为动态范围的上限。 在该点,实际增益已比线性增益特性曲线的外推值低 1 dB。 关于直接测量接收机动态范围的方法, 可参阅测量实践章节。
如果认为 雷达方程 中的大多数雷达参数在一个脉冲周期内保持不变, 那么变化较大的主要是目标的 雷达散射截面积 σ 和目标与雷达之间的距离。 因此,最小接收功率与最小雷达散射截面积成正比, 并与最大探测距离的四次方成反比。 同样,最大预期接收功率与很大的雷达散射截面积成正比, 并与最小测量距离的四次方成反比。
| PE = | Ps λ2 G2 σ | = k · | σ | (2) |
| (4π)3 · R4 | R4 |
将一个脉冲周期内保持不变的参数合并为常数因子 k,然后在后续推导中约去该因子:
| D = | PE,max | = | k · σmax / R4min | = | σmax · R4max | (3) |
| PE,min | k · σmin / R4max | σmin · R4min |
将某部雷达设备的实际参数代入该公式, 就可以计算出该雷达所需的接收机动态范围。 例如, ASR-E 在采用 45 µs 的发射脉冲宽度(用于远距离探测的发射脉冲)时, 由脉冲宽度决定的最小接收距离为 6.75 km。 使用相同发射脉冲时,最大探测距离为 60 海里,即约 110 km。 雷达应能够处理雷达散射截面积从 0.1 m²(超轻型飞机) 到 100 m²(重型运输机)的目标回波:
| D = | 100 m² · (110 km)4 | = 7 · 107 ≈ 78,5 dB |
| 0,1 m² · (6,75 km)4 |
因此,接收机不仅必须能够处理最微弱的可检测回波, 还必须能够处理功率比它大 7000 多万倍的回波信号。
如果没有一些特殊的 电路技术 来实现所谓的动态范围压缩,就无法满足这一要求。 需要注意的是,这种压缩必须保留信号幅度之间的比例关系: 在后续处理中,仍然必须能够通过计算恢复原始的幅度差!