
全息雷达成像处理


什么是全息雷达?
全息雷达成像处理
随着计算机处理能力的不断提高,如今已经能够实现 全息雷达成像处理。 在这种处理中,对相干接收的雷达信号进行分析, 从其幅值和相位信息中获取反射物体空间分布的有关信息。 采用与光学全息术相似基本原理的雷达技术,也被称为 全息雷达。 不过,这一术语涵盖多种不同的技术方法,并不专指某一种工作原理。
与传统光学全息术不同,全息雷达并不一定需要记录光学全息图。 相反,它通过数字信号处理,从相干测量数据中重建空间信息。 因此,仅仅使用相干接收机,并不足以使一部雷达成为全息雷达。
全息成像处理
光学全息术的基本原理(见图 1)是利用相干光波之间的干涉, 这些相干光波通常由激光器产生。 一面半透半反镜将激光分成参考光波和照明光波。 照明光波照射到需要成像的物体上。 由物体反射或散射的光形成所谓的物光波。 在全息感光胶片表面,物光波与参考光波相互叠加。 产生的干涉条纹包含两束光波的幅值及其相对相位信息。
胶片显影后,人眼起初无法直接看到物体的可辨认图像。 胶片上记录的是由微观精细结构组成的干涉图样。 当使用适当的再现光波照射全息图时, 光线会受到这些结构的衍射,从而形成与原始物光波波前相对应的再现光波。 因此,观察者能够看到具有空间深度的图像,仿佛透过一扇窗户观察物体一样。 在一定范围内,还可以从不同观察角度观看重建的物体图像。
全息雷达图像
全息测量装置的基本功能可以在雷达技术中 利用电子电路和组件来实现。 代替相干激光的是频率稳定、相位相干的信号源。 半透半反镜的作用则可以由功率分配器或定向耦合器完成。 所谓的“参考波”相当于振荡器信号中的一部分, 它保留在雷达设备内部,并作为解调用的参考信号。 “照明波”相当于经放大后通过天线辐射出去的发射信号。 由目标反射回来的回波信号则相当于“物光波”。
为了测定相对相位,可以在 I&Q 正交解调器中, 将回波信号分别与相位相差 90° 的两个参考信号进行混频。 根据得到的两个输出分量,可以确定接收信号的幅值和相对相位。 随后,这些信息可用于相干空间信号处理。
许多现代雷达设备都具有实现上述功能所需的基本电路, 无论它们属于 脉冲雷达, 还是 连续波雷达。 但是,要实现全息雷达成像处理,还必须获得包含不同空间信息的测量数据, 并使用适当的算法对这些数据进行处理。
近距离全息雷达

图 2:RASCAN-5 探地雷达

近距离全息雷达可用于 探地雷达(Ground Penetrating Radar) 等应用,也可用于安全检查领域中对人员和物品进行非接触式检测。 这类雷达可以采用多个固定的发射频率,并分析反射波的相位。 图 2 所示的 RASCAN-5 就使用多个离散的发射频率。 该设备采用连续波雷达方式进行测量,并逐步切换发射频率。 这一工作原理与 频移键控(Frequency Shift Keying,FSK)技术有关。
对于某一确定的目标距离,不同发射频率对应不同的反射信号相位。 通过联合分析这些测量结果,可以减少测量结果的模糊性。 此外,还能够检测到某些在单一频率下由于不利的干涉条件 而只能产生微弱回波、甚至无法被检测到的物体。 系统在不同天线位置依次采集测量数据。 为此,可以控制一副天线沿被测表面移动。 也可以通过天线切换器,依次选择阵列中的不同天线单元。
之所以称为全息雷达成像处理, 是因为反射结构的空间分布是根据相干测量结果重建出来的。 接收信号的相位信息在这一过程中具有重要作用。 不过,由于各测量数据需要依次采集,因此图像更新速率会受到限制。 能否实现实时成像,取决于扫描速度 和可用的计算处理能力。
全息探地雷达成像能够对靠近表面的结构 或隐藏在材料内部的结构进行细致显示。 可达到的探测深度主要取决于发射频率, 以及被测材料的电学性质和介电特性。 因此,较高的空间分辨率与较大的探测深度之间 往往存在需要权衡的关系。[2]
在雷达技术中,不同的技术方法都可能被称为全息雷达。 全息探地雷达成像利用不同天线位置获得的相位信息, 重建隐藏物体的空间分布。 相比之下,全息监视雷达可以利用固定天线阵列 和数字波束形成技术,同时监视较大的空间区域。 这两类方法都采用相干测量, 但在技术结构和后续信号处理方法方面存在明显区别。
作为监视侦察雷达的全息雷达
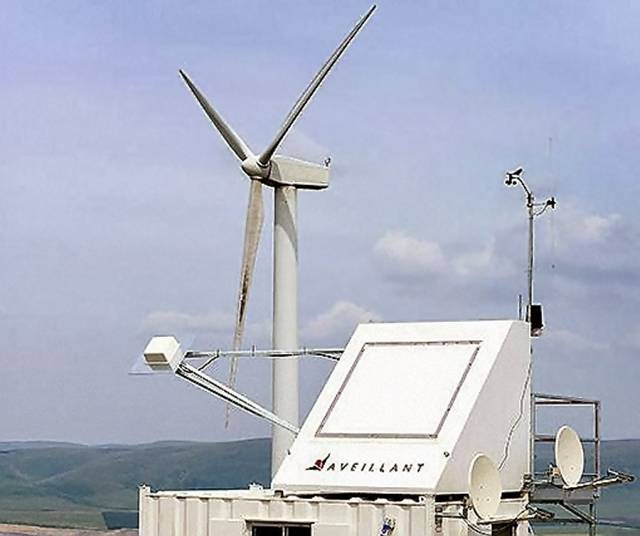
图 3:Holographic Radar™ [1]
对于这里介绍的 Aveillant 公司 Holographic Radar™, 其获取空间信息的方法与光学全息图不同。 系统并不在感光胶片上记录干涉条纹, 而是将多个接收通道的信号数字化后进行联合处理。 为此,该雷达采用固定式 相控阵天线, 并在接收端采用 数字波束形成技术。 发射系统向需要监视的空间区域辐射电磁能量, 而多个接收天线单元的信号则分别进行数字化处理。 根据这些数据,信号处理器能够计算出大量相互独立的接收天线方向图, 从而同时探测不同空间方向上的目标。
由于不需要机械转动天线, 系统能够以远高于传统旋转式 抛物面天线雷达的频率, 对指定监视区域进行重复扫描。 旋转式搜索雷达只有在天线每次转动到相应方位时,才能再次扫描该空间扇区。 而某些型号的 Holographic Radar™ 每秒最多可以对同一区域更新四次。 由于目标能够更加频繁地受到雷达 照射, 并且可以更加频繁地更新目标位置,因此目标跟踪更加容易。 系统能够更容易地识别目标运动, 无须将新的目标检测结果与数秒前的位置记录进行匹配。
通过对接收信号进行空间分离并分析其多普勒频率, 可以更有效地抑制固定目标产生的杂波。 对于旋转风力发电机造成的干扰,也可以利用较高的空间分辨率 和精细的多普勒分析,更有针对性地进行识别和抑制。 但是,由于运动中的风力机叶片本身会产生多普勒频移, 因此这种干扰的抑制比较复杂, 并不能保证在所有条件下都能够完全消除。
同时处理大量接收通道的信号,并计算多个相互独立的 接收天线方向图,需要很高的数字计算能力。 实际计算量取决于接收通道的数量、 信号带宽、需要形成的接收波束数量以及所采用的处理算法等因素。
参考文献与延伸阅读:
- “Holographic Radar™”是英国 Aveillant Ltd. 公司的商标。
- James D. Taylor:《Ultrawideband Radar. Applications and Design》,CRC Press,2012, ISBN 9781420089868,第 421 页 (在线预览)