
Procesamiento holográfico de imágenes de radar

coherente
iluminación
referencia
semitransparente
Figura 1: Principio del registro holográfico

coherente
iluminación
referencia
semitransparente
Figura 1: Principio del registro holográfico
¿Qué es un radar holográfico?
Procesamiento holográfico de imágenes de radar
El desarrollo de ordenadores de alto rendimiento permite actualmente realizar procesamiento holográfico de imágenes de radar. En este procedimiento, las señales de radar recibidas de forma coherente se procesan de manera que sus amplitudes y fases proporcionen información sobre la distribución espacial de los objetos reflectantes. Las técnicas de radar que utilizan principios fundamentales similares a los de la holografía óptica también se denominan radar holográfico. Sin embargo, este término comprende diferentes procedimientos técnicos y no se limita a un único principio de funcionamiento.
A diferencia de la holografía óptica clásica, estos procedimientos no requieren necesariamente registrar un holograma óptico. En su lugar, la información espacial se reconstruye a partir de mediciones coherentes mediante procesamiento digital de señales. Por tanto, el simple uso de un receptor coherente no convierte por sí solo a un radar en un radar holográfico.
Procesamiento holográfico de imágenes
El principio de la holografía óptica (véase la figura 1) se basa en la interferencia de ondas luminosas coherentes, que normalmente se generan mediante un láser. Un espejo semitransparente divide la luz láser en una onda de referencia y una onda de iluminación. La onda de iluminación incide sobre el objeto que se desea representar. La luz reflejada o dispersada por el objeto forma la denominada onda del objeto. En la superficie de la película holográfica se superponen la onda del objeto y la onda de referencia. El patrón de interferencia resultante contiene información sobre las amplitudes y las fases relativas de ambas ondas.
Después del revelado, la película no muestra inicialmente ninguna imagen reconocible del objeto a simple vista. En su lugar, contiene un fino patrón de interferencia con estructuras microscópicas. Cuando el holograma se ilumina con una onda de reconstrucción adecuada, la luz se difracta en esas estructuras y se genera una onda correspondiente al campo ondulatorio original del objeto. De este modo, el observador percibe una imagen tridimensional, como si contemplara el objeto a través de una ventana. Dentro de determinados límites, el objeto reconstruido puede incluso observarse desde diferentes ángulos.
Imagen de radar holográfica
Las funciones fundamentales de un sistema de medición holográfico pueden realizarse en la tecnología de radar mediante componentes electrónicos. En lugar de luz láser coherente, se utiliza una fuente de señales estable en frecuencia y coherente en fase. La función del espejo semitransparente puede desempeñarla, por ejemplo, un divisor de potencia o un acoplador direccional. La «onda de referencia» corresponde a la parte de la señal del oscilador que permanece dentro del equipo de radar y se utiliza como referencia para la demodulación. La «onda de iluminación» corresponde a la señal transmitida, que se amplifica y se irradia mediante una antena. La señal de eco reflejada por un blanco desempeña la función de la «onda del objeto».
Para determinar la fase relativa, la señal de eco puede mezclarse en un demodulador I&Q con dos señales de referencia cuyas fases difieren en 90°. A partir de las dos componentes de salida se pueden determinar la amplitud y la fase relativa de la señal recibida. Esta información puede utilizarse posteriormente para el procesamiento espacial coherente de señales.
Los componentes electrónicos fundamentales necesarios para ello están presentes en numerosos radares modernos, independientemente de que se trate de un radar de impulsos o de un radar de onda continua. Sin embargo, el procesamiento holográfico de imágenes de radar requiere además mediciones que contengan información espacial diferente y que se procesen mediante algoritmos adecuados.
Radar holográfico de corto alcance

Figura 2: Georradar RASCAN-5

Los radares holográficos de corto alcance se utilizan, por ejemplo, como radares de penetración terrestre (Ground Penetrating Radar) o para la inspección sin contacto de personas y objetos en aplicaciones de seguridad. Pueden funcionar con varias frecuencias de transmisión constantes y analizar las fases de las ondas reflejadas. El RASCAN-5 mostrado en la figura 2 utiliza para ello varias frecuencias de transmisión discretas. La medición se realiza con un radar de onda continua, cuya frecuencia de transmisión se conmuta por pasos. Este principio está relacionado con la técnica de modulación por desplazamiento de frecuencia (Frequency Shift Keying).
Para una determinada distancia, las distintas frecuencias de transmisión producen diferentes fases en las señales reflejadas. La evaluación conjunta de estas mediciones permite reducir las ambigüedades. Además, pueden detectarse objetos que, con una sola frecuencia, producirían ecos muy débiles o incluso resultarían indetectables debido a condiciones de interferencia desfavorables. Los datos de medición se adquieren sucesivamente desde diferentes posiciones de la antena. Para ello, una sola antena puede desplazarse de forma controlada sobre la superficie examinada. Como alternativa, los elementos de un conjunto de antenas pueden seleccionarse sucesivamente mediante un conmutador.
La denominación procesamiento holográfico de imágenes de radar se debe a que la distribución espacial de las estructuras reflectantes se reconstruye a partir de mediciones coherentes. La información de fase de las señales recibidas desempeña un papel fundamental en este proceso. Sin embargo, la adquisición sucesiva de los datos limita la frecuencia de actualización posible. La posibilidad de representar imágenes en tiempo real depende de la velocidad de exploración y de la capacidad de cálculo disponible.
La formación de imágenes mediante georradar holográfico permite representar detalladamente estructuras próximas a la superficie o escondidas en el interior de los materiales. La profundidad de penetración alcanzable depende especialmente de la frecuencia de transmisión y de las propiedades eléctricas y dieléctricas del material examinado. Por ello, a menudo existe un compromiso entre una elevada resolución espacial y una mayor profundidad de penetración.[2]
En la tecnología de radar, distintos procedimientos reciben la denominación de holográficos. En las imágenes holográficas de georradar se utiliza información de fase obtenida desde distintas posiciones de antena para reconstruir espacialmente los objetos ocultos. En cambio, los radares holográficos de vigilancia pueden utilizar conjuntos de antenas estacionarias y formación digital de haces para vigilar simultáneamente un volumen espacial mayor. Ambos procedimientos emplean mediciones coherentes, pero difieren en su configuración técnica y en el procesamiento posterior de las señales.
Radar holográfico de vigilancia y reconocimiento
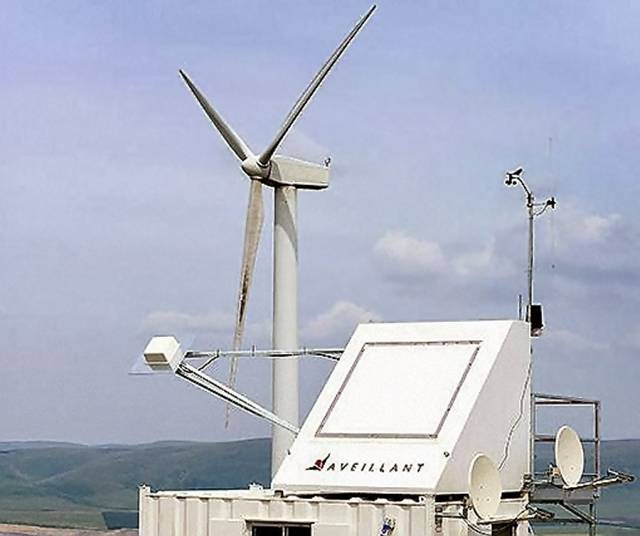
Figura 3: Holographic Radar™ [1]
En el sistema Holographic Radar™ de Aveillant descrito aquí, la información espacial se obtiene de un modo diferente al de un holograma óptico. En lugar de registrar un patrón de interferencia sobre una película, las señales de numerosos canales de recepción se digitalizan y procesan conjuntamente. Para ello, el radar utiliza una antena de arreglo en fase estacionaria, con formación digital de haces en recepción. El volumen espacial que se desea vigilar se ilumina con la energía transmitida, mientras que las señales recibidas por los numerosos elementos de antena se digitalizan por separado. A partir de estos datos, el procesador de señales puede calcular numerosos diagramas de recepción independientes y detectar así simultáneamente blancos situados en distintas direcciones espaciales.
Como no es necesario mover mecánicamente la antena, el volumen de vigilancia asignado puede evaluarse con mucha mayor frecuencia que con una antena parabólica giratoria convencional. Mientras que un radar de exploración giratorio vuelve a examinar un sector espacial únicamente en cada vuelta de la antena, determinadas versiones del Holographic Radar™ pueden actualizar ese sector hasta cuatro veces por segundo. Esto facilita el seguimiento de blancos, ya que cada blanco es iluminado con mucha mayor frecuencia y su posición actual puede determinarse más a menudo. Así, los movimientos pueden reconocerse con mayor facilidad, sin tener que asociar una nueva detección con una posición del blanco registrada varios segundos antes.
Las perturbaciones producidas por blancos fijos pueden suprimirse más eficazmente mediante la separación espacial de las señales recibidas y el análisis de sus frecuencias Doppler. Las interferencias causadas por aerogeneradores en rotación también pueden identificarse y reducirse de forma más selectiva gracias a la elevada resolución espacial y a un análisis Doppler diferenciado. Sin embargo, las palas móviles de los aerogeneradores generan sus propias frecuencias Doppler, por lo que la supresión de estas interferencias resulta compleja y no puede garantizarse por completo en todas las condiciones.
El procesamiento simultáneo de numerosos canales de recepción y el cálculo de una gran cantidad de diagramas de recepción independientes requieren una elevada capacidad de procesamiento digital. La carga de cálculo real depende, entre otros factores, del número de canales de recepción, del ancho de banda de la señal, del número de haces de recepción calculados y de los algoritmos utilizados.
Fuentes y bibliografía complementaria:
- «Holographic Radar™» es una marca comercial de Aveillant Ltd. (Reino Unido).
- James D. Taylor: «Ultrawideband Radar. Applications and Design», CRC Press, 2012, ISBN 9781420089868, pág. 421 (vista previa en línea)