
Голографическая обработка радиолокационных изображений

свет
волна
волна
зеркало
Рисунок 1: Принцип голографической записи

свет
волна
волна
зеркало
Рисунок 1: Принцип голографической записи
Что такое голографический радар?
Голографическая обработка радиолокационных изображений
Развитие высокопроизводительных компьютеров сделало возможной голографическую обработку радиолокационных изображений. При этом когерентно принятые радиолокационные сигналы обрабатываются таким образом, чтобы по их амплитудам и фазам можно было получить информацию о пространственном распределении отражающих объектов. Радиолокационные методы, использующие основные принципы, сходные с принципами оптической голографии, также называют голографическим радаром. Однако этот термин охватывает различные технические методы и не ограничивается одним принципом работы.
В отличие от классической оптической голографии, при этом необязательно записывать оптическую голограмму. Вместо этого пространственная информация восстанавливается из когерентных измерений посредством цифровой обработки сигналов. Поэтому одно лишь использование когерентного приёмника ещё не делает радиолокационную станцию голографической.
Голографическая обработка изображений
Принцип оптической голографии (см. рисунок 1) основан на интерференции когерентных световых волн, которые обычно создаются лазером. Полупрозрачное зеркало разделяет лазерный свет на опорную и освещающую волны. Освещающая волна падает на объект, изображение которого необходимо получить. Свет, отражённый или рассеянный объектом, образует так называемую объектную волну. На поверхности голографической фотоплёнки объектная и опорная волны накладываются друг на друга. Возникающая интерференционная картина содержит информацию об амплитудах и относительных фазах обеих волн.
После проявления плёнки человеческий глаз первоначально не различает на ней узнаваемого изображения объекта. Вместо этого на плёнке имеется тонкая интерференционная структура микроскопических размеров. Если осветить голограмму подходящей восстанавливающей волной, свет дифрагирует на этих структурах, в результате чего возникает волна, соответствующая исходному волновому полю объекта. Благодаря этому наблюдатель видит объёмное изображение, словно смотрит на объект через окно. В определённых пределах восстановленный объект можно даже рассматривать с различных направлений.
Голографическое радиолокационное изображение
Основные функции голографической измерительной установки могут быть реализованы в радиолокационной технике с помощью электронных узлов. Вместо когерентного лазерного света используется стабильный по частоте и фазово-когерентный источник сигнала. Функцию полупрозрачного зеркала может выполнять, например, делитель мощности или направленный ответвитель. «Опорная волна» соответствует той части сигнала генератора, которая остаётся внутри радиолокационного устройства и используется в качестве опорного сигнала для демодуляции. «Освещающая волна» соответствует передаваемому сигналу, который усиливается и излучается антенной. Отражённый от цели эхосигнал выполняет роль «объектной волны».
Для определения относительной фазы эхосигнал можно смешивать в I&Q-демодуляторе с двумя опорными сигналами, сдвинутыми по фазе относительно друг друга на 90°. По двум выходным составляющим можно определить амплитуду и относительную фазу принятого сигнала. Затем эти данные могут использоваться для когерентной пространственной обработки сигналов.
Необходимые для этого основные электронные узлы имеются во многих современных радиолокационных станциях, независимо от того, является ли станция импульсной РЛС или РЛС непрерывного излучения. Однако для голографической обработки радиолокационных изображений дополнительно необходимы измерения, содержащие различную пространственную информацию и обрабатываемые соответствующими алгоритмами.
Голографический радар ближнего действия

Рисунок 2: Георадар RASCAN-5

Голографические радиолокационные устройства ближнего действия применяются, например, в качестве георадаров (Ground Penetrating Radar) или для бесконтактного досмотра людей и предметов в системах безопасности. Они могут работать на нескольких фиксированных частотах передачи и анализировать фазы отражённых волн. Показанный на рисунке 2 прибор RASCAN-5 использует для этого несколько дискретных частот передачи. Измерения выполняются методом радиолокации с непрерывным излучением, причём частота передачи переключается ступенчато. Этот принцип близок к методу Frequency Shift Keying (частотной манипуляции).
Для определённой дальности различные частоты передачи приводят к различным фазам отражённых сигналов. Совместная обработка таких измерений позволяет уменьшить неоднозначности. Кроме того, становятся обнаружимыми объекты, которые на одной частоте из-за неблагоприятных условий интерференции давали бы лишь слабый отклик или не обнаруживались бы вообще. Измеренные данные последовательно регистрируются при различных положениях антенны. Для этого одну антенну можно контролируемо перемещать над исследуемой поверхностью. В качестве альтернативы элементы антенной группы могут последовательно выбираться с помощью антенного переключателя.
Название «голографическая обработка радиолокационных изображений» связано с тем, что пространственное распределение отражающих структур восстанавливается по когерентным измерениям. Информация о фазах принятых сигналов играет при этом существенную роль. Однако последовательная регистрация измерений ограничивает возможную частоту обновления изображения. Возможность отображения изображений в реальном времени зависит от скорости сканирования и доступной вычислительной мощности.
Голографическое георадиолокационное изображение позволяет подробно отображать структуры, расположенные у поверхности или скрытые внутри материала. Достижимая глубина проникновения зависит прежде всего от частоты передачи, а также от электрических и диэлектрических свойств исследуемого материала. Поэтому часто приходится искать компромисс между высоким пространственным разрешением и большой глубиной проникновения.[2]
В радиолокационной технике голографическими называют различные методы. При голографическом георадиолокационном отображении фазовая информация, полученная в разных положениях антенны, используется для пространственного представления скрытых объектов. Голографические обзорные радиолокационные станции, напротив, могут использовать неподвижные антенные решётки и цифровое формирование лучей для одновременного наблюдения за большим объёмом пространства. Оба метода используют когерентные измерения, но различаются техническим устройством и последующей обработкой сигналов.
Голографический радар для разведки и наблюдения
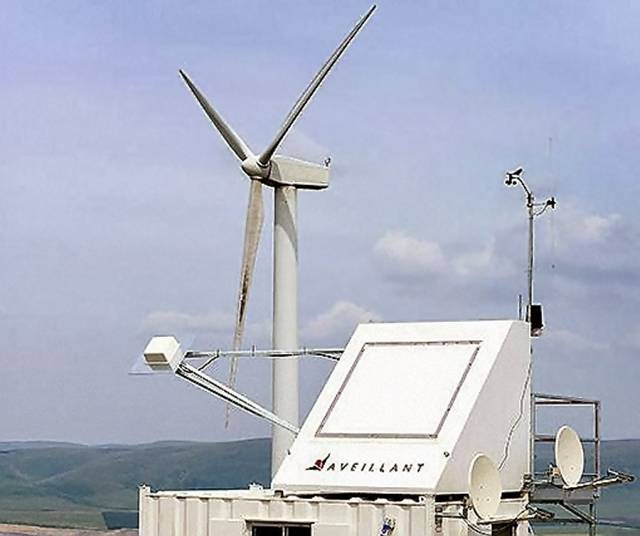
Рисунок 3: Holographic Radar™ [1]
В рассматриваемой здесь системе Holographic Radar™ компании Aveillant пространственная информация получается иным способом, чем в оптической голограмме. Вместо записи интерференционной картины на плёнке сигналы многочисленных приёмных каналов оцифровываются и обрабатываются совместно. Для этого радиолокационная станция использует неподвижную фазированную антенную решётку с цифровым формированием лучей на приёмной стороне. Контролируемый объём пространства облучается передаваемой радиолокационной энергией, тогда как сигналы многочисленных приёмных антенных элементов оцифровываются раздельно. На основе этих данных сигнальный процессор может вычислять множество независимых диаграмм направленности приёма и таким образом одновременно обнаруживать цели в различных пространственных направлениях.
Поскольку механическое вращение антенны не требуется, выделенный для наблюдения объём пространства может анализироваться значительно чаще, чем при использовании обычной вращающейся параболической антенны. В то время как вращающаяся обзорная РЛС повторно сканирует определённый сектор лишь при каждом новом обороте антенны, некоторые варианты Holographic Radar™ способны обновлять информацию об этом секторе до четырёх раз в секунду. Это упрощает сопровождение целей, поскольку цель значительно чаще облучается, а её текущее положение определяется заново с большей частотой. Благодаря этому движение цели легче распознаётся, и не требуется сопоставлять новое обнаружение с положением цели, определённым несколько секунд назад.
Помехи от неподвижных объектов могут эффективнее подавляться благодаря пространственному разделению принимаемых сигналов и анализу их доплеровских частот. Помехи, создаваемые вращающимися ветряными турбинами, также можно более целенаправленно выявлять и уменьшать благодаря высокому пространственному разрешению и детальному доплеровскому анализу. Однако движущиеся лопасти сами создают доплеровские сдвиги частоты, поэтому подавление таких помех представляет сложную задачу и не при всех условиях может быть полным.
Одновременная обработка сигналов многочисленных приёмных каналов и вычисление большого количества независимых диаграмм направленности приёма требуют высокой вычислительной мощности. Фактическая вычислительная нагрузка зависит, в частности, от количества приёмных каналов, полосы частот сигнала, числа формируемых приёмных лучей и используемых алгоритмов.
Источники и дополнительная литература:
- «Holographic Radar™» является товарным знаком компании Aveillant Ltd. (Великобритания).
- James D. Taylor: «Ultrawideband Radar. Applications and Design», CRC Press, 2012, ISBN 9781420089868, с. 421 (предварительный просмотр)