
合成孔径雷达

图1:由以下雷达的ISAR处理器生成的船舶雷达轮廓图: Ocean Master
合成孔径雷达
合成孔径雷达(Synthetic Aperture Radar,SAR)是一种机载或星载的 相干 雷达系统。 它利用载机的飞行路径,以电子方式模拟非常大的天线或辐射孔径 (孔径)。 系统在较长时间内记录完整的发射与接收周期(PRT), 同时保存飞机在各周期的精确相对位置信息。 在积累一定数量的周期后,由处理器对数据进行运算。 (处理过程中还要考虑各周期产生的 不同多普勒频率 及其对应的几何关系。) 因而雷达图像能够获得远高于实际天线波束宽度所允许的方位分辨率。
SAR雷达的工作原理

图2:合成孔径相当于人为延长的天线

SAR的工作方式类似于 相控阵天线, 但它不像相控阵那样采用大量并行工作的天线单元, 而是利用一个天线单元在不同时刻的位置,相当于采用时分复用方式。 这些不同的几何位置由平台在飞行中的运动形成。
SAR雷达处理器在平台从位置A飞行至D的时间T内, 存储各个脉冲重复周期中回波信号的幅度及其对应相位。 利用这些数据,可以构造出相当于一副更大天线接收的信号, 这副天线的几何长度为 v · T, 其中v为平台的速度。 延长时间 T便会增大天线的“合成孔径”, 从而提高方位分辨率。
当雷达首次探测到某个目标(如船舶)时,就开始存储该目标的数据。 随着平台向前运动,只要目标仍处于天线波束覆盖范围内, 系统就持续记录其后续回波信号。 在此期间平台飞过的距离决定了模拟天线即合成孔径的长度。 合成孔径对应的较窄波束宽度、测量期间的飞行时间以及由 脉冲重复频率(PRF) 所限制的测量距离相互关联, 以便在 成像条带 上获得尽可能均匀的方位分辨率。
技术条件包括:
- 频率稳定的 全相干 雷达系统
- 高性能的SAR处理器;以及
- 准确掌握平台的运动轨迹和速度。

图3:SAR处理原理

图3:SAR处理原理
图3:SAR处理原理
借助这项技术,机载雷达设计人员能够实现很高的方位分辨率, 而不必采用尺寸极其庞大、几乎无法由飞机携带的实际天线。
航天飞机雷达地形测绘任务(SRTM)也曾在航天飞机上使用SAR技术。
除SAR之外,还使用 Inverse Synthetic Aperture Radar(逆合成孔径雷达) (ISAR)。 这种方法与SAR相反:它不是以机载雷达的飞行轨迹为基础, 而是利用被探测目标的运动矢量。 ISAR在海上侦察机上具有重要意义, 因为它能够生成质量足以识别目标的船舶雷达图像。
Focused SAR
在计算SAR图像时,必须考虑到目标在几何意义上位于合成孔径的 近场。 卫星轨道高度通常约为800 km。 对于长度约1000 m的合成孔径,在 X波段, 其远场要到超过60 000 km的距离才开始。 因此,各个天线位置到地表同一点的斜距并不近似相等。 进行信号矢量求和时,必须校正不同斜距对应的传播时间差所引起的相位差。 这样得到的结果称为聚焦SAR(focused SAR)。
距离畸变
SAR测量的是斜距,因此地形高处的回波可能比低处目标的回波更早到达, 从而产生测量距离的畸变。 雷达图像中各目标之间的距离关系因而可能与实际地形不符。
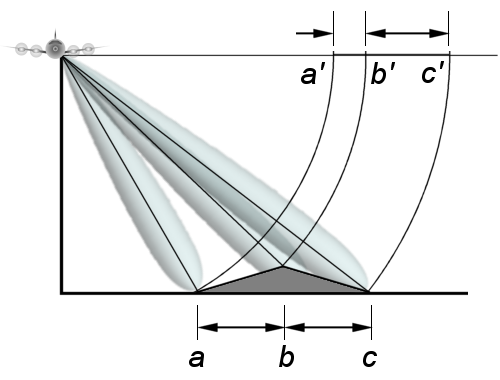
图4:透视收缩(Foreshortening)
图4:透视收缩(Foreshortening)
- 透视收缩(Foreshortening)是指实际距离在图像中被压缩显示, 即由观测透视关系造成的距离缩短。 例如,山坡从山顶b至山脚a向雷达方向倾斜时, 该山坡的实际长度在图像的距离方向上被压缩, 表现为点a'至点b'之间较短的距离。

图5:叠掩(Layover)
图5:叠掩(Layover)
- 当坡面十分陡峭,以致雷达到山顶(b)的斜距 比到山脚(a)的斜距还短时,就会出现叠掩(Layover)。 在图像中,两者的距离顺序甚至会颠倒, 点b'显示在比点a'更近的位置。
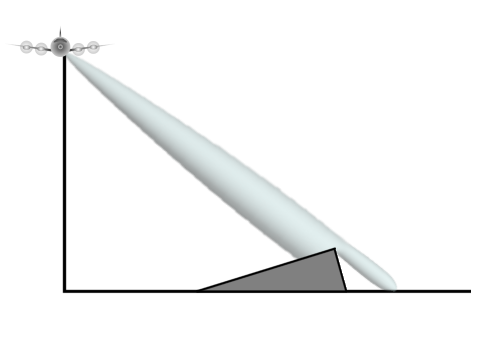
图6:雷达阴影
图6:雷达阴影
- 雷达波以一定角度照射地形隆起时,会形成雷达阴影, 英文称为Shadowing。 随着入射角增大,阴影会像日落时一样变长。 位于阴影中的目标无法被雷达探测到。
在德语技术文献中,通常也使用这些现象的英文名称。 这些畸变由已知的几何规律造成, 在许多情况下,可通过比较不同观测角度的图像在后处理中进行校正。 这种方法称为正高校正或地形校正。
月球SAR图像
弗劳恩霍夫高频物理与雷达技术研究所(FHR)的 大型雷达系统TIRA 利用地球和月球自身的运动形成合成孔径, 其有效孔径长度几乎相当于地球的直径。 因而该雷达能够以约20米的分辨率绘制整个月球可见表面的雷达图像。