
Видљивост испод клатера
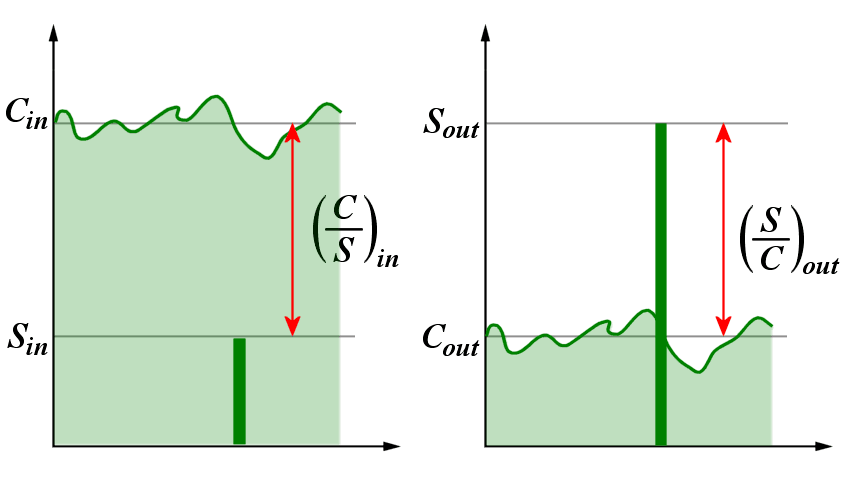
Слика 1: Однос између корисног сигнала S и одраза од непокретних циљева C на улазу система за откривање покретних циљева

Слика 1: Однос између корисног сигнала S и одраза од непокретних циљева C на улазу система за откривање покретних циљева
Видљивост испод клатера
Појам видљивост испод клатера (Subclutter Visibility, SCV) описује способност радарског система да, уз прихватљиву вероватноћу откривања и стопу лажних узбуна, открије покретне циљеве у окружењу са одразима од непокретних циљева. Ова способност описује се односом амплитуде ехо-сигнала и средње вредности амплитуда одраза од непокретних циљева (клатера). Видљивост испод клатера често се користи као мера ефикасности радара при откривању покретних циљева и дефинише се као однос нивоа сметњи према корисном сигналу који је још увек видљив. Перформансе обраде сигнала изражавају се кроз два међусобно повезана параметра: фактор побољшања If и видљивост испод клатера (SCV).
Фактор побољшања If дефинисан је као однос корисног сигнала и сметњи (овде: одраз покретног циља / одраз непокретног циља) на излазу филтра за потискивање клатера, подељен односом корисног сигнала и сметњи на улазу филтра, усредњеним за све жељене брзине циљева. Ова дефиниција узима у обзир не само слабљење одраза од непокретних циљева, већ и појачање сигнала који имају Доплерову фреквенцију. Фактор побољшања може се изразити следећим једначинама:
| If =(S/C)out · (C/S)in = | Cin | · Gav | где је | Cin = величина одраза од непокретних циљева на улазу Cout = величина одраза од непокретних циљева на излазу Gav = фактор појачања за покретне циљеве |
(1) |
| Cout |
Видљивост испод клатера изражава се као однос фактора побољшања (If) и минималног односа корисног сигнала и сметњи на излазу MTI кола, потребног за дату вероватноћу откривања:
| SCV = | If | где је |
SCV = видљивост испод клатера SCR = однос корисног сигнала и сметњи |
(2) |
| (SCR)out |
Радар са видљивошћу испод клатера од 20 dB може да открије покретни циљ у окружењу са одразима од непокретних циљева чија је снага сигнала сто пута већа од снаге сигнала тог покретног циља. Типичне вредности код савремених радара износе око 30 dB за циљ са малом ефективном површином расејања (типично 0,5 m2), који се налази у јаком клатеру од непокретних циљева, морском клатеру или метеоролошком клатеру.
При стварном поређењу овог параметра код различитих радарских система мора се узети у обзир да величина рефлектоване снаге сметњи зависи од импулсне запремине радара. Због тога се могу упоређивати само радари који имају приближно једнако трајање импулса и упоредиве дијаграме зрачења антене. Поред тога, у блиској зони радара одрази од непокретних циљева често представљају запреминске циљеве, па зато имају другачије двосмерно слабљење са растојањем него тачкасти циљеви са Доплеровом фреквенцијом.
Раније се често користио и појам Superclutter Visibility, који описује способност радара (или оператера) да препозна ехо-сигнал (који у том случају мора бити јачи од сметњи) унутар тих сметњи. То је обично неопходно када радар не располаже функцијом откривања покретних циљева. Такав случај је чест код јефтинијих навигационих радара, који морају да открију брод на узбурканом мору и без MTI кола.
Ако радар може да прикаже одразе од непокретних циљева различитих интензитета, може се користити и појам Interclutter Visibility (ICV), који описује способност откривања жељених циљева у областима са слабијим или потпуно одсутним сметњама, односно у празнинама између подручја са јаким одразима од непокретних циљева, који доводе радарски пријемник у засићење. За ту сврху се најчешће користи графичка или електронска мапа клатера.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић