
Widoczność pod zakłóceniami i współczynnik poprawy
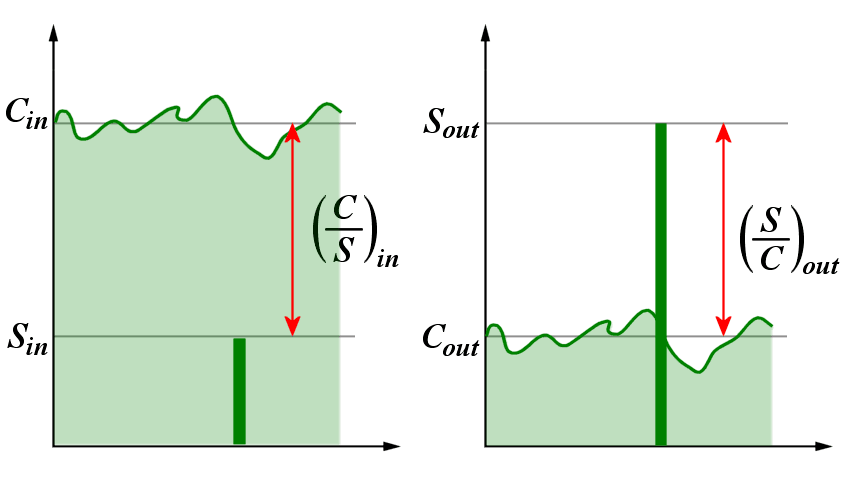
Rysunek 1. Stosunek sygnału (S) do zakłócenia (C) na wejściu (in) i wyjściu (out) systemu selekcji ruchomych celów

Rysunek 1. Stosunek sygnału (S) do zakłócenia (C) na wejściu (in) i wyjściu (out) systemu selekcji ruchomych celów
Widoczność pod zakłóceniami i współczynnik poprawy
Skuteczność działania radaru w warunkach pasywnych zakłóceń charakteryzuje się dwoma wskaźnikami: współczynnikiem poprawy If i widocznością pod zakłóceniami celów stałych (ang. Subclutter Visibility, SCV).
Termin „widoczność pod zakłóceniami” oznacza zdolność radaru do wykrywania ruchomych celów na tle intensywnych pasywnych zakłóceń przy zadanym stosunku „sygnał-zakłócenie” dla określonych wartości prawdopodobieństwa wykrycia i prawdopodobieństwa fałszywego alarmu. Wskaźnik ten jest często stosowany do oceny skuteczności systemu selekcji ruchomych celów radaru. Ilościowo określa się go jako stosunek intensywności sygnału echa obiektu nieruchomego (zakłócenia pasywnego) do intensywności sygnału echa celu, który może być jeszcze wykryty na tle tego zakłócenia.
Współczynnik poprawy If określa się jako wartość stosunku „sygnał – zakłócenie” na wyjściu filtra zakłóceń pasywnych, podzieloną przez wartość tego samego stosunku na wejściu filtra zakłóceń pasywnych, uśrednioną dla wszystkich interesujących wartości prędkości celu. Wskaźnik ten obejmuje zarówno wzmocnienie sygnału użytecznego (posiadającego przesunięcie częstotliwości Dopplera), jak i osłabienie sygnału zakłócającego. Współczynnik poprawy można określić według wzoru:
| If =(S/C)out · (C/S)in = | Cin | · Gav | gdzie |
Cin = natężenie zakłóceń pasywnych na wejściu filtra; Cout = natężenie zakłóceń pasywnych na wyjściu filtra; Gav = uśredniony współczynnik wzmocnienia filtra dla sygnałów ruchomych celów. |
(1) |
| Cout |
Widoczność pod zakłóceniami wyraża się jako stosunek współczynnika poprawy do minimalnej wartości stosunku „sygnał – zakłócenie” na wyjściu systemu selekcji ruchomych celów, przy którym następuje wykrycie celu z zadanym prawdopodobieństwem.
| SCV = | If | gdzie |
SCV = widoczność pod zakłóceniami; SCR = stosunek „sygnał – zakłócenie” |
(2) |
| (SCR)out |
Na przykład, jeśli radar charakteryzuje się widocznością pod zakłóceniami wynoszącą 20 dB, oznacza to, że jest on w stanie wykrywać cele ruchome, których sygnały echa są sto razy mniejsze niż pasywne zakłócenia. Typowe wartości widoczności poniżej poziomu zakłóceń wynoszą około 30 dB, co charakteryzuje zdolność radaru do wykrywania celów o małej efektywnej powierzchni rozproszenia (z reguły 0,5 m2) nawet na tle silnych pasywnych zakłóceń (z ziemi i lokalnych obiektów, z powierzchni morza, z hydrometeorów).
Porównując skuteczność różnych radarów pod względem widoczności pod zakłóceniami, należy pamiętać, że intensywność pasywnych zakłóceń zależy od wielkości dopuszczalnej objętości, która może się różnić w zależności od radaru. W związku z tym tylko wtedy, gdy porównywane radary mają taką samą szerokość wiązki i taki sam czas trwania impulsu sondującego, można przeprowadzić porównanie pod względem wskaźnika widoczności pod zakłóceniami.
Termin „widoczność ponad zakłóceniami” (ang. Superclutter Visibility) oznacza zdolność radaru (lub operatora radaru) do wyodrębnienia interesującego sygnału echa, którego intensywność jest wyższa niż zakłócenia. Z reguły termin ten stosuje się przy opisywaniu radarów, które nie posiadają specjalnego systemu selekcji (wykrywania) ruchomych celów, na przykład w przypadku wykrywania statków na tle zakłóceń morskich (odbicia od powierzchni morza) za pomocą niedrogich morskich radarów nawigacyjnych.
Jeśli system radiolokacyjny jest w stanie rozróżnić obszary z silnymi i słabymi zakłóceniami pasywnymi w swoim polu widzenia, stosuje się termin „widoczność międzyzakłóceniowa” (ang. Interclutter Visibility). Oznacza on zdolność do rozróżnienia sygnału interesującego w obszarze słabych zakłóceń lub całkowicie bez zakłóceń, znajdującym się pomiędzy obszarami silnych zakłóceń. W takich przypadkach zwykle stosuje się graficzną lub elektroniczną mapę zakłóceń.