
Subclutter zichtbaarheid en verbeteringscoëfficiënt
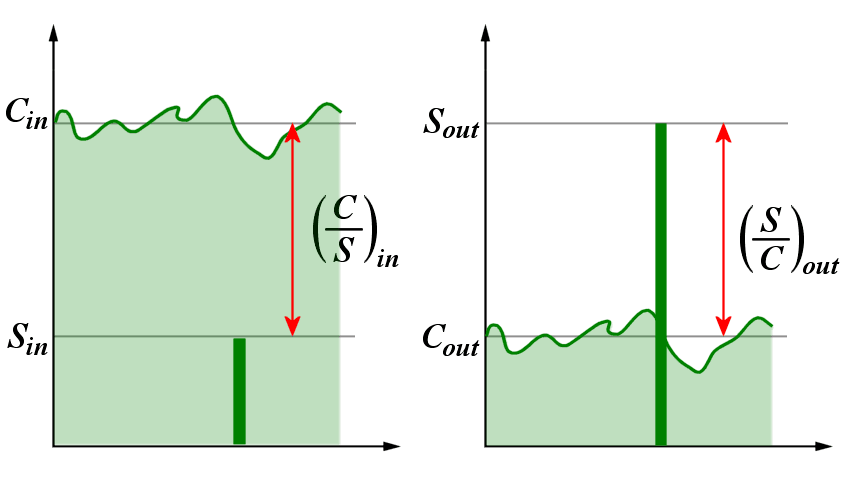
Figuur 1. Verhouding tussen signaal (S) en storingen (C) aan de ingang (in) en uitgang (out) van het systeem voor het selecteren van bewegende doelen

Figuur 1. Verhouding tussen signaal (S) en storingen (C) aan de ingang (in) en uitgang (out) van het systeem voor het selecteren van bewegende doelen
Subclutter zichtbaarheid en verbeteringscoëfficiënt
De effectiviteit van de werking van een radar onder passieve storingsomstandigheden wordt gekenmerkt door twee indicatoren: de verbeteringscoëfficiënt If en de subclutter zichtbaarheid SCV.
De term “subclutter zichtbaarheid” (Engels: Subclutter Visibility, SCV) verwijst naar het vermogen van een radar om bewegende doelen te detecteren tegen een achtergrond van intense passieve interferentie bij een gegeven signaal-ruisverhouding, voor bepaalde waarden van de detectiekans en de kans op vals alarm. Deze indicator wordt vaak gebruikt om de effectiviteit van het systeem voor het selecteren van bewegende doelen door een radar te beoordelen. Kwantitatief wordt deze bepaald als de verhouding tussen de intensiteit van het echosignaal van een stilstaand object (passieve storing) en de intensiteit van het echosignaal van het doel dat nog kan worden gedetecteerd tegen de achtergrond van deze storing.
De verbeteringscoëfficiënt If wordt bepaald als de waarde van de verhouding “signaal - storing” aan de uitgang van de passieve storingsfilter, gedeeld door de waarde van dezelfde verhouding aan de ingang van de passieve storingsfilter, gemiddeld over alle relevante waarden van de doelsnelheid. Deze indicator omvat zowel de versterking van het nuttige signaal (met Doppler-frequentieverschuiving) als de verzwakking van het storingssignaal. De verbeteringscoëfficiënt kan worden bepaald met de volgende formule:
| If =(S/C)out · (C/S)in = | Cin | · Gav | waarbij | Cin = intensiteit van de passieve storing aan de ingang van het filter; Cout = intensiteit van de passieve storing aan de uitgang van het filter; Gav = gemiddelde versterkingscoëfficiënt van het filter voor signalen van bewegende doelen. |
(1) |
| Cout |
De subclutter zichtbaarheid wordt uitgedrukt als de verhouding tussen de verbeteringsfactor en de minimale waarde van de verhouding “signaal-storing” (Engels: Signal-Clutter Ratio, SCR) aan de uitgang van het systeem voor het selecteren van bewegende doelen, waarbij het doel met een bepaalde waarschijnlijkheid wordt gedetecteerd.
| SCV = | If | waarbij |
SCV = subclutter zichtbaarheid SCR = verhouding “signaal-storing” |
(2) |
| (SCR)out |
Als een radar bijvoorbeeld een onderruiszichtbaarheid van 20 dB heeft, betekent dit dat hij bewegende doelen kan detecteren waarvan de echosignalen honderd keer kleiner zijn dan passieve storingen. Typische waarden voor de zichtbaarheid onder interferentie liggen rond de 30 dB, wat aangeeft dat de radar doelen met een klein effectief verstrooiingsoppervlak (meestal 0,5 m2) kan detecteren, zelfs tegen een achtergrond van sterke passieve interferentie (van de grond en lokale objecten, van het zeeoppervlak, van hydrometeoren).
Bij het vergelijken van de efficiëntie van verschillende radars op basis van de onderruiszichtbaarheid moet er rekening mee worden gehouden dat de intensiteit van passieve interferentie afhankelijk is van de toegestane volume, die van radar tot radar kan verschillen. Alleen als de vergeleken radars dezelfde straalbreedte en dezelfde duur van de peilimpuls hebben, kan een vergelijking worden gemaakt op basis van de onderruiszichtbaarheid.
De term “superclutter zichtbaarheid” (Engels: Superclutter Visibility) verwijst naar het vermogen van een radar (of radaroperator) om een interessant echosignaal te onderscheiden waarvan de intensiteit hoger is dan die van de storingen. Deze term wordt meestal gebruikt bij de beschrijving van radars zonder speciaal systeem voor het selecteren (detecteren) van bewegende doelen, bijvoorbeeld bij het detecteren van schepen tegen een achtergrond van maritieme storingen (reflecties van het zeeoppervlak) met behulp van goedkope maritieme navigatieradars.
Als een radarsysteem in staat is om gebieden met sterke en zwakke passieve storingen in zijn gezichtsveld te onderscheiden, wordt de term “interclutter zichtbaarheid” (Engels: Interclutter Visibility) gebruikt. Deze term verwijst naar het vermogen om het gewenste signaal te onderscheiden in een gebied met zwakke storingen of helemaal geen storingen, dat zich tussen gebieden met sterke storingen bevindt. In dergelijke gevallen wordt meestal een grafisch of elektronisch storingskaart gebruikt.