
Subclutter Visibility
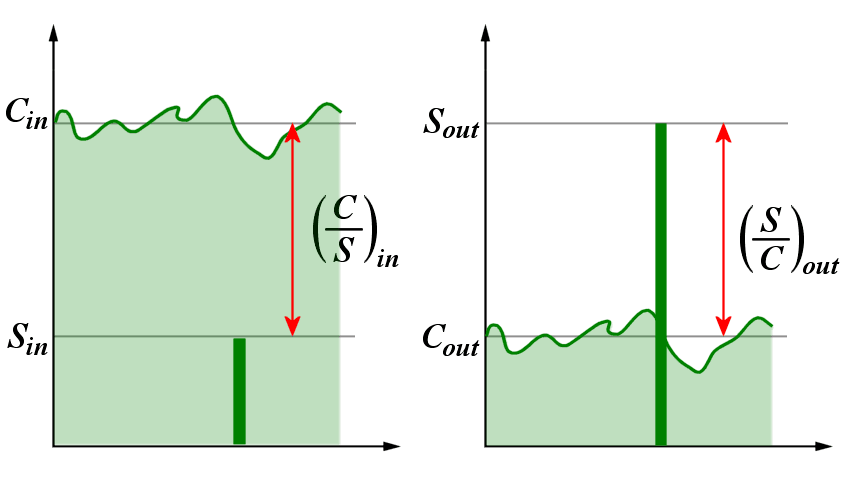
Bild 1: Verhältnis zwischen dem Nutzsignal S und den Festzielechos C am Eingang des Systems zur Bewegtzielerkennung

Bild 1: Verhältnis zwischen dem Nutzsignal S und den Festzielechos C am Eingang des Systems zur Bewegtzielerkennung
Subclutter Visibility
Der Begriff Subclutter Visibility (SCV) beschreibt die Fähigkeit eines Radarsystems, bewegte Ziele auch dann zu erkennen, wenn deren Echosignale wesentlich schwächer sind als die gleichzeitig empfangenen Festzielechos (Clutter). Dabei werden eine vorgegebene Entdeckungswahrscheinlichkeit und Falschalarmrate vorausgesetzt. Die Subclutter Visibility beschreibt das Verhältnis der Clutterleistung zur Leistung eines gerade noch erkennbaren Zielechos. Die Leistungsfähigkeit der Signalverarbeitung wird durch zwei zusammenhängende Parameter beschrieben: den Improvementfaktor If und die Subclutter Visibility (SCV).
Der Improvementfaktor If ist definiert als das Nutzsignal/Störsignal-Verhältnis (hier: Bewegtzielecho/Festzielecho) am Ausgang des Clutterfilters geteilt durch das Nutzsignal/Störsignal-Verhältnis am Eingang des Clutterfilters, gemittelt über den interessierenden Bereich der Zielgeschwindigkeiten. Diese Definition berücksichtigt neben der Dämpfung der Festzielechos auch den mittleren Leistungsgewinn für bewegte Ziele. Der Improvementfaktor kann durch folgende Gleichung ausgedrückt werden:
| If =(S/C)out · (C/S)in = | Cin | · Gav | mit | Cin = Leistung der Festzielechos am Eingang Cout = Leistung der Festzielechos am Ausgang Gav = mittlerer Leistungsgewinn für Bewegtziele |
(1) |
| Cout |
Die Subclutter Visibility ergibt sich aus dem Improvementfaktor, geteilt durch das minimal erforderliche Nutzsignal/Clutter-Verhältnis am Ausgang der MTI-Schaltung, bei dem die vorgegebene Entdeckungswahrscheinlichkeit und Falschalarmrate noch erreicht werden:
| SCV = | If | mit |
SCV = Sub-Clutter Visibility SCR = minimal erforderliches Nutzsignal/Clutter-Verhältnis am Ausgang |
(2) |
| (SCR)out |
Ein Radar mit einer Subclutter Visibility von 20 dB kann ein bewegtes Ziel auch dann erkennen, wenn die gleichzeitig empfangene Clutterleistung hundertmal größer ist als die Leistung des Zielechos. Typische Werte von Radaranlagen liegen bei etwa 30 dB für ein Ziel mit kleiner effektiver Reflexionsfläche (typisch 0,5 m2), das sich in starkem Festziel-, See- oder Wetterclutter befindet.
Beim realen Vergleich dieses Parameters mit verschiedenen Radarsystemen muss man berücksichtigen, dass die Größe der reflektierten Leistung der Störechos abhängig von dem Impulsvolumen des Radars ist. Für einen direkten Vergleich sollten die Radargeräte deshalb ähnliche Impulslängen, vergleichbare Antennendiagramme und damit ähnliche Auflösungszellen aufweisen. Zusätzlich treten im Nahbereich des Radars die Festzielechos oft als Volumenziel auf, haben also über die Entfernung gesehen eine andere Zweiwegdämpfung als die Punktziele mit einer Dopplerfrequenz.
Ein früher häufig verwendeter Begriff ist auch die Superclutter Visibility, welche die Fähigkeit des Radars (oder des Bedieners) beschreibt, ein Echosignal (welches dann stärker als die Störechos sein muss) innerhalb dieser Störechos zu erkennen, was meist erforderlich ist, wenn das Radar über keine Bewegtzielerkennung verfügt. Das ist oft bei billigen Navigationsradargeräten der Fall, die ein Schiff in aufgewühlter See auch ohne MTI-Schaltung erkennen sollen.
Wenn ein Radar Bereiche mit starkem und schwachem Clutter getrennt darstellen kann, spricht man auch von Interclutter Visibility (ICV). Dieser Begriff beschreibt die Fähigkeit, Ziele in Bereichen mit schwachem oder fehlendem Störecho zwischen den Gebieten mit starkem Clutter zu erkennen. Zur Unterstützung kann eine grafische oder elektronische Cluttermap verwendet werden.