
Viditelnost pod rušením a koeficient zlepšení
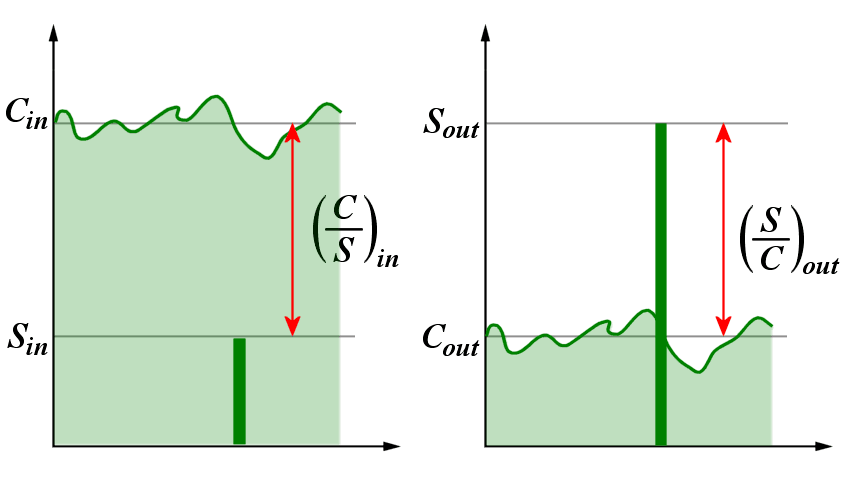
Obrázek 1. Poměr mezi signálem (S) a rušením (C) na vstupu (in) a výstupu (out) systému selekce pohybujících se cílů

Obrázek 1. Poměr mezi signálem (S) a rušením (C) na vstupu (in) a výstupu (out) systému selekce pohybujících se cílů
Viditelnost pod rušením a koeficient zlepšení
Účinnost fungování radaru v podmínkách pasivního rušení se charakterizuje dvěma ukazateli: koeficientem zlepšení If a viditelností pod rušením (SCV).
Termín „podrušivá viditelnost“ (angl. Subclutter Visibility, SCV) označuje schopnost radaru detekovat pohyblivé cíle na pozadí intenzivního pasivního rušení při daném poměru „signál-rušení“ pro určité hodnoty pravděpodobnosti detekce a pravděpodobnosti falešného poplachu. Tento ukazatel se často používá k hodnocení účinnosti systému selekce pohybujících se cílů radaru. Kvantitativně se určuje jako poměr intenzity echo signálu nehybného objektu (pasivního rušení) k intenzitě echo signálu cíle, který lze ještě detekovat na pozadí tohoto rušení.
Koeficient zlepšení If se určuje (obrázek 1) jako hodnota poměru „signál – rušení“ na výstupu filtru pasivního rušení, dělená hodnotou stejného poměru na vstupu filtru pasivního rušení, s průměrem všech hodnot rychlosti cíle, které nás zajímají. Tento ukazatel zahrnuje jak zesílení užitečného signálu (s Dopplerovým posunem frekvence), tak i oslabení rušivého signálu. Koeficient zlepšení lze určit podle vzorce:
| If =(S/C)out · (C/S)in = | Cin | · Gav | kde | Cin = intenzita pasivního rušení na vstupu filtru; Cout = intenzita pasivního rušení na výstupu filtru; Gav = průměrný zesilovací koeficient filtru pro signály pohybujících se cílů. |
(1) |
| Cout |
Podrušivá viditelnost se vyjadřuje jako poměr koeficientu zlepšení k minimální hodnotě poměru „signál – rušení“ na výstupu systému selekce pohybujících se cílů, při kterém dochází k detekci cíle se zadanou pravděpodobností.
| SCV = | If | kde |
SCV = viditelnost pod rušením SCR = poměr „signál – rušení“ |
(2) |
| (SCR)out |
Například pokud je radar charakterizován podrušivou viditelností 20 dB, znamená to, že je schopen detekovat pohyblivé cíle, jejichž ozvěny jsou stokrát menší než pasivní rušení. Typické hodnoty podrušivé viditelnosti se pohybují kolem 30 dB, což charakterizuje schopnost radaru detekovat cíle s malou efektivní rozptylovou plochou (obvykle 0,5 m2) i na pozadí silného pasivního rušení (od země a místních objektů, od mořské hladiny, od hydrometeorů).
Při porovnávání účinnosti různých radiolokátorů podle ukazatele viditelnosti pod rušením je třeba mít na paměti, že intenzita pasivního rušení závisí na velikosti rozlišovacího objemu, který se může u jednotlivých radiolokátorů lišit. Proto lze srovnání podle ukazatele viditelnosti pod rušením provést pouze v případě, že srovnávané radiolokátory mají stejnou šířku paprsku a stejnou délku sondovacího impulsu.
Termín „viditelnost nad rušením“ (angl. Superclutter Visibility) označuje schopnost radaru (nebo operátora radaru) rozlišit požadovaný echo signál, jehož intenzita je vyšší než intenzita rušení. Tento termín se obvykle používá při popisu radiolokátorů, které nemají speciální systém selekce (detekce) pohybujících se cílů, například při detekci lodí na pozadí mořského rušení (odrazů od mořské hladiny) pomocí levných námořních navigačních radiolokátorů.
Pokud je radiolokační systém schopen rozlišit oblasti se silným a slabým pasivním rušením v poli svého pohledu, používá se termín „mezirušivá viditelnost“ (angl. Interclutter visibility, ICV). Označuje schopnost rozlišit signál, který nás zajímá, v oblasti slabého rušení nebo zcela bez rušení, která se nachází mezi oblastmi silného rušení. V takových případech se obvykle používá graficky nebo elektronicky vytvořená mapa rušení.