
إمكانية الكشف تحت مستوى التشويش الأرضي
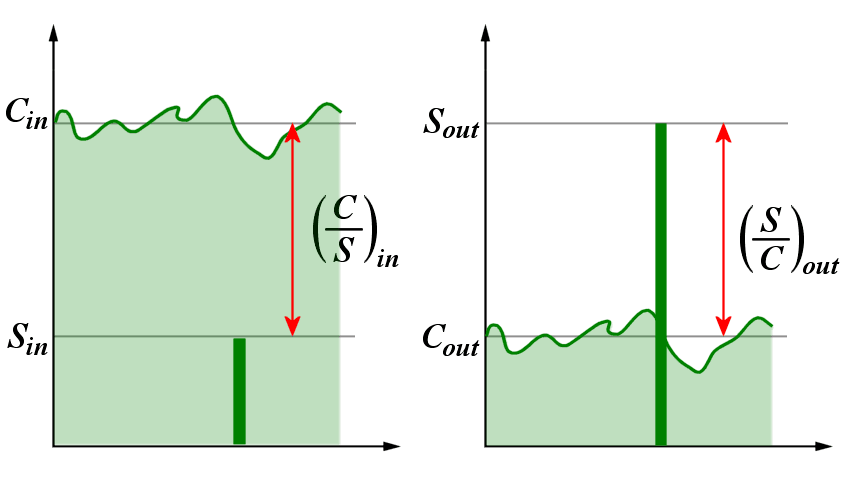
الشكل 1: العلاقة بين الإشارة المفيدة S وأصداء الأهداف الثابتة C عند دخل نظام كشف الأهداف المتحركة

إمكانية الكشف تحت مستوى التشويش الأرضي
يصف مصطلح إمكانية الكشف تحت مستوى التشويش الأرضي (Subclutter Visibility, SCV) قدرة نظام الرادار على كشف الأهداف المتحركة، حتى عندما تكون إشارات أصدائها أضعف بكثير من أصداء الأهداف الثابتة (Clutter) المستقبلة في الوقت نفسه. ويُشترط في ذلك تحقيق احتمالية كشف و معدل إنذار كاذب محددين مسبقًا. وتعبّر إمكانية الكشف تحت مستوى التشويش الأرضي عن نسبة قدرة أصداء التشويش إلى قدرة صدى هدف يمكن بالكاد كشفه. ويُوصف أداء معالجة الإشارات بواسطة معاملين مترابطين: معامل التحسين If وإمكانية الكشف تحت مستوى التشويش الأرضي (SCV).
يُعرَّف معامل التحسين If بأنه نسبة الإشارة المفيدة إلى إشارة التشويش عند خرج مرشح التشويش الأرضي، (والمقصود هنا نسبة صدى الهدف المتحرك إلى صدى الهدف الثابت)، مقسومة على النسبة نفسها عند دخل المرشح، بعد حساب المتوسط على مدى سرعات الأهداف المعنية. ولا يأخذ هذا التعريف في الاعتبار توهين أصداء الأهداف الثابتة فحسب، بل يشمل أيضًا متوسط كسب القدرة لإشارات الأهداف المتحركة. ويمكن التعبير عن معامل التحسين بالمعادلة التالية:
| = (S/C)out · (C/S)in = If | Cin | Gav | مع |
Cin = قدرة أصداء الأهداف الثابتة عند الدخل Cout = قدرة أصداء الأهداف الثابتة عند الخرج Gav = متوسط كسب القدرة للأهداف المتحركة |
(1) |
| Cout |
تُحسب إمكانية الكشف تحت مستوى التشويش الأرضي بقسمة معامل التحسين على الحد الأدنى المطلوب لنسبة الإشارة المفيدة إلى التشويش الأرضي عند خرج دائرة كشف الأهداف المتحركة (MTI)، الذي يسمح بتحقيق احتمالية الكشف ومعدل الإنذار الكاذب المحددين مسبقًا:
| = SCV | If | مع |
SCV = إمكانية الكشف تحت مستوى التشويش الأرضي SCR = الحد الأدنى المطلوب لنسبة الإشارة إلى التشويش الأرضي عند الخرج |
(2) |
| (SCR)out |
يستطيع رادار تبلغ إمكانية الكشف تحت مستوى التشويش الأرضي لديه 20 dB كشف هدف متحرك، حتى عندما تكون قدرة أصداء التشويش المستقبلة في الوقت نفسه أكبر بمئة مرة من قدرة صدى ذلك الهدف. وتبلغ القيم النموذجية لبعض أنظمة الرادار نحو 30 dB عند كشف هدف ذي مساحة مقطع راداري فعالة صغيرة (عادةً 0,5 m2)، في وجود تشويش قوي ناتج عن الأهداف الثابتة أو البحر أو الأحوال الجوية.
عند المقارنة العملية بين هذا المعامل في أنظمة رادار مختلفة، يجب مراعاة أن قدرة أصداء التشويش المنعكسة تعتمد على حجم النبضة في الرادار. ولذلك، ينبغي أن تمتلك أنظمة الرادار المراد مقارنتها أطوال نبضات متقاربة ومخططات إشعاع للهوائيات قابلة للمقارنة، وبالتالي خلايا تمييز ذات أحجام متشابهة. بالإضافة إلى ذلك، تظهر أصداء الأهداف الثابتة غالبًا في المجال القريب من الرادار على هيئة أهداف حجمية. ولذلك يختلف تناقص قدرتها مع المسافة في مسار الانتشار ذهابًا وإيابًا عن تناقص قدرة أصداء الأهداف النقطية ذات تردد دوبلر.
كان يُستخدم سابقًا أيضًا مصطلح Superclutter Visibility (إمكانية الكشف فوق مستوى التشويش الأرضي)، الذي يصف قدرة الرادار (أو مشغله) على تمييز صدى هدف داخل أصداء التشويش، شريطة أن تكون إشارة الهدف أقوى من أصداء التشويش المحيطة به. وتكون هذه القدرة مطلوبة غالبًا عندما لا يمتلك الرادار نظامًا لكشف الأهداف المتحركة. ويظهر ذلك في بعض أجهزة الرادار الملاحية منخفضة التكلفة، التي يجب أن تكشف السفن في البحر الهائج حتى دون وجود دائرة MTI.
إذا كان الرادار يستطيع إظهار المناطق ذات التشويش الأرضي القوي والضعيف بصورة منفصلة، فيُستخدم أيضًا مصطلح Interclutter Visibility (ICV). ويصف هذا المصطلح القدرة على كشف الأهداف في المناطق ذات أصداء التشويش الضعيفة أو المنعدمة، الواقعة بين مناطق التشويش القوي. ويمكن الاستعانة بخريطة تشويش أرضي رسومية أو إلكترونية (Cluttermap) لتسهيل ذلك.
المؤلف: Christian Wolff, الترجمة: حازم كامل