
Підперешкодова видимість і коефіцієнт покращення
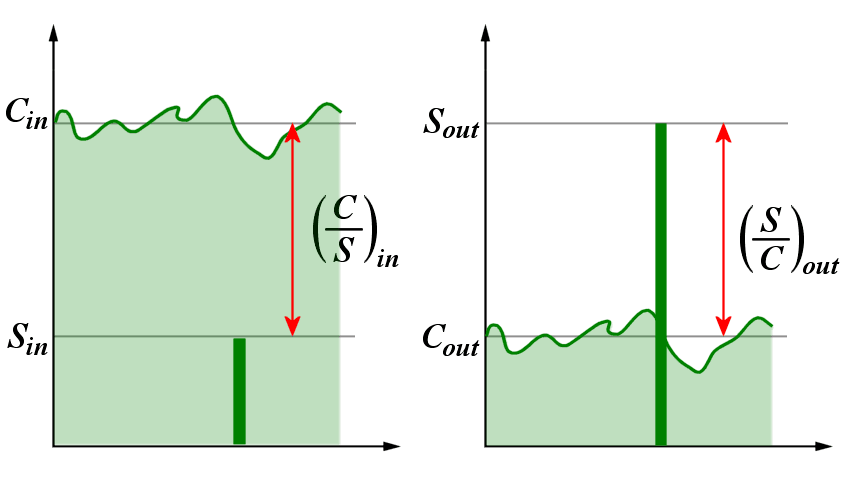
Рисунок 1. Співвідношення між сигналом (S) і перешкодою (C) на вході (in) та на виході (out) системи СРЦ.

Рисунок 1. Співвідношення між сигналом (S) і перешкодою (C) на вході (in) та на виході (out) системи СРЦ.
Підперешкодова видимість і коефіцієнт покращення
Ефективність функціонування радіолокатора в умовах пасивних перешкод характеризується двома показниками: коефіцієнтом покращення If та підперешкодовою видимістю.
Термін «підперешкодова видимість» (англ. Subclutter Visibility, SCV) позначає здатність радіолокатора виявляти рухомі цілі на фоні інтенсивних пасивних перешкод при заданому відношенні «сигнал-перешкода», для визначених значень імовірності виявлення та імовірності хибної тривоги. Цей показник часто використовується для оцінювання ефективності системи СРЦ радіолокатора. Кількісно він визначається у вигляді відношення інтенсивності сигналу відлуння від нерухомого об’єкту (пасивної перешкоди) до інтенсивності сигналу відлуння від цілі, який ще може бути виявлений на фоні цієї перешкоди.
Коефіцієнт покращення If визначається (Рисунок 1) як значення відношення «сигнал - перешкода» на виході фільтру пасивних перешкод, поділене на значення цього ж відношення на вході фільтру пасивних перешкод, із усередненням по всіх значеннях швидкості цілі, що цікавлять. Цей показник включає в себе як підсилення корисного сигналу (що має допплерівський зсув частоти), так і послаблення перешкоди. Коефіцієнт покращення може бути визначений за формулою:
| If = (S/C)out · (C/S)in = | Cin | · Gav | де | Cin = інтенсивність пасивної перешкоди на вході фільтру; Cout = інтенсивність пасивної перешкоди на виході фільтру; Gav = усереднений коефіцієнт підсилювання фільтру для сигналів рухомих цілей. |
(1) |
| Cout |
Підперешкодова видимість виражається у вигляді відношення коефіцієнту покращення до мінімального значення відношення «сигнал — перешкода» на виході системи СРЦ, за якого відбувається виявлення цілі із заданою імовірністю.
| SCV = | If |
SCV — підперешкодова видимість; SCR — відношення «сигнал — перешкода». |
(2) |
| (SCR)out |
Так, наприклад, якщо радіолокатор характеризується підперешкодовою видимістю в 20 дБ, то це означає, що він здатен виявляти рухомі цілі, сигнали відлуння яких у сто разів менші за пасивні перешкоди. Типові значення підперешкодової видимості знаходяться в районі 30 дБ, що характеризує здатність радіолокатора виявляти цілі з невеликою ефективною поверхнею цілі (як правило, 0,5 м2) навіть на фоні потужних пасивних перешкод (від землі та місцевих предметів, від морської поверхні, від гідрометеорів).
При порівнянні ефективності різних радіолокаторів за показником підперешкодової видимості слід пам’ятати, що інтенсивність пасивної перешкоди залежить від величини імпульсного об’єму, яка може відрізнятися від одного радіолокатора до іншого. Таким чином, тільки якщо порівнювані радіолокатори мають однакову ширину променю та однакову тривалість зондувального імпульсу, можливо проводити порівняння за показником підперешкодової видимості.
Термін «надперешкодова видимість» (англ. Superclutter Visibility) позначає здатність радіолокатора (або оператора радіолокатора) виділяти потрібний сигнал відлуння, інтенсивність якого є вищою, ніж у перешкоди. Як правило, цей термін використовують при описі радіолокаторів, якім не мають спеціальної системи селекції (виявлення) рухомих цілей, наприклад, коли йдеться про виявлення кораблів на фоні морських перешкод (відбиття від морської поверхні) за допомогою недорогих морських навігаційних радіолокаторів.
Якщо радіолокаційна система здатна розділяти області із сильними та із слабкими пасивними перешкодами в полі свого зору, то використовують термін «міжперешкодова видимість» (англ. Interclutter Visibility). Він позначає здатність розділяти потрібний сигнал в області слабких перешкод або зовсім без перешкод, яка знаходиться між областями сильних перешкод. У таких випадках зазвичай використовують побудовану графічно або електронну карту перешкод.