
Visibilidad bajo interferencias y factor de mejora
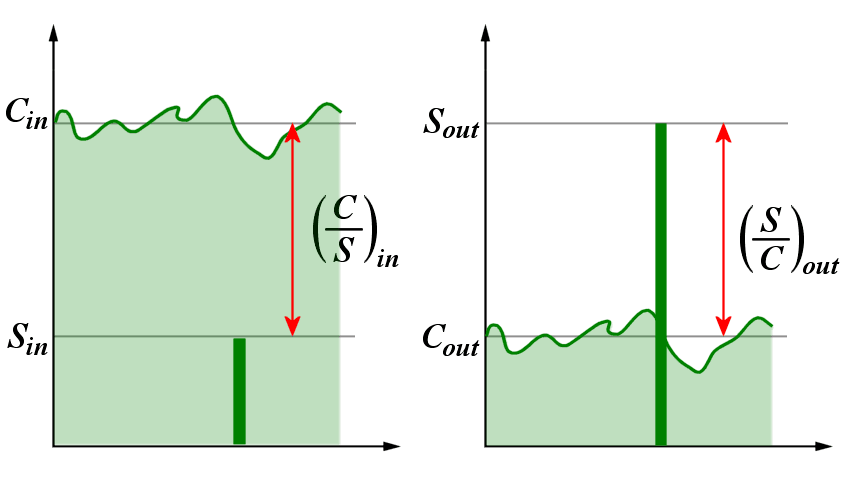
Figura 1: Relación entre la señal S y los ecos parásitos C a la entrada y a la salida del programa de visualización de objetivos móviles

Figura 1: Relación entre la señal S y los ecos parásitos C a la entrada y a la salida del programa de visualización de objetivos móviles
Visibilidad bajo interferencias y factor de mejora
El rendimiento de detección de un radar tiene dos parámetros: el factor de mejora (If) y la visibilidad bajo interferencias (SCV).
El término visibilidad bajo interferencias describe la capacidad del módulo de procesamiento de ecos de radar para extraer la señal de objetivos móviles cuya intensidad de eco es inferior a los ecos parásitos ambientales. Todo ello se obtiene con una relación señal/ruido, una probabilidad de detección y una tasa de falsas alarmas determinadas. Expresa la eficacia del programa de visualización de objetivos móviles y debe calcularse en relación con el rendimiento de detección de un eco fijo en el límite de intensidad de los ecos parásitos.
El factor de mejora (If) se define como la relación señal/ruido a la salida del filtro de ecos parásitos, promediada uniformemente sobre todos los objetivos de interés. Esta definición incluye la ganancia de la señal y la atenuación de los ecos parásitos. Con el uso de una frecuencia Doppler, este factor se expresa como:
| If =(S/C)out · (C/S)in = | Cin | · Gav | donde |
Cin = intensidad de los ecos parásitos a la entrada del filtro; Cout = intensidad de los ecos parásitos a la salida del filtro; Gav = ganancia media del filtro para los objetivos móviles. |
(1) |
| Cout |
La visibilidad bajo interferencias es la relación entre el factor de mejora y la relación señal/ruido de las interferencias mínimas que el programa de visualización de objetivos móviles necesita para realizar una detección con una probabilidad de detección determinada.
| SCV = | If | donde |
SCV = Visibilidad bajo interferencias SCR = Relación señal/ruido de los parásitos |
(2) |
| (SCR)out |
Por ejemplo, un radar con una visibilidad bajo interferencias de 20 dB será capaz de detectar un objetivo móvil cuyos ecos sean varios cientos de veces inferiores al nivel de los ecos de fondo. Normalmente, los fabricantes producen una visibilidad bajo interferencias de 30 dB, lo que permite detectar objetivos con una superficie equivalente en radar de apenas 0,5 m2, incluso en entornos con ecos del suelo, del mar o precipitaciones importantes.
Cuando se compara la visibilidad bajo interferencias de diferentes sistemas de radar, hay que tener en cuenta que la intensidad de los ecos parásitos depende de la celda de resolución sondeada, que puede variar de un sistema a otro. Por lo tanto, la comparación solo es válida para radares con la misma anchura de haz y longitud de pulso.
El término Superclutter Visibility describe la capacidad de un radar (o su operador) para reconocer un eco de un objetivo que es más fuerte que los ecos parásitos, generalmente para radares sin programa de visualización de objetivos móviles. Se utiliza para radares de bajo coste utilizados en entornos con ecos marinos.
Un radar puede encontrarse en un entorno en el que los ecos parásitos varían considerablemente en intensidad de un punto a otro. En tal situación, la detección de los ecos reales puede limitarse a las zonas parásitas menos intensas mediante un método denominado Interclutter visibility, ICV («visibilidad entre interferencias»). Este tratamiento suele utilizar un mapa de ecos permanentes para realizar el trabajo.