
Шта је стопа лажних узбуна?
 Видео верзија
Стопа лажних узбуна
Шумни сигнали се статистички јављају са амплитудама које могу одговарати амплитудама корисних сигнала, па се као такви и обрађују. То доводи до приказивања „лажних циљева“. Под појмом стопа лажних узбуна подразумева се просечан број „лажних циљева“ који се у одређеном временском интервалу (на пример по једном обртају антене или током једног импулсног периода) може регистровати на излазу пријемника. Пожељно је да ова вредност буде што мања. Стопа лажних узбуна (FAR) може се израчунати помоћу следеће формуле:
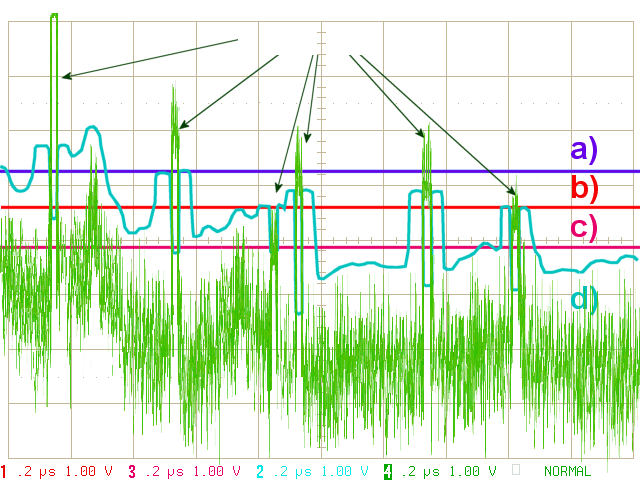
Слика 1: Прагови у обради радарских сигнала

| FAR = | лажни циљеви по PRT | (1) |
| ћелије даљине |
Максималан број лажних циљева одређен је бројем могућих откривања циљева. Код дигиталног радара то је број ћелија резолуције по даљини (Range Resolution Cells). (Код аналогног радара максималан број могућих лажних циљева одређен је односом времена пријема и трајања предајног импулса.) На слици 1 приказан је један импулсни период који садржи шест стварних циљева. На показивачу се приказују само сигнали који прелазе одговарајући праг.
- Праг је превисок: вероватноћа откривања = 66%
- Праг је оптималан: вероватноћа откривања = 83%
једна лажна узбуна!
стопа лажних узбуна = 1 / 666 = 1,5 ·10-3 ¹) - Праг је пренизак: стопа лажних узбуна је сувише велика!
- Променљив праг: константна стопа лажних узбуна током целог приказа, али већа вероватноћа откривања него код линије b) (открива се и шести циљ са слике).
¹) за радар домета 100 km и трајања импулса 1,5 µs = 666 ћелија даљине
Додатни извор лажних циљева може бити, на пример, појава вишеструких даљина. У пракси се код дигиталне обраде циљева толеришу стопе лажних узбуна реда величине приближно од 10-4 до 10-3. Код аналогног приказа прихватају се и знатно веће вредности, јер коначни избор циља ипак врши обучени оператор.
Стопа лажних узбуна зависи од нивоа свих сметњи, као што су шум, одрази од сталних циљева и спољне сметње које доспевају у пријемник. У блиској зони доминирају одрази од сталних циљева, док у даљој зони преовладава утицај шума. Због тога стопа лажних узбуна у блиској зони обично има другачије вредности него у даљој, али се увек посматра најмање за читав импулсни период.
Константна стопа лажних узбуна (CFAR)

кашњења са изводима
кашњења са изводима
видео-сигнал
на улазу
излаз
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
Слика 2: Принцип рада кола „Cell-Averaging CFAR“

кашњења са изводима
кашњења са изводима
видео-сигнал
на улазу
излаз
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
Слика 2: Принцип рада кола „Cell-Averaging CFAR“
кашњења са изводима
кашњења са изводима
видео-сигнал
на улазу
излаз
јединица:
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
Слика 2: Принцип рада кола „Cell-Averaging CFAR“
Принцип кола за одржавање константне стопе лажних узбуна први су описали H. M. Finn и R. S. Johnson 1968. године. [1]
У блиској зони радара обично се јављају јаки одрази од сталних циљева. На тај ниво се додатно надовезује и шум. Ако су прагови реализовани као константан једносмерни напон, онда је вероватноћа лажне узбуне у блиској зони много већа него на великим даљинама. Истовремено је вероватноћа откривања на великим даљинама много мања него у блиској зони.
Решење овог проблема представљају кола која праг не третирају као константан ниво, већ га прилагођавају уоченим условима окружења, чиме се обезбеђује константна стопа лажних узбуна (CFAR) током читавог трајања приказа. Пошто се лажне узбуне које се често јављају у блиској зони сада могу ефикасније потискивати, побољшава се вероватноћа откривања циљева на већим даљинама. Статистички посматрано, тиме се повећава ефективни домет радара.
Cell-Averaging Constant False Alarm Rate (CA-CFAR)
У примеру на слици 1 крива d) представља прилагођени ток тренутног прага, усклађен са нивоом шума. Сметња која би на почетку приказа и код прага a) изазвала лажну узбуну, овде такође достиже критичан ниво. Међутим, трећи одраз циља, који би био сувише слаб да буде откривен чак и при оптималном прагу b), код CFAR обраде постаје поуздано откривен циљ.
Коло приказано на слици 2 представља поједностављени принцип рада. Симболи за сабирање представљају следећу једначину:

Слика 3: Поређење прагова различитих CFAR поступака у случају два суседна циљна одраза:
слабији циљни одраз је код Cell-Averaging поступака прикривен јачим одразом.[2]

Слика 3: Поређење прагова различитих CFAR поступака у случају два суседна циљна одраза:
слабији циљни одраз је код Cell-Averaging поступака прикривен јачим одразом.[2]

 (2)
Код CA-CFAR поступка ово израчунавање средње вредности врши се у блоку „аритметичко-логичка јединица“.
Чињеница да CA-CFAR крива на слици 3 лево и десно од циљног одраза показује велика одступања, а да у самом циљном одразу има релативно ниску вредност, може се лако објаснити принципијелном шемом са слике 2. Непосредно пре циљног одраза његова амплитуда још увек улази у израчунавање средње вредности, па значајно повећава праг. Међутим, управо у ћелији даљине која се испитује (RUT, понекад и cell under test, CUT), велика амплитуда циљног одраза не улази у прорачун. Због тога је праг у том тренутку знатно нижи. Након тога се ова амплитуда поново узима у обзир, па праг поново расте.
На тај начин CFAR врши појачање контраста код јаких циљних одраза. Међутим, веома слаби циљни одрази у окружењу са сметњама могу бити изгубљени лакше него код фиксног прага. Један од начина да се ови губици донекле смање јесте да се две ћелије које се налазе непосредно уз RUT не укључе у прорачун (у колу на слици 2 приказане су испрекиданим линијама).
Ове неискоришћене ћелије називају се guard cells, док се преостале ћелије називају reference window cells.
CAGO-CFAR
Код поступка Cell-Averaging Greatest Of-CFAR (CAGO-CFAR) аритметичко-логичка јединица подељена је на две гране: једну испред ћелије која се испитује и другу иза ње. У оба канала обраде израчунава се средња вредност. За даљу обраду користи се само већа од те две вредности:

 (3)
Предности CAGO-CFAR поступка су мала потребна рачунска снага и релативно мали губици циљева. У поређењу са CA-CFAR поступком, побољшано је понашање у нехомогеном окружењу са сметњама.
Недостаци су и даље релативно мала ефикасност, као и за све CA-CFAR варијанте типична могућност да се два суседна циљна одраза међусобно прикрију (види слику 3). Проблем представљају и нагле промене нивоа сметњи, на пример на граници већих подручја са јаким одразима од сталних циљева.
CASO-CFAR
Поступак Cell-Averaging Smallest Of-CFAR (CASO-CFAR) користи исту структуру кола као и CAGO-CFAR. Разлика је у томе што се уместо веће вредности из оба канала обраде користи мања вредност. На тај начин се високи ниво суседног циљног одраза најчешће не користи за израчунавање прага. Због тога је опасност да се два суседна циљна одраза међусобно прикрију нешто мања.
OS-CFAR / CAOS-CFAR
И овде се може извршити засебна обрада ћелија испред и иза испитиване ћелије. Добијени резултати могу се затим бирати по принципу Greatest Of (OSGO-CFAR) или Smallest Of (OSSO-CFAR). [3]
Предност OS-CFAR поступка је знатно ефикасније формирање прага. Суседни циљни одрази више не могу међусобно да се прикривају. Међутим, значајан недостатак представља веома велики рачунски захтев, који мора бити испуњен током обраде радарских сигнала у реалном времену, јер се прорачун прага изводи пре самог откривања циљева. При томе није пресудно само време потребно за израчунавање, већ и чињеница да поступак сортирања, у зависности од расподеле података, не захтева увек исто време обраде.
CASH-CFAR
Такозвани CASH-CFAR (Cell Averaging Statistic Hofele) представља такође статистички поступак, који је развио Franz Xaver Hofele, сарадник тадашње компаније DASA (данас: Hensoldt).[4] Поступак се заснива на низу сабирних елемената и посебном детектору максимума и минимума. [5] Овај поступак обезбеђује исте предности као и OS-CFAR. Два суседна циљна одраза више не могу међусобно да се прикривају. Њихови временски бочни режњеви настали услед компресије импулса поуздано се потискују прагом одлучивања. Код овог поступка није потребно временски критично сортирање података, па је потребна рачунска снага значајно мања.
MAMIS-CFAR
MAMIS-CFAR (MAximum MInimum Statistic) у основи представља исти принцип као CASH-CFAR. Сабирни елементи који се користе у CASH-CFAR поступку овде су замењени посебном реализацијом детектора максимума и минимума (на пример као FPGA компонента).
Инверзна стопа лажних узбуна
У статистици се често користи и инверзна стопа лажних узбуна (IFAR). Она се може израчунати као у једначини (1), а затим инвертовати. Друга могућност израчунавања заснива се на временском интервалу:
| IFAR = | 1 | = | T | = T·Btx | mit |
FAR = стопа лажних узбуна T = просечни интервал између два предајна импулса Λ = трајање лажне узбуне Btx = ширина опсега предајног импулса | (4) |
| FAR | Λ |
Код једноставног импулсног радара трајање лажне узбуне Λ једнако је трајању предајног импулса τ. Код радара са интраимпулсном модулацијом трајање лажне узбуне може се одредити тек након компресије импулса. Због тога постоје и прорачуни у којима ширина опсега предајног импулса Btx представља меру степена компресије импулса, као и могуће резолуције по даљини.
Напомена: У литератури се понекад уместо стопе лажних узбуна (CFAR) користи и вероватноћа лажне узбуне (CFAP). Математички су ови појмови еквивалентни, али се користе у различитим контекстима: CFAR се најчешће употребљава при опису кола и алгоритама за обраду сигнала, док се CFAP углавном користи у теоријским разматрањима вероватноће откривања. (Пошто се две вероватноће међусобно лакше пореде него вероватноћа и стопа.)
Извори и ресурси:
- H. M. Finn and R. S. Johnson, ”Adaptive detection mode with threshold control as a function of spacially sampled clutter-level estimates;” RCA Rev., vol. 29, pp. 141-464, September 1968.
- Rohling, Hermann ”Ordered statistic CFAR technique - an overview”, Radar Symposium (IRS), 2011 Proceedings International, On page(s): 631 - 638, Volume: Issue:, 7-9 Sept. 2011
- Long Cai, Xiaochuan Ma, Qi Xu, Bin Li, Shiwei Ren ”Performance Analysis of Some New CFAR Detectors under Clutter”, Journal of Computers, Vol 6, No 6 (2011), 1278-1285, Jun 2011 (doi:10.4304)
- F. X. Hofele, ”An innovative CFAR algorithm,” in Proc. CIE Int. Conf. Radar, 2001, pp. 329–333.
- Patent DE 19600779 A1 Verfahren zur Erzeugung einer Clutter-Schwelle und Anordnungen zur Durchführung des Verfahrens
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић