
杂波下可见度
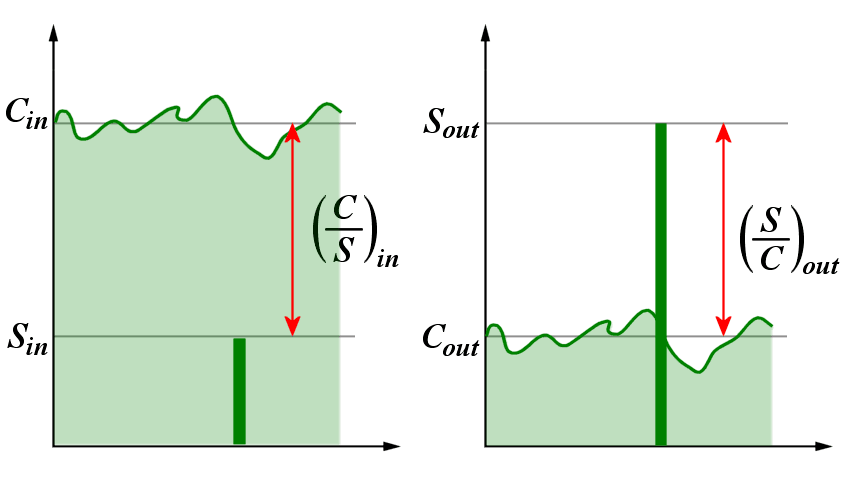
图1:运动目标检测系统输入端有用信号 S 与固定目标杂波 C 的关系

杂波下可见度
杂波下可见度(Subclutter Visibility,SCV)描述雷达系统在运动目标回波信号 明显弱于同时接收到的固定目标回波(杂波)时,仍能检测到这些运动目标的能力。 这里要求满足规定的 检测概率和 虚警率。 杂波下可见度表示杂波功率与刚好能够被检测到的目标回波功率之间的比值。 信号处理系统的性能可以用两个相互关联的参数来描述: 改善因子 If 和杂波下可见度(SCV)。
改善因子 If 定义为杂波滤波器输出端的有用信号与干扰信号之比 (这里指运动目标回波与固定目标杂波之比),除以该滤波器输入端的相应比值。 计算时,对所关注的目标速度范围进行平均。 这一定义不仅考虑固定目标杂波的衰减,还考虑运动目标信号的平均功率增益。 改善因子可以用下式表示:
| If =(S/C)out · (C/S)in = | Cin | · Gav | 其中 | Cin = 输入端固定目标杂波的功率 Cout = 输出端固定目标杂波的功率 Gav = 运动目标信号的平均功率增益 |
(1) |
| Cout |
杂波下可见度等于改善因子除以 动目标显示(MTI)电路 输出端所需的最小信号杂波比。 在这一最小比值下,仍必须达到规定的检测概率和虚警率:
| SCV = | If | 其中 |
SCV = 杂波下可见度 SCR = 输出端所需的最小信号杂波比 |
(2) |
| (SCR)out |
杂波下可见度为20 dB的雷达,即使同时接收到的杂波功率比目标回波功率大100倍, 仍能够检测到运动目标。 对于处在强烈地物杂波、海杂波或气象杂波中的小 雷达散射截面积 目标(典型值为0.5 m2),雷达系统的典型杂波下可见度约为30 dB。
在实际比较不同雷达系统的这一参数时,必须考虑干扰回波的反射功率大小取决于雷达的 脉冲体积。 因此,为了进行直接比较,雷达系统应具有相近的脉冲宽度、可比较的天线方向图, 从而具有相近的分辨单元。 此外,在雷达近距离区域,固定目标杂波通常表现为体目标。 因此,它们随距离变化的双程传播衰减与具有多普勒频率的点目标不同。
过去还经常使用杂波上可见度(Superclutter Visibility)这一术语。 它描述雷达(或雷达操作员)在杂波回波中识别目标回波的能力, 此时目标回波必须强于杂波回波。 当雷达没有运动目标检测功能时,通常需要依靠这种能力。 例如,一些价格较低的航海雷达没有配备 MTI电路, 但仍需要在 波涛汹涌的海面 上识别船舶。
如果雷达能够分别显示强杂波和弱杂波区域,还可以使用 杂波间可见度(Interclutter Visibility)(ICV)这一术语。 它描述在强杂波区域之间的弱杂波或无杂波区域内检测目标的能力。 为此,可以利用图形方式或电子方式生成的 杂波图(Cluttermap) 提供辅助。