
Кохерентни осцилатор
Кохерентни осцилатор („COHO“) у псеудокохерентном радару је веома фреквенцијски стабилан слободно осцилујући осцилатор, који осцилује на међуфреквенцији и обезбеђује унутрашњу фазну референцу за потискивање непокретних циљева.

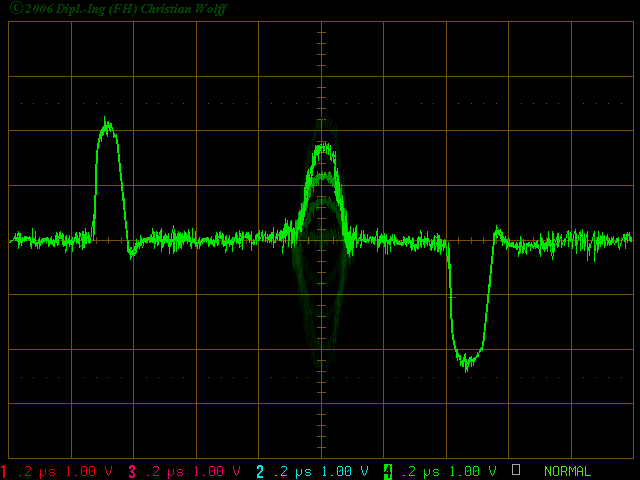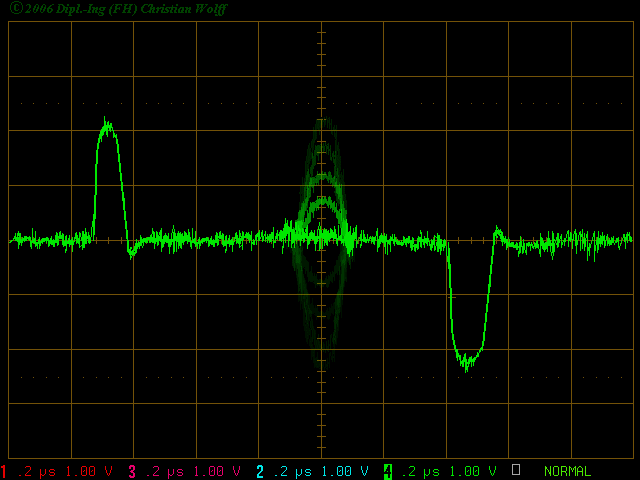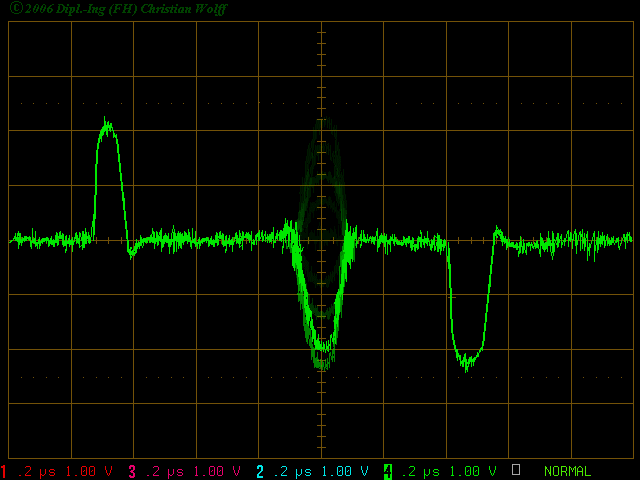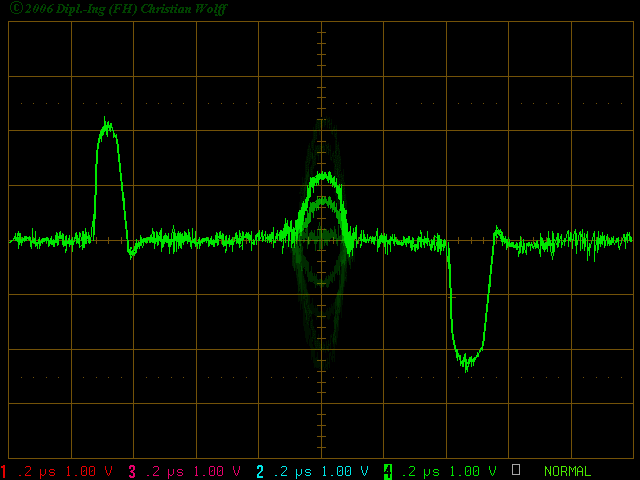
Слика 1: Осцилограм на излазу фазног детектора

Помоћу усмерног спрежника у доводу антене, од сваког предајног импулса магнетрона издваја се мали део енергије. Тај сигнал се претвара на међуфреквенцију и синхронизује фазни положај кохерентног осцилатора. Затим кохерентни осцилатор наставља да осцилује са истим фазним положајем као магнетрон током целог времена пријема. То је неопходно јер магнетрон при сваком предајном импулсу осцилује са случајним фазним положајем, а по завршетку предајног импулса тај фазни положај мора бити сачуван, иако магнетрон више не осцилује. Предајни сигнал претворен на међуфреквенцију обично се доводи паралелно резонантном колу кохерентног осцилатора. Он има много већу снагу од кохерентног осцилатора и зато му намеће фазни положај предајника. Кохерентни осцилатор тако памти фазни положај последњег предајног импулса и током времена пријема ставља га на располагање пријемнику. Због тога се псеудокохерентни радари називају и „coherent on receive“, односно кохерентни у пријемном путу.
Сигнал из кохерентног осцилатора доводи се до фазних детектора, у којима се међуфреквенција издваја из ехо-сигнала. На излазу фазног детектора налази се видео-сигнал. Непокретни циљеви сада имају константну амплитуду, док циљеви са Доплеровом фреквенцијом на екрану осцилоскопа формирају биполарни видео-сигнал.
Ако је кохерентни осцилатор потребно ручно подесити, на осцилоскопу се подешава приказ са слике 1. При погрешном подешавању и оба непокретна циља би флуктуирала. Зато се сопствена фреквенција кохерентног осцилатора подешава све док непокретни циљеви не показују константну вредност. За прецизно подешавање треба користити што удаљенији непокретни циљ.
Псеудокохерентни радари код којих се предајник аутоматски искључује када антена мирује (на пример ASR-910 ) имају проблем са овим подешавањем. У том случају мерни генератор мора да симулира ехо од непокретног циља. Подешавање тог мерног генератора представља додатни извор грешке.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић