
Procesamiento de pares de pulsos
La procesamiento de pares de pulsos es un método para suprimir las señales de eco procedentes de objetivos fijos. En las pantallas solo se muestran las señales de eco procedentes de objetivos en movimiento. Por ello, se utiliza el término inglés «moving target indication» (indicación de objetivo en movimiento), comúnmente abreviado como MTI.
Para distinguir entre un objetivo en movimiento y un objeto fijo con la ayuda de la frecuencia Doppler, se deben comparar entre sí al menos dos períodos de desviación. Dado que la frecuencia Doppler (unos pocos hercios) es pequeña en comparación con la frecuencia transmitida (muchos megahercios), es técnicamente mejor realizar una comparación de fases que una comparación directa de frecuencias. El almacenamiento de una desviación se lleva a cabo en soportes de memoria adecuados, en el pasado en tubos de memoria analógicos especiales al vacío, más tarde también con una cadena de condensadores (distancia: digital, señal: analógica) y, en la actualidad, solo en celdas de memoria digital.

memoria
sustracción
de eco
potencia
transmitida
Figura 1: diagrama de bloques funcionales de un receptor coherente en recepción

memoria
sustracción
de eco
potencia
transmitida
Figura 1: diagrama de bloques funcionales de un receptor coherente en recepción
memoria
sustracción
de eco
potencia
transmitida
Figura 1: diagrama de bloques funcionales de un receptor coherente en recepción (imagen interactiva)

Figura 2: El desplazamiento de fase de la señal recibida. Si cambia la distancia r, también cambia el desplazamiento de fase.

Figura 2: El desplazamiento de fase de la señal recibida. Si cambia la distancia r, también cambia el desplazamiento de fase.
La supresión de un objetivo fijo se produce mediante la comparación de fase de los ecos
recibidos durante varios periodos de pulso (procesamiento de pares de pulsos).
Si la relación de fase es siempre igual, no hay diferencia de fase y el objetivo se suprime.
Si el objetivo se ha movido, la diferencia de fase es distinta de cero y el objetivo se muestra en la pantalla.
Para obtener la referencia de frecuencia necesaria para el detector de fase, se sincroniza un
oscilador coherente
de alta precisión (denominado «Coho») con el pulso de transmisión de frecuencia IF convertido a una frecuencia inferior.

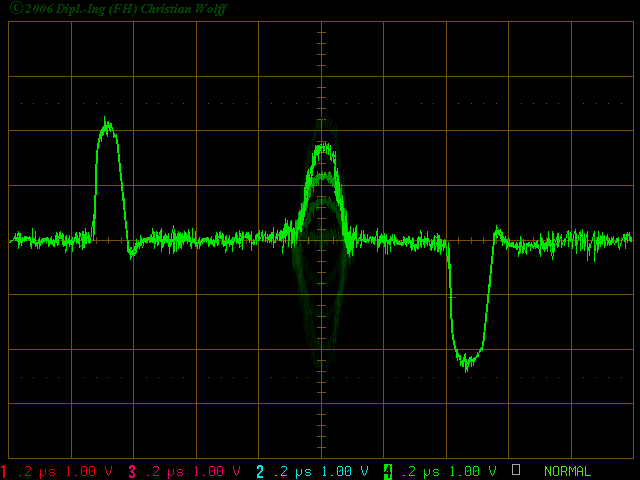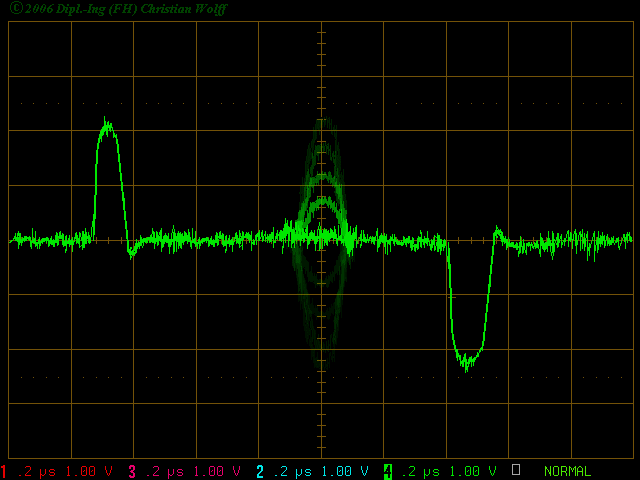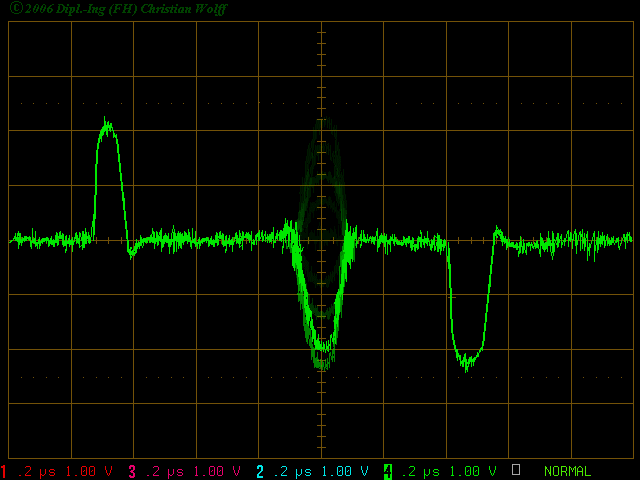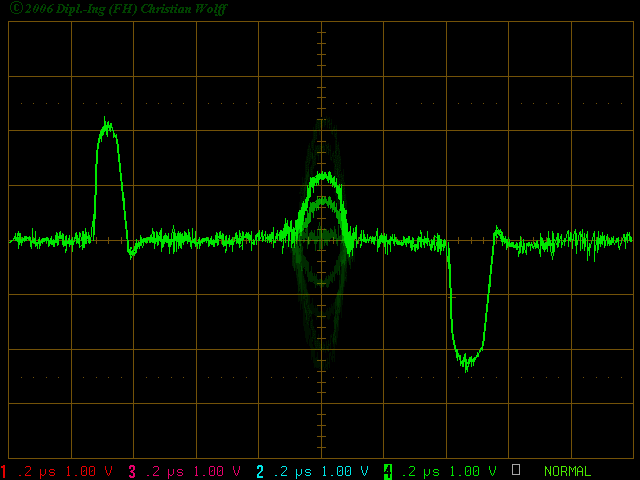
Figura 3: Oscilograma de una señal de salida de un detector de fase.
La señal de eco de un objetivo en movimiento en la salida del detector de fase cambia su valor y también su polaridad en cada periodo de pulso. Una señal de interferencia fija mantendrá su valor y polaridad en cada periodo de pulso.
Un periodo de pulso se almacena en una memoria. Esta etapa de memoria tiene una celda de memoria para cada celda de alcance y retrasa todo el escaneo durante un periodo de pulso (PRT). Ambos periodos, el periodo real y el anterior, conducen a un extractor. La salida de esta etapa es la diferencia entre las señales de entrada. Se eliminará el clutter con una amplitud constante. Los objetivos móviles pasan esta etapa. De esta manera, el objetivo móvil produce una señal de salida y el clutter fijo no lo hace. (¡véase la información sobre el punto de prueba TP2 en la figura 1!)
Descripción de los módulos del diagrama de bloques

Figura 3: Las señales de eco del clutter fijo tienen la misma amplitud de pulso a pulso y pueden cancelarse:
magenta: salida del detector de fase (período actual)
verde: salida de la memoria (período retardado)
azul: vídeo cancelado
Autor: Christian Wolff
Traducción al Español:
www.DeepL.com/Translator