
Úhlový převodník
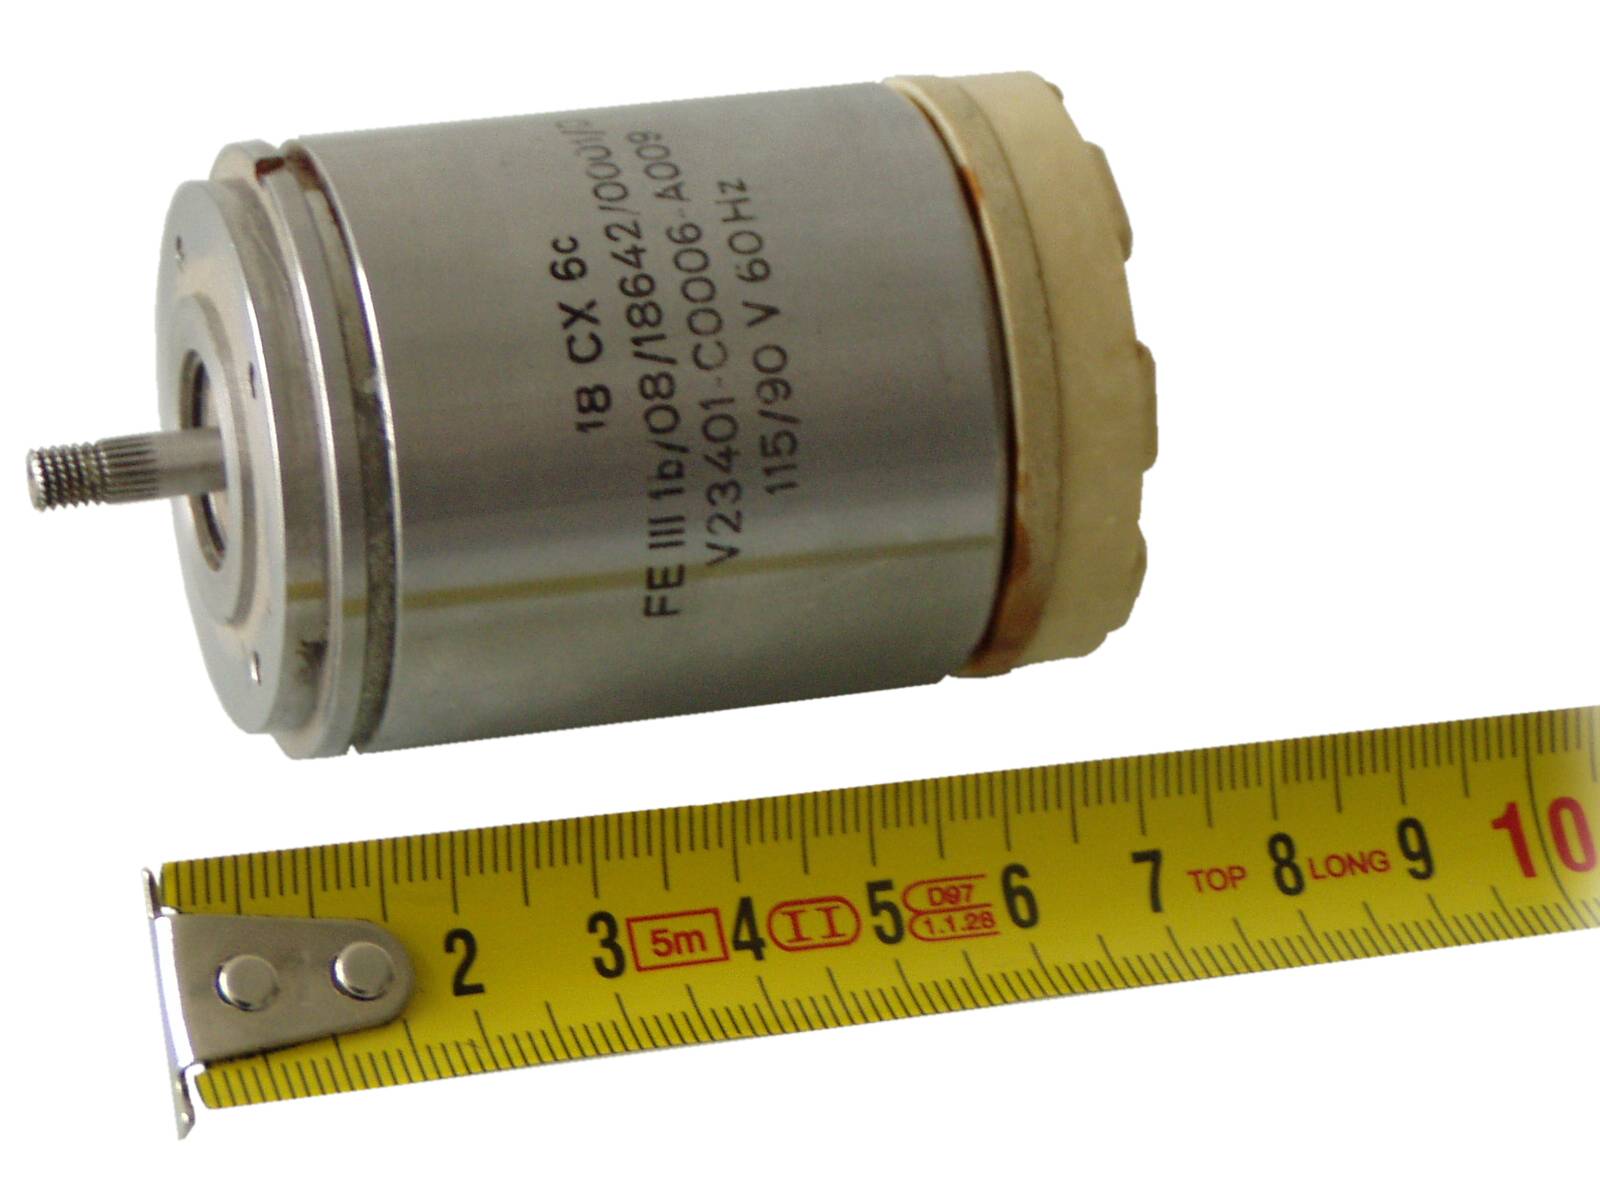
Obrázek 1: Úhlový převodník připomíná zmenšený třífázový motor (průměr: 1½ palce)

Úhlový převodník
Další označení: vysílač a přijímač úhlové polohy, transformační převodník úhlu
Ačkoli se úhlový převodník svou konstrukcí podobá motoru napájenému třífázovým střídavým proudem, jeho funkci nejlépe vystihuje název „transformační převodník úhlu“.

Obrázek 2: Systém úhlových převodníků v indikátorovém zapojení

úhlové polohy
polohy
Obrázek 2: Systém úhlových převodníků v indikátorovém zapojení.
Rotor je napájen referenčním napětím URef (obvykle URef = 110 V při 400 Hz). Rotor společně se statorovými vinutími vzájemně posunutými o 120° tvoří transformátor, jehož převod závisí na okamžitém úhlu rotoru vůči příslušnému statorovému vinutí. Vzájemný poměr tří amplitud je proto měřítkem natočení. Přijímač úhlové polohy se nastaví přesně do úhlu, ve kterém působí nejmenší magnetický odpor.
Toto jednoduché uspořádání bohužel nelze použít vždy.
Je vhodné pouze pro zařízení, která kladou otáčení malý mechanický odpor
(například ručka měřicího přístroje).
V ostatních případech je nutné mechanickou sílu zesílit servomotorem.
V systému úhlových převodníků se servomotorem se používá stejný princip. Systém se nastaví do úhlu, při kterém vzniká nejmenší chybové napětí.

Obrázek 3: Systém úhlových převodníků v servozapojení

Zesilovač chybového signálu dostává referenční napětí pro demodulaci chybového signálu. Synchronní motor nastavuje přijímač úhlové polohy na minimum chybového napětí a současně pohání mechanická zařízení využívající informaci o úhlu.
Pro zvýšení přesnosti servosystému se používají dva systémy. Jeden z nich pracuje přes převod 1:25 nebo 1:36 jako jemný kanál a jeho chybové napětí se překrývá s chybovým napětím hrubého kanálu s převodem 1:1.
Resolver
Pro jiné aplikace, například když má být z napětí úhlového převodníku přímo vytvořena výchylka v osách X a Y, se používají také vysílače úhlové polohy se statorovými vinutími posunutými o 90°, které vytvářejí sinusové a kosinusové napětí:
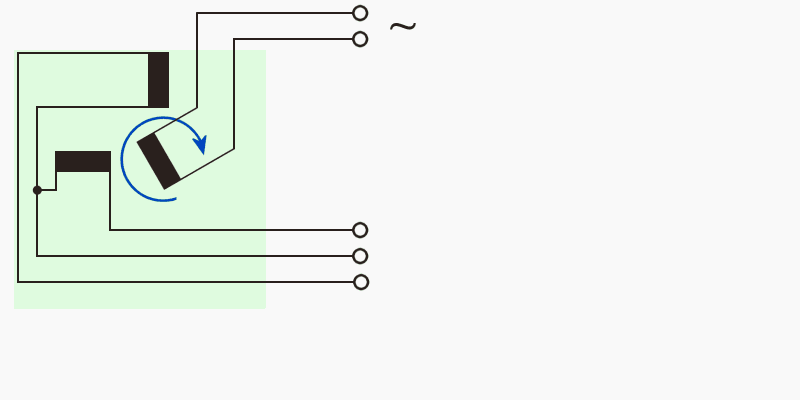
Obrázek 4: Funkční úhlový převodník (resolver)

Tento funkční úhlový převodník se nazývá resolver. Ve starších elektromechanických analogových počítačích se používal také k výpočtu sinusových a kosinusových funkcí.