
 نسخة الفيديو
ما هو معدل الإنذار الكاذب؟
معدل الإنذار الكاذب
تظهر إشارات الضوضاء بتوزيع إحصائي وبسعات قد تماثل سعات الإشارات المفيدة، ولذلك يمكن أن تُعالج كما لو كانت إشارات أهداف. ويؤدي ذلك إلى عرض «أهداف كاذبة». ويُقصد بـ معدل الإنذار الكاذب متوسط عدد «الأهداف الكاذبة» التي يمكن اكتشافها عند خرج المستقبِل خلال فترة زمنية محددة، مثل كل دورة للهوائي أو حتى خلال فترة نبضية واحدة. وينبغي أن يكون هذا المعدل منخفضًا قدر الإمكان. ويمكن حساب معدل الإنذار الكاذب (FAR) بالمعادلة التالية:
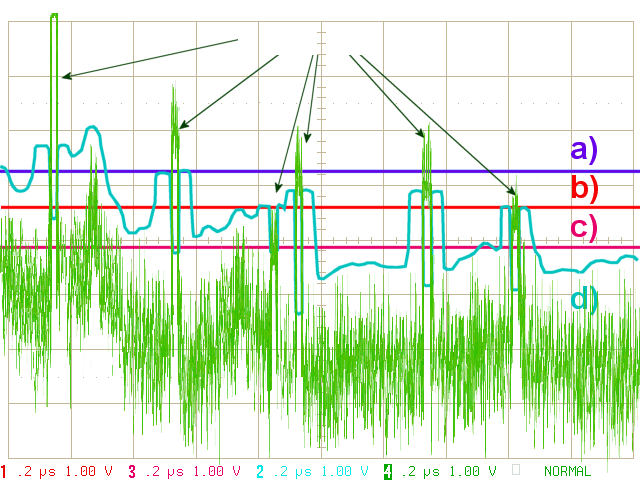
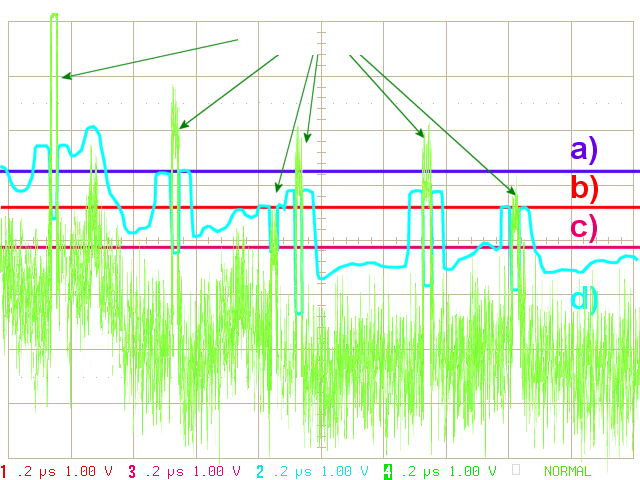
الشكل 1: قيم العتبة في معالجة الإشارة الرادارية

| FAR = | الأهداف الكاذبة لكل PRT | (1) |
| خلايا المدى |
يتحدد العدد الأقصى للأهداف الكاذبة بعدد عمليات اكتشاف الأهداف الممكنة. وفي الرادار الرقمي يكون ذلك عدد خلايا التمييز في المسافة. أما في الرادار التناظري فيتحدد العدد الأقصى الممكن للأهداف الكاذبة بنسبة زمن الاستقبال إلى مدة نبضة الإرسال. ويبين الشكل 1 فترة نبضية تحتوي على ستة أهداف حقيقية. ولا تُعرض على مؤشر الرادار إلا الإشارات التي تتجاوز قيمة العتبة المعنية.
- قيمة العتبة مرتفعة جدًا: احتمال الكشف = 66%
- قيمة العتبة مثالية: احتمال الكشف = 83%
إنذار كاذب واحد!
معدل الإنذار الكاذب = 1 / 666 = 1,5 ·10-3 ¹) - قيمة العتبة منخفضة جدًا: معدل الإنذار الكاذب مرتفع جدًا!
- قيمة عتبة متغيرة: معدل إنذار كاذب ثابت على امتداد دورة المسح بأكملها، مع احتمال كشف أعلى من الخط b)، حيث يُكتشف أيضًا الهدف السادس في الشكل
يمكن أن تنشأ أهداف كاذبة أيضًا، على سبيل المثال، نتيجة ظهور أصداء من مدى يتجاوز المدى غير الملتبس. وفي معالجة الأهداف الرقمية تُقبل عمليًا معدلات إنذار كاذب في حدود نحو 10-4 إلى 10-3. أما في العرض التناظري فيمكن قبول قيم أعلى بكثير، لأن اختيار الهدف في النهاية يقوم به مشغل بشري قادر على التمييز.
يعتمد معدل الإنذار الكاذب على مستوى جميع مصادر التشويش، مثل الضوضاء وأصداء الأهداف الثابتة وإشارات التداخل الداخلة إلى المستقبِل. ففي المدى القريب يغلب تأثير الأهداف الثابتة، بينما يغلب تأثير الضوضاء في المدى البعيد. ولذلك تكون لمعدل الإنذار الكاذب عادةً قيم مختلفة في المدى القريب عنها في المدى البعيد، إلا أنه يُنظر إليه على الأقل على امتداد الفترة النبضية بأكملها.
¹) لرادار بمدى 100 km ومدة نبضة 1,5 µs = 666 خلية مدى
معدل الإنذار الكاذب الثابت (CFAR)

مأخوذ العينات
CFAR
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
الشكل 2: مبدأ دارة «Cell-averaging CFAR»

مأخوذ العينات
CFAR
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
الشكل 2: مبدأ دارة «Cell-averaging CFAR»
مأخوذ العينات
CFAR
b) Greatest Of: CAGO-CFAR
c) Smallest Of: CASO-CFAR
الشكل 2: مبدأ دارة «Cell-averaging CFAR».
وصف H. M. Finn وR. S. Johnson لأول مرة عام 1968 مبدأ دارة لتحقيق معدل إنذار كاذب ثابت.[1]
في المدى القريب للرادار تظهر عادةً إشارات تشويش قوية ناتجة عن الأهداف الثابتة. ويُضاف إلى هذا المستوى أيضًا مستوى الضوضاء. وإذا كانت قيم العتبة عبارة عن جهد مستمر ثابت، فإن احتمال حدوث إنذار كاذب في المدى القريب يكون أعلى بكثير منه عند المسافات الكبيرة. وفي الوقت نفسه يكون احتمال الكشف عند المسافات الكبيرة أسوأ بكثير منه في المدى القريب.
يؤدي حل هذه المشكلة إلى استخدام دارات لا تجعل قيمة العتبة مستوى ثابتًا، بل تغيرها بوصفها دالة متكيفة مع الظروف المحيطة المدركة، وبذلك تحقق معدل إنذار كاذب ثابتًا (CFAR) على امتداد دورة المسح بأكملها. وبما أن الإنذارات الكاذبة التي تظهر كثيرًا في المدى القريب يمكن الآن قمعها بدرجة أفضل، فإن احتمال اكتشاف الأهداف في المدى البعيد يتحسن: ومن الناحية الإحصائية يزداد بذلك مدى جهاز الرادار.
Cell-Averaging Constant False Alarm Rate (CA-CFAR)
في المثال الموضح في الشكل 1، يمثل المنحنى d) مسارًا متكيفًا لقيمة العتبة الحالية مع مستوى الضوضاء. كما أن إشارة التشويش الموجودة في بداية دورة المسح، والتي كانت ستؤدي أيضًا إلى إنذار كاذب عند جهد العتبة a)، تصل هنا كذلك إلى مستوى حرج. إلا أن صدى الهدف الثالث، الضعيف إلى درجة أنه كان سيضيع حتى عند قيمة العتبة المثالية b)، يتحول مع CFAR إلى علامة هدف يمكن اكتشافها بثقة.
توضح الدارة في الشكل 2 مبدأ مبسطًا. وتمثل إشارات الجمع المعادلة التالية:

الشكل 3: مقارنة قيم العتبة لطرائق CFAR المختلفة في حالة وجود علامتي هدف متجاورتين:
تُحجب علامة الهدف الأضعف بواسطة الأقوى في طرائق Cell-Averaging.[2]

الشكل 3: مقارنة قيم العتبة لطرائق CFAR المختلفة في حالة وجود علامتي هدف متجاورتين:
تُحجب علامة الهدف الأضعف بواسطة الأقوى في طرائق Cell-Averaging.[2]

 (2)
في CA-CFAR تُجرى أيضًا عملية حساب المتوسط هذه داخل وحدة «المنطق الحسابي».
يمكن تفسير ظهور انحرافات كبيرة في منحنى CA-CFAR في الشكل 3 إلى يسار ويمين علامات الأهداف، مع بقاء قيمة منخفضة نسبيًا عند علامة الهدف نفسها، بسهولة من خلال مخطط المبدأ في الشكل 2. فقبل علامة الهدف مباشرة تدخل سعة علامة الهدف في حساب المتوسط، فترفع قيمة العتبة بدرجة كبيرة. أما داخل range cell under test (RUT، وتسمى أحيانًا فقط cell under test، CUT) فلا تدخل السعة العالية لعلامة الهدف في الحساب. ولذلك تنخفض قيمة العتبة فجأة إلى مستوى أقل بكثير. وبعد ذلك تُؤخذ هذه السعة في الحسبان من جديد وترفع قيمة العتبة مرة أخرى. وبذلك تحقق CFAR نوعًا من تعزيز التباين بالنسبة إلى علامات الأهداف القوية. إلا أن علامات الأهداف الضعيفة جدًا قد تضيع في بيئة مليئة بإشارات التشويش بسهولة أكبر مما يحدث عند استخدام قيمة عتبة ثابتة. ومن الطرق الممكنة لتقليل هذه الخسائر قليلًا عدم إدخال الخليتين المجاورتين مباشرةً لـ RUT في التقييم كما هو مبين بالخطوط المتقطعة في الدارة في الشكل 2. وتسمى هذه الخلايا غير المستخدمة guard cells. أما الخلايا المتبقية فتسمى reference window cells.
CAGO-CFAR
في Cell-Averaging Greatest Of-CFAR (CAGO-CFAR) يُقسَّم المنطق الحسابي إلى فرعين، أحدهما قبل الخلية قيد الاختبار والآخر بعدها. ويُحسب في كل مسار معالجة متوسط مستقل. ولا تُمرر إلى المعالجة اللاحقة إلا القيمة الأكبر من القيمتين:

 (3)
من مزايا CAGO-CFAR انخفاض القدرة الحسابية المطلوبة والخسائر المنخفضة نسبيًا في الأهداف. وبالمقارنة مع CA-CFAR، تتحسن معالجة بيئات التشويش غير المتجانسة.
أما العيوب فتتمثل في استمرار الكفاءة المحدودة نسبيًا، إضافة إلى الاحتمال النموذجي لجميع أشكال CA-CFAR بأن تحجب علامتا هدف متجاورتان بعضهما بعضًا، كما في الشكل 3. كما تسبب التغيرات المفاجئة في إشارات التشويش مشكلات أيضًا، مثل الحواف عند الانتقال إلى مناطق كبيرة من الأهداف الثابتة.
CASO-CFAR
تستخدم Cell-Averaging Smallest Of-CFAR (CASO-CFAR) الدارة نفسها المستخدمة في CAGO-CFAR. والاختلاف الوحيد هو أنه بدلًا من استخدام القيمة الأكبر من خرج سلسلتي التأخير، تُستخدم الآن القيمة الأصغر. ولذلك لا يُستخدم عادةً المستوى المرتفع لعلامة الهدف المجاورة في حساب قيمة العتبة. وبهذا ينخفض قليلًا خطر أن تحجب علامتا هدف متجاورتان بعضهما بعضًا.
CAOS-CFAR أو OS-CFAR
نظرًا لأن الطرائق السابقة لا تستطيع التعامل بالتساوي مع حالتي بيئة التشويش المتطرفتين، أي البيئة المتجانسة والبيئة غير المتجانسة، فقد طُوِّرت طرائق Ordered Statistic (OS). [2] وفي الدارة المبينة في الشكل 2 تُستبدل رموز المنطق ذات إشارة الجمع بطريقة إحصائية. والخطوة الأولى هي ترتيب جميع القيم حسب مقدارها. ثم يُستبعد عدد محدد من أعلى القيم من المعالجة اللاحقة. وبعد ذلك يمكن حساب متوسط للقيم المتبقية من جديد في CAOS-CFAR، أو تطبيق أوزان أخرى، مثل أوزان تعتمد على متوسط مستوى الضوضاء، في OS-CFAR.
ويمكن أيضًا هنا فصل الخلايا السابقة واللاحقة إلى مجموعتين مستقلتين. وبعد ذلك يمكن اختيار نتيجة كل مجموعة قبل المعالجة اللاحقة وفق Greatest Of (OSGO-CFAR) أو Smallest Of (OSSO-CFAR). [3]
تتمثل ميزة OS-CFAR في الفعالية الأعلى بكثير عند إنشاء قيمة العتبة. كما لا تعود علامات الأهداف المتجاورة تحجب بعضها بعضًا. إلا أن العيب الأساسي هو الحمل الحسابي الهائل الذي يجب تنفيذه أثناء المعالجة الآنية لإشارات الرادار، لأن حساب قيمة العتبة يتم قبل اكتشاف الهدف. ولو كانت مدة الحساب ثابتة لكل خلية مدى لما كان زمن الحساب نفسه هو العامل الحاسم. إلا أن عملية الفرز تستغرق زمنًا حسابيًا مختلفًا تبعًا لترتيب البيانات.
CASH-CFAR
يُعد ما يسمى CASH-CFAR، المشتق من Cell Averaging Statistic Hofele، طريقة إحصائية أيضًا طوّرها Franz Xaver Hofele، الذي كان يعمل آنذاك في DASA، المعروفة اليوم باسم Hensoldt. [4] وتعتمد هذه الطريقة على سلسلة من عناصر الجمع وكاشف خاص للقيمتين العظمى والصغرى. [5] وتحقق هذه الطريقة المزايا نفسها التي يحققها OS-CFAR. فلا تعود علامتا هدف متجاورتان تحجب إحداهما الأخرى. كما تُستبعد الفصوص الجانبية الزمنية الناتجة عن ضغط النبضة بصورة موثوقة بواسطة قيمة العتبة. ويمكن في هذه الطريقة الاستغناء عن عملية الفرز المعقدة والحساسة للزمن، مما يؤدي إلى خفض الحمل الحسابي بصورة ملحوظة.
MAMIS-CFAR
يُعد MAMIS-CFAR (MAximum MInimum Statistic) في جوهره مماثلًا لـ CASH-CFAR. وتُستبدل عناصر الجمع المستخدمة في CASH-CFAR هنا بشكل خاص من كاشف القيمتين العظمى والصغرى، يمكن تنفيذه مثلًا باستخدام عنصر FPGA.
معدل الإنذار الكاذب العكسي
يُستخدم في الإحصاء أيضًا كثيرًا معدل الإنذار الكاذب العكسي (IFAR). ويمكن حسابه كما في المعادلة (1) ثم أخذ مقلوب القيمة. كما يمكن حسابه بطريقة أخرى اعتمادًا على الزمن:
| IFAR = | 1 | = | T | = T·Btx | حيث | FAR = معدل الإنذار الكاذب T = متوسط الفاصل الزمني بين نبضتي إرسال Λ = مدة الإنذار الكاذب Btx = عرض نطاق نبضة الإرسال |
(4) |
| FAR | Λ |
في الرادار النبضي البسيط، تكون مدة الإنذار الكاذب Λ مساوية لمدة نبضة الإرسال τ. أما في الرادار ذي التضمين داخل النبضة فلا يمكن قياس مدة الإنذار الكاذب إلا بعد ضغط النبضة. ولهذا السبب توجد أيضًا طرق حساب يدخل فيها عرض نطاق نبضة الإرسال Btx بوصفه مقياسًا لنسبة ضغط النبضة وكذلك لقدرة التمييز في المسافة الممكنة.
ملاحظة: يُستخدم في المراجع أحيانًا، بدلًا من معدل الإنذار الكاذب (CFAR)، احتمال الإنذار الكاذب (CFAP). والمصطلحان متطابقان رياضيًا، إلا أنهما يُستخدمان في سياقات مختلفة: إذ يُستخدم CFAR غالبًا عند وصف الدارات والتقنيات العملية، بينما يُستخدم CFAP غالبًا في الدراسة النظرية لاحتمال الكشف. (فالربط بين احتمالين يكون أوضح من الربط بين احتمال ومعدل.)
المصادر والمراجع:
- H. M. Finn and R. S. Johnson, ”Adaptive detection mode with threshold control as a function of spacially sampled clutter-level estimates;” RCA Rev., vol. 29, pp. 141-464, September 1968.
- Rohling, Hermann ”Ordered statistic CFAR technique - an overview”, Radar Symposium (IRS), 2011 Proceedings International, On page(s): 631 - 638, Volume: Issue:, 7-9 Sept. 2011
- Long Cai, Xiaochuan Ma, Qi Xu, Bin Li, Shiwei Ren ”Performance Analysis of Some New CFAR Detectors under Clutter”, Journal of Computers, Vol 6, No 6 (2011), 1278-1285, Jun 2011 (doi:10.4304)
- F. X. Hofele, ”An innovative CFAR algorithm,” in Proc. CIE Int. Conf. Radar, 2001, pp. 329–333.
- براءة الاختراع DE 19600779 A1 Verfahren zur Erzeugung einer Clutter-Schwelle und Anordnungen zur Durchführung des Verfahrens
المؤلف: Christian Wolff, الترجمة: حازم كامل