
Допплерівська частота для пасивних перешкод

руху
платформи
синтезованої
апертури
Рисунок 1. Нерухомі точкові цілі в промені радіолокатора, що рухається

руху
платформи
синтезованої
апертури
Рисунок 1. Нерухомі точкові цілі в промені радіолокатора, що рухається
Допплерівська частота для пасивних перешкод
Внаслідок руху платформи з бортовим радіолокатором, пасивні перешкоди, які являють собою відбиті від нерухомих об’єктів сигнали, набувають допплерівського зсуву частоти. Під час проходження радіолокатора мимо двох точкових цілей від В до А (Рисунок 1) допплерівський зсув частоти має приблизно лінійну залежність від часу, приймаючи при цьому нульове значення коли радіальна швидкість дорівнює нулю. Така залежність наближено відповідає лінійній модуляції частоти. У такому випадку можливо говорити про азимутальне стискання сигналу як про стискання допплерівського сигналу, що виникає під час інтегрування в області R·φa. Ширина смуги частот Допплера складається з частотних складових, що виникають при відбитті зондувального сигналу від об’єктів, які потрапляють у промінь антени радіолокатора під час його руху. Для вузького променю ширина цієї смуги визначається формулою:
| fD1 – fD2 = | 2v · φa | где |
v — шляхова (горизонтальна) швидкість платформи; φa — ширина променю за рівнем 3 дБ; λ — довжина хвилі радіолокатора. |
(1) |
| λ |

Рисунок 2. Залежність допплерівської частоти від напрямку надходження сигналу (швидкість 100 м/с)

Рисунок 2. Залежність допплерівської частоти від напрямку надходження сигналу (швидкість 100 м/с)
Шляхом застосування внутрішньоімпульсної модуляції частоти залежно від часу допплерівська частота може бути «нормована» для подальшої обробки, тобто розділена на піднесучі.
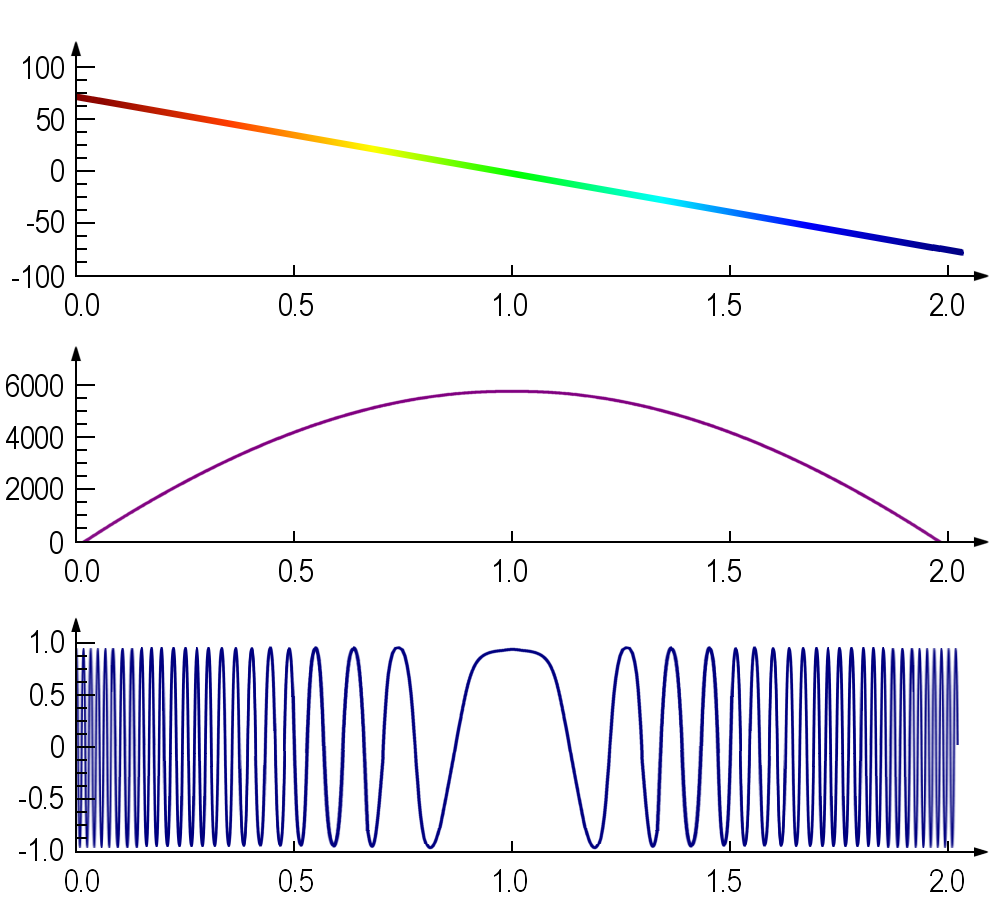
Рисунок 3. Зміненні частоти, фази та амплітуди сигналу від точкового розсіювача

Рисунок 3. Зміненні частоти, фази та амплітуди сигналу від точкового розсіювача
Рухомі цілі в радіолокаторах із синтезованою апертурою
Сигнальний процесор радіолокатора із синтезованою апертурою працює в припущенні, що точки опромінюваної поверхні лишаються нерухомими протягом часу вимірювання. Кожна точка радіолокаційного зображення має свою унікальну залежність фази від часу, яка використовується в процесорі для визначення положення цієї точки на зображенні.
Якщо ж на зазначену залежність фази накладається змінення фази, спричинене рухом точки, то залежно від параметрів цього руху (напрямок, швидкість) виникають різноманітні ефекти, від деякого розмиття зображення, що призводить до його зміщення, до повного розмиття зображення, що робить неможливим спостереження цілі. Перший ефект виникає при сталості напрямку і швидкості руху цілі під час вимірювання. Другий — при зміненні напрямку і швидкості руху цілі під час вимірювання. Подібні ефекти можливо спостерігати, наприклад, на радіолокаційних зображеннях морських сцен, коли корабель, який рухається з великою швидкістю, відображається на певній відстані від спричиненої ним хвилі. Для аналізу сигналів від рухомих цілей в радіолокаторах із синтезованою апертурою застосовуються часо-частотні методи. Це робить можливим розділення сигналів від рухомих цілей та від нерухомих об’єктів (пасивних перешкод) з подальшим коригуванням положення відмітки від рухомого об’єкту.