
 视频版
什么是虚警率?
虚警率
噪声信号的幅度按统计规律分布,其中某些幅度与有用信号相当,因此会被当作有用信号处理。 这会导致显示出“虚假目标”。 虚警率是指在一定时间内(例如每次天线旋转期间,或仅在一个脉冲周期内) 接收机输出端可检测到的“虚假目标”的平均数量。 虚警率应尽可能低。 虚警率(FAR)可用下式计算:
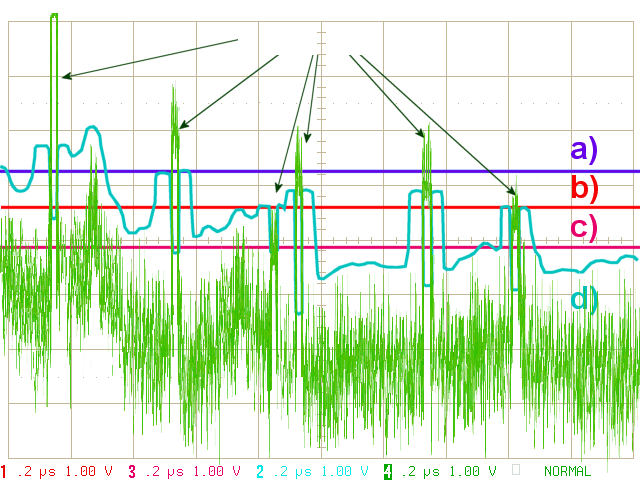
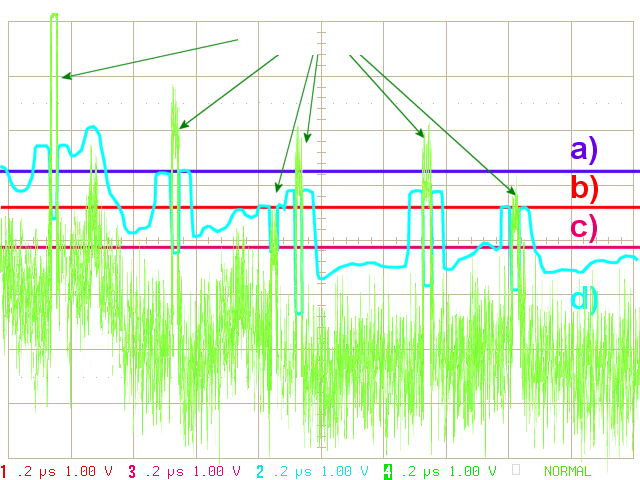
图 1:雷达信号处理中的门限
| FAR = | 每个 PRT 内的虚假目标数 | (1) |
| 距离单元数 |
虚假目标的最大数量由可能的目标检测次数决定。 对于数字雷达,这一数量就是 距离分辨单元的数量。 (对于模拟雷达,最大可能虚假目标数由接收时间与发射脉冲宽度之比确定。) 图 1 所示为一个包含六个真实目标的脉冲周期。 显示器上只显示超过相应门限的信号。
- 门限过高: 检测概率 = 66%
- 门限最佳:检测概率 = 83%
出现一次虚警!
虚警率 = 1 / 666 = 1,5 ·10-3 ¹) - 门限过低:虚警率过高!
- 门限可变:整个扫描范围内保持恒定的虚警率, 但与曲线 b) 相比具有更高的检测概率(图中第六个目标也能被检测到)
产生虚假目标的另一种可能原因,例如是出现超常传播。 在实际的数字目标处理中,通常可容许约 10-4 至 10-3 数量级的虚警率。 在模拟显示中则会接受高得多的数值, 因为最终的目标筛选由操作员完成。
虚警率取决于所有干扰的电平,例如噪声、固定目标回波以及进入接收机的干扰辐射。 在近距离范围内,固定目标的影响占主导;在远距离范围内,噪声的影响占主导。 因此,虚警率在近距离范围和远距离范围通常具有不同数值,但至少应在整个脉冲周期内进行考察。
¹) 对于作用距离 100 km、脉冲宽度 1.5 µs 的雷达 = 666 个距离单元
恒虚警率(CFAR)

视频输入
输出
b) 取大:CAGO-CFAR
c) 取小:CASO-CFAR
图 2:“单元平均 CFAR”电路原理

视频输入
输出
b) 取大:CAGO-CFAR
c) 取小:CASO-CFAR
图 2:“单元平均 CFAR”电路原理
视频输入
输出
b) 取大:CAGO-CFAR
c) 取小:CASO-CFAR
图 2:“单元平均 CFAR”电路原理。
恒虚警率电路的原理由 H. M. Finn 和 R. S. Johnson 于 1968 年首次提出。[1]
雷达近距离范围内通常会出现由固定目标造成的强干扰。 在此电平上还会叠加噪声电平。 如果门限采用恒定直流电压, 那么近距离范围出现虚警的概率会远高于远距离范围。 同时,远距离范围的检测概率也会明显低于近距离范围。
解决这一问题的方法,是使电路中的门限不保持恒定电平, 而是根据检测到的环境条件自适应变化,从而在整个扫描持续时间内保持 恒虚警率(CFAR)。 由于近距离范围内常见的虚警现在能够得到更有效的抑制, 远距离目标的检测概率因而提高: 从统计意义上看,雷达的作用距离也随之增大。
单元平均恒虚警率(CA-CFAR)
在图 1 的示例中,曲线 d) 表示当前门限随噪声电平而调整后的变化。 扫描开始处的干扰即使对门限电压 a) 也会触发虚警,在这里同样达到了临界电平。 但是第三个目标回波非常弱,即使采用最佳门限 b) 也会丢失,而在 CFAR 处理中却成为能够可靠检测的目标标志。
图 2 中的电路给出了简化的工作原理。求和符号对应下式:

图 3:在两个相邻目标标志情况下,不同 CFAR 方法门限的比较:
在单元平均方法中,较弱的目标标志会被较强的目标标志掩盖。[2]


 (2)
在 CA-CFAR 中,这一平均值计算同样由“算术逻辑”模块完成。
图 3 中 CA-CFAR 曲线在目标标志左右两侧出现较大的峰值, 而在目标标志本身处数值却相对较低,这一点可以由原理框图(图 2)很容易地解释。 在目标标志到来之前,其幅度仍参与平均值计算,因此会显著抬高门限。 但恰好在被测距离单元(RUT,有时也简称被测单元,CUT)中, 目标标志的高幅度不参与计算。 因此,此时门限会突然显著降低。 之后该幅度重新参与计算,又使门限再次升高。 因而,CFAR 对强目标标志具有对比度增强作用。 但在干扰环境中,极弱的目标标志反而可能比采用固定门限时更容易丢失。 稍微减小这种损失的一种方法是, 不将靠近RUT的两个单元纳入计算 (图 2 的电路中以虚线表示)。 这些未使用的单元称为保护单元。 其余单元称为参考窗单元。
CAGO-CFAR
在单元平均取大 CFAR(CAGO-CFAR)中,算术逻辑被分成两个分支: 一个位于被测单元之前,另一个位于其之后。 两条处理通路分别计算平均值。 后续处理只采用两者中较大的数值:

 (3)
CAGO-CFAR 的优点是所需计算量较小,目标损失也相对较低。 与 CA-CFAR 相比,它对非均匀干扰环境的处理能力有所改善。
其缺点是总体有效性仍然较低,并且与所有 CA-CFAR 变体一样, 两个相邻目标标志仍可能相互掩盖(见图 3)。 干扰信号的突然变化也会造成问题,例如在较大固定目标区域的边缘处。
CASO-CFAR
单元平均取小 CFAR(CASO-CFAR)采用与 CAGO-CFAR 相同的电路。 区别仅在于,不再使用两条延迟链输出信号中较大的数值,而是使用较小的数值。 因此,相邻目标标志的高电平通常不会参与门限计算。 这样可以在一定程度上降低两个相邻目标标志相互掩盖的风险。
CAOS-CFAR 或 OS-CFAR
由于上述方法无法同等有效地处理干扰环境的两个极端情况(均匀和非均匀干扰环境), 因而发展出了有序统计(OS)方法。[2] 在图 2 的电路中,两个带加号的逻辑符号由统计方法取代。 第一步是按数值大小对所有数据排序。 随后将一定数量的最高值排除在后续处理之外。 对剩余数值可以再次取平均值(CAOS-CFAR), 也可以采用其他加权方式(例如根据平均噪声电平进行加权,OS-CFAR)。
这里也可以再次将前置单元和后置单元分别处理。 在继续处理之前,可将两部分的结果再次按 取大(OSGO-CFAR)或取小(OSSO-CFAR) 方式进行选择。[3]
OS-CFAR 的优点是门限生成的有效性明显更高。 相邻目标标志不再会相互掩盖。 但其主要缺点是计算量极大, 因为门限必须在目标检测之前完成计算,因此雷达信号实时处理过程中需要承担很大的计算负荷。 如果每个距离单元的计算时间都恒定,那么计算持续时间本身并不是主要问题。 但排序操作所需的计算时间会随数据排列顺序而变化。
CASH-CFAR
所谓 CASH-CFAR(源自Cell Averaging Statistic Hofele)也是一种统计方法, 由当时 DASA(现为 Hensoldt)的员工 Franz Xaver Hofele 开发。 [4] 该方法基于一系列求和单元和一个专用的最大-最小检测器。[5] 它能够获得与 OS-CFAR 相同的优点。 两个相邻目标标志不再会相互掩盖。 由 脉冲压缩 产生的时间旁瓣也能通过门限可靠地抑制。 该方法无需进行耗时且对时序要求很高的排序,因此显著降低了计算量。
MAMIS-CFAR
MAMIS-CFAR(MAximum MInimum Statistic)本质上与 CASH-CFAR 相同。 CASH-CFAR 中的求和单元在这里由一种特殊形式的最大-最小检测器取代,例如采用 FPGA器件。
逆虚警率
在统计学中也常使用逆虚警率(IFAR)。 它可以按公式(1)计算后再取倒数。 另一种计算方法是通过时间关系:
| IFAR = | 1 | = | T | = T·Btx | 其中 | FAR = 虚警率 T = 两个发射脉冲之间的平均时间间隔 Λ = 虚警持续时间 Btx = 发射脉冲带宽 |
(4) |
| FAR | Λ |
对于简单的 脉冲雷达, 虚警持续时间Λ等于发射脉冲宽度τ。 对于采用脉内调制的雷达,虚警持续时间只能在 脉冲压缩 之后测量。 因此,也有一些计算方法将发射脉冲带宽 Btx作为脉冲压缩率以及可能达到的 距离分辨率 的衡量参数。
注:文献中有时也会用虚警概率 (CFAR)来代替虚警率, 即(CFAP)。 从数学上看,这两个概念是等价的,但使用场景不同: CFAR 多用于描述电路技术, CFAP 多用于对检测概率进行理论分析。 (因为两个概率之间的对应关系,比一个概率与一个速率之间更直观。)
资料来源:
- H. M. Finn and R. S. Johnson, ”Adaptive detection mode with threshold control as a function of spacially sampled clutter-level estimates;” RCA Rev., vol. 29, pp. 141-464, September 1968.
- Rohling, Hermann ”Ordered statistic CFAR technique - an overview”, Radar Symposium (IRS), 2011 Proceedings International, On page(s): 631 - 638, Volume: Issue:, 7-9 Sept. 2011
- Long Cai, Xiaochuan Ma, Qi Xu, Bin Li, Shiwei Ren ”Performance Analysis of Some New CFAR Detectors under Clutter”, Journal of Computers, Vol 6, No 6 (2011), 1278-1285, Jun 2011 (doi:10.4304)
- F. X. Hofele, ”An innovative CFAR algorithm,” in Proc. CIE Int. Conf. Radar, 2001, pp. 329–333.
- 专利 DE 19600779 A1:杂波门限生成方法及其实施装置