
Direkte digitale Synthese
Die direkte digitale Synthese (DDS) ist ein digitales Verfahren zur Erzeugung von Signalen mit praktisch beliebiger Kurvenform und frei wählbarer Frequenz und Frequenzauflösung aus einem genauen Referenztakt. Das Verfahren wird in der Radartechnik zur Generierung von periodischen Signalen mit fein einstellbarer Frequenz genutzt. Interne Funktionen wie Phasen- und/oder Amplitudenmodulation, digitale Filterung sowie I&Q-Ausgänge können hinzugefügt werden. Mit digitalen Signalprozessoren, programmierbaren Logikbausteinen wie FPGAs oder speziellen anwendungsspezifischen integrierten Schaltungen (ASICs) lassen sich je nach Schaltungsaufbau sehr unterschiedliche Ausgangsfrequenzen erreichen. Die erreichbare Frequenz und Frequenzauflösung hängen vor allem von der Referenztaktfrequenz, der Breite des Phasenakkumulators, der Geschwindigkeit des Digital/Analog-Umsetzers und den Anforderungen an die Signalqualität ab. In der Radartechnik werden diese Schaltungen oft verwendet, um die Intrapulsmodulation des Sendesignals auf der Zwischenfrequenz-Ebene zu erzeugen.

Adress-
zähler
Speicher
D/A-
Wandler
Bild 1: Einfaches Blockschaltbild für direkte digitale Synthese

Adress-
zähler
Speicher
D/A-
Wandler
Bild 1: Einfaches Blockschaltbild für direkte digitale Synthese
Adress-
zähler
Speicher
D/A-
Wandler
Bild 1: Einfaches Blockschaltbild für direkte digitale Synthese
Schaltung und Funktion
Kern der Schaltung ist ein Speicher, der für die einzelnen Phasenwinkel einer Schwingung die zugehörigen Amplitudenwerte der gewünschten Ausgangssignalform enthält. Ein Phasenakkumulator bestimmt mit jedem Referenztakt den nächsten Phasenwert. Dieser Phasenwert dient zur Adressierung des Speichers, dessen digitales Ausgangswort durch einen schnellen Digital/Analog Umsetzer in ein analoges Ausgangssignal umgewandelt wird. Der Phasenakkumulator besteht im Prinzip aus einem digitalen Akkumulator, zu dessen Inhalt bei jedem Referenztakt ein festgelegter Zahlenwert addiert wird. Dieser Zahlenwert wird als Frequenzsteuerwort oder „Tuning Word“ (FTW) bezeichnet. Er bestimmt die Phasenschrittweite zwischen zwei aufeinanderfolgenden Taktimpulsen und damit die Frequenz des erzeugten Ausgangssignals. Bei einem Phasenakkumulator mit n Bit Breite gilt: fout = fclock · FTW / 2n. Durch die Wahl des Frequenzsteuerwortes können Speicheradressen übersprungen und dadurch die Frequenz des Ausgangssignals in sehr kleinen Schritten eingestellt werden.
Oft genügen als Speicherinhalt nur die Werte einer Impulsperiode, welche dann zyklisch wiederholt wird. Es kann aber auch eine linear ansteigende Sinusfrequenz über einen längeren Zeitraum mit sehr vielen Impulsperioden gespeichert werden, um zum Beispiel eine definierte Sendesignalform mit linear oder nicht-linear sich ändernder Frequenz zu erzeugen. Das Ausgangssignal des Digital/Analog Umsetzers ist wegen seiner Quantisierungsschritte reich an Oberwellen. Diese Oberwellen werden durch einen nachfolgenden Tiefpass entfernt.
Aus Sicht der Radartechnik können zwei verschiedene Arten von DDS-Schaltungen genutzt werden:
- Die häufigste Form ist die Erzeugung von Sinusschwingungen, welche kohärent zu einem festen Systemtakt sind. Das führte zur Entwicklung von speziellen Schaltkreisen, welche eine komplette, an eine gewünschte standardisierte Kurvenform (zum Beispiel lineare Sägezahnspannung oder Sinusspannung) angepasste Schaltung enthalten. Hier wird die Kurvenform oft durch einen mit internem Zähler adressierten Festwertspeicher geformt.
- Eine weitere Form beinhaltet eine weitgehend beliebige Kurvenform. Anstatt eines Adresszählers und Speichers wird jeder einzelne Spannungsschritt durch ein Computerprogramm vorgegeben, der direkt an einen Digital/Analog Umsetzer geleitet wird. Auch hier kann zur Entlastung des Computers eine Zwischenspeicherung in einem wiederbeschreibbaren Speicher erfolgen, der dann wieder durch einen externen Zähler zyklisch ausgelesen wird.
Anwendung
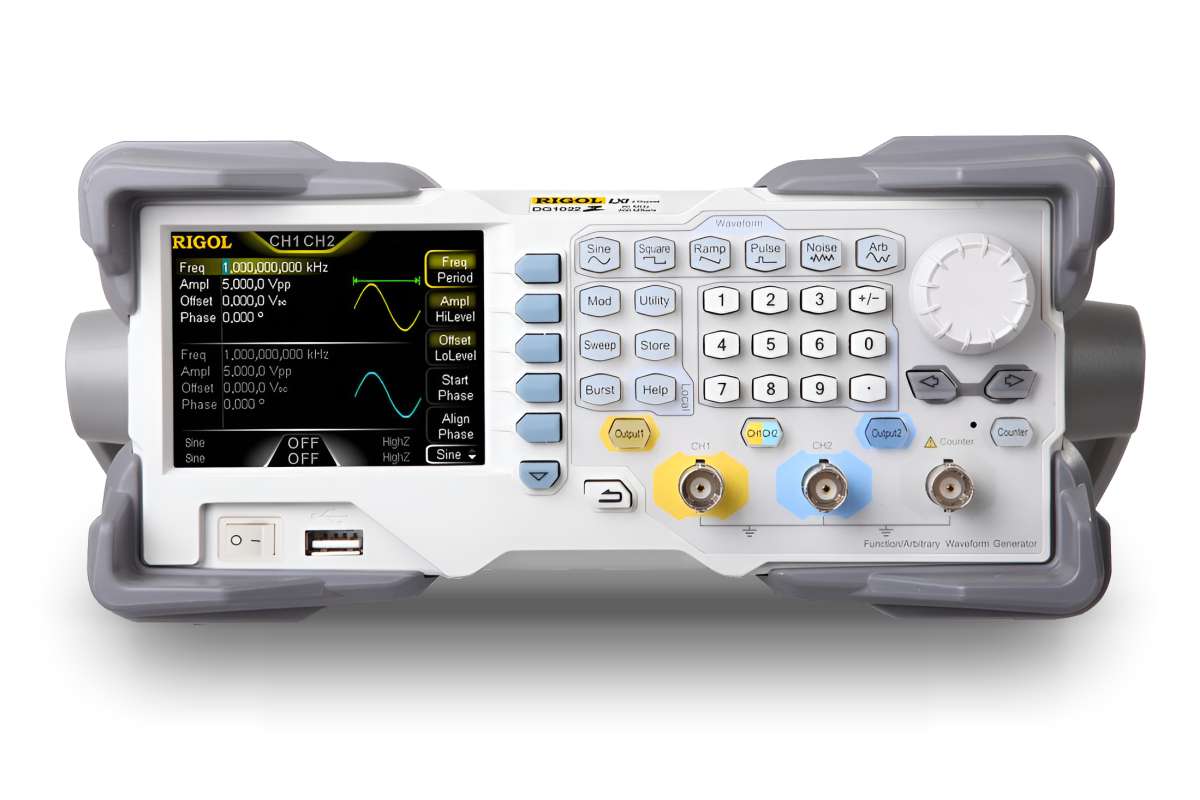
Bild 2: Rigol DG1022Z Signal-/Arbiträr-Generator
Digitale arbiträre Funktionsgeneratoren verwenden eine direkte digitale Synthese (DDS) und können Signale mit beliebig feiner Frequenzauflösung erzeugen. Sie helfen beim Entwickeln und Optimieren von Schaltungen, sowie bei der Signal-Fehlersuche in komplexen elektronischen Geräten.
Radargeräte mit linearer oder nicht-linearer Intrapulsmodulation verwenden das Prinzip zur Erzeugung des Sendesignals. Moderne Radargeräte können die Form der Intrapulsmodulation sogar für eine angepasste bessere Zielerkennung unter Störbedingungen gezielt ändern, das heißt: den Inhalt des Speichers in der DDS-Schaltung je nach Erfordernis verändern.