
Synthèse numérique directe
La synthèse numérique directe (DDS) est une méthode numérique permettant de produire des signaux de forme d'onde pratiquement quelconque, avec une fréquence et une résolution en fréquence librement choisies à partir d'une horloge de référence précise. En technique radar, cette méthode est utilisée pour générer des signaux périodiques dont la fréquence peut être réglée très finement. Des fonctions internes supplémentaires, telles que la modulation de phase et/ou d'amplitude, le filtrage numérique ainsi que les sorties I&Q, peuvent être intégrées. Avec des processeurs numériques de signal, des circuits logiques programmables tels que les FPGA, ou des circuits intégrés spécifiques à une application (ASIC), il est possible d'obtenir des fréquences de sortie très différentes selon l'architecture du circuit. La fréquence de sortie réalisable et sa résolution dépendent principalement de la fréquence de l'horloge de référence, de la largeur de l'accumulateur de phase, de la vitesse du convertisseur numérique-analogique et des exigences relatives à la qualité du signal. En technique radar, ces circuits sont souvent utilisés pour produire la modulation intrapulsion du signal émis à l'étage de fréquence intermédiaire.

compteur
d'adresses
mémoire
conv.
N/A
Figure 1 : Schéma fonctionnel simplifié de la synthèse numérique directe

compteur
d'adresses
mémoire
conv.
N/A
Figure 1 : Schéma fonctionnel simplifié de la synthèse numérique directe
compteur
d'adresses
mémoire
convertisseur
N/A
Figure 1 : Schéma fonctionnel simplifié de la synthèse numérique directe
Circuit et fonctionnement
Le composant central du circuit est une mémoire qui contient les valeurs d'amplitude de la forme d'onde de sortie souhaitée pour chaque angle de phase de l'oscillation. Un accumulateur de phase détermine la valeur de phase suivante à chaque cycle de l'horloge de référence. Cette valeur de phase sert à adresser la mémoire, dont le mot numérique de sortie est converti en signal analogique par un convertisseur numérique-analogique rapide. En principe, l'accumulateur de phase est un accumulateur numérique auquel une valeur numérique fixe est ajoutée à chaque cycle de l'horloge de référence. Cette valeur est appelée mot de commande de fréquence ou « mot de réglage » (FTW, Tuning Word). Elle détermine l'incrément de phase entre deux impulsions d'horloge successives et, par conséquent, la fréquence du signal de sortie généré. Pour un accumulateur de phase de n bits, la relation suivante s'applique : fout = fclock · FTW / 2n. Le choix du mot de commande de fréquence permet de sauter certaines adresses de la mémoire, et donc de régler la fréquence de sortie par incréments très faibles.
Il suffit souvent de mémoriser les valeurs correspondant à une seule période du signal, qui sont ensuite répétées de façon cyclique. Cependant, on peut également mémoriser sur une durée plus longue un signal sinusoïdal dont la fréquence augmente linéairement et qui comprend un grand nombre de périodes, par exemple pour générer une forme déterminée du signal émis dont la fréquence varie de manière linéaire ou non linéaire. En raison des échelons de quantification, le signal de sortie du convertisseur numérique-analogique contient de nombreuses composantes harmoniques. Ces harmoniques sont éliminées par un filtre passe-bas placé en aval.
Du point de vue de la technique radar, deux types de circuits DDS peuvent être utilisés :
- Le type le plus courant consiste à produire des oscillations sinusoïdales cohérentes avec une horloge système fixe. Cela a conduit au développement de circuits intégrés spécialisés contenant un circuit complet adapté à une forme d'onde normalisée souhaitée (par exemple une tension en dents de scie linéaire ou une tension sinusoïdale). Dans ces circuits, la forme d'onde est souvent produite par une mémoire morte adressée au moyen d'un compteur interne.
- Un autre type permet de produire des formes d'onde pratiquement quelconques. Au lieu d'utiliser un compteur d'adresses et une mémoire, chaque échelon de tension est défini par un programme informatique et transmis directement à un convertisseur numérique-analogique. Afin de réduire la charge de calcul de l'ordinateur, ces valeurs peuvent également être stockées temporairement dans une mémoire réinscriptible, qui est ensuite lue de manière cyclique à l'aide d'un compteur externe.
Applications
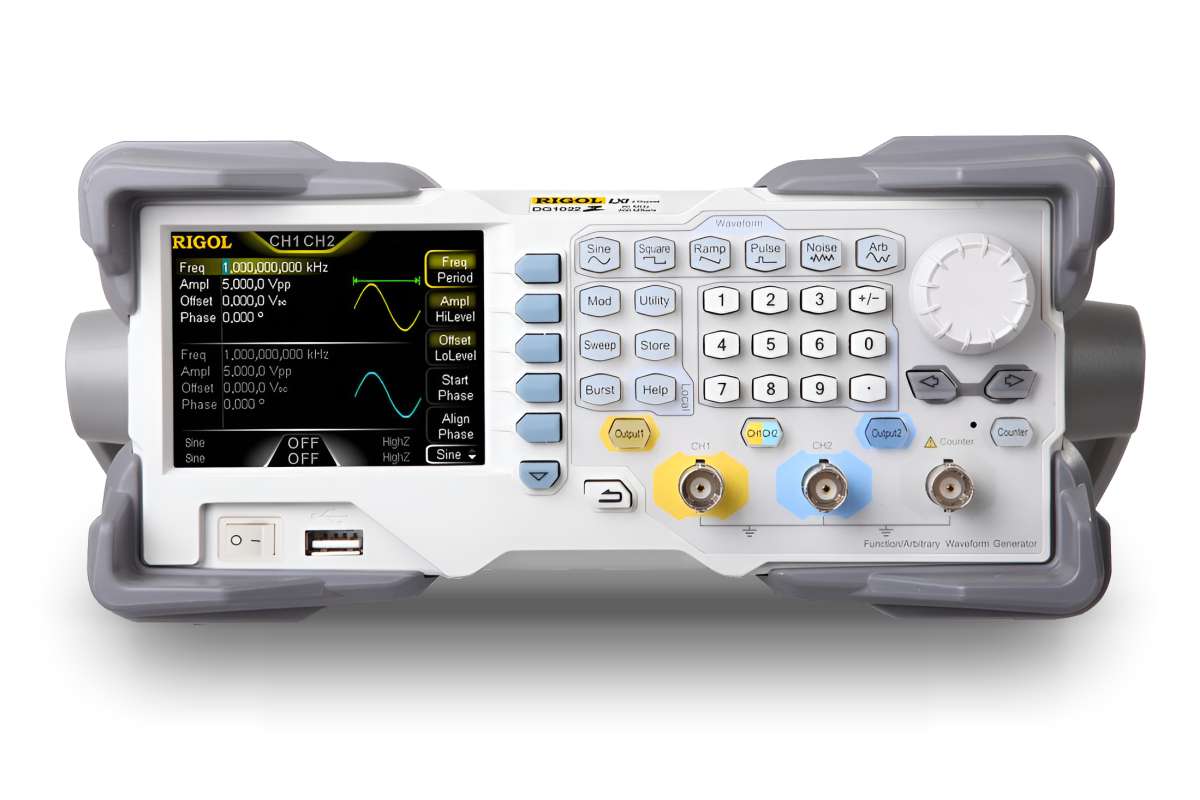
Figure 2 : Générateur de signaux et de formes d'onde arbitraires Rigol DG1022Z
Les générateurs numériques de fonctions à formes d'onde arbitraires utilisent la synthèse numérique directe (DDS) et peuvent produire des signaux avec une résolution en fréquence extrêmement fine. Ils facilitent le développement et l'optimisation des circuits ainsi que la recherche de défauts de signal dans les équipements électroniques complexes.
Les systèmes radar utilisant une modulation intrapulsion linéaire ou non linéaire emploient ce principe pour générer le signal émis. Les radars modernes peuvent même modifier de manière ciblée la forme de la modulation intrapulsion afin d'améliorer la détection des cibles en présence de brouillage. Autrement dit, le contenu de la mémoire du circuit DDS peut être modifié selon les besoins.