
AN/SPN-10, AN/SPN-42
Scurtă prezentare radarului, date tehnico-tactice
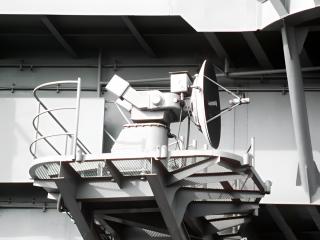
Ilustrație 1: AN/SPN-42


| Date tehnico-tactice | |
|---|---|
| frecvența de lucru: | 33,14 GHz
(bande Ka) |
| perioadă de repetiţie a impulsurilor: | |
| frecvenţa de repetiţie a impulsurilor: | |
| durata impulsului de sondaj (τ): | |
| timpul de recepţie: | |
| timpul mort: | |
| puterea în impuls: | |
| puterea medie: | |
| distanţa maximă fără ambiguităţi: | 4 NM (≙ 7,5 km) |
| capacitatea de separare în distanță: | |
| precizia de măsurare: | |
| lățimea diagramei de directivitate: | 0,57° |
| numărul de impulsuri recepţionate: | |
| viteza de rotire a antenei: | |
| MTBCF: | |
| MTTR: | |
AN/SPN-10, AN/SPN-42
AN/SPN-10 era un radar de apropiere controlat de computer, care funcționa în banda Ka (denumire IEEE) sau în banda K (denumire NATO) pentru portavioane americane.
Acesta era format din două aparate radar independente, fiecare cu o antenă parabolică, pentru a permite frecvența teoretică posibilă de două aterizări pe minut. Acesta putea funcționa în trei moduri diferite: asistență la aterizare complet automată, semiautomată și manuală („talk down”). Pentru a putea fi urmărite mai eficient de radar, avioanele erau echipate cu un mic reflector unghiular retractabil sub bot, care oferea radarului o suprafață de reflexie (RCS) mai mare.
Prima instalare a avut loc în 1963/63. Sistemul inițial era foarte precis datorită metodei de scanare conică utilizate, dar era foarte vulnerabil. Prin urmare, în 1966, compania Bell a primit sarcina de a face acest sistem radar mai fiabil prin utilizarea tehnologiei semiconductoare și a digitalizării extinse. Rezultatul a primit denumirea AN/SPN-42, dar a utilizat același cap radar cu antenă.
Sistemul terestru a fost înlocuit ulterior cu AN/SPN-46, care utiliza același principiu, dar într-o altă gamă de frecvențe, obținând astfel o rază de acțiune aproximativ dublă.