
AN/SPN-10, AN/SPN-42
Krótki opis radaru, dane techniczno-taktyczne
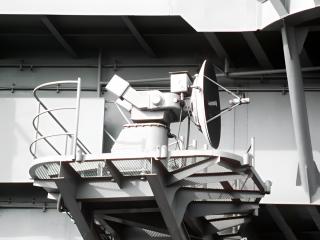
Rysunek 1: AN/SPN-42


| Specyfikacja techniczna | |
|---|---|
| Pasmo częstotliwości: | 33,14 GHz
(pasma Ka) |
| Okres powtarzania impulsów: | |
| Częstotliwość powtarzania impulsów: | |
| Szerokość impulsu (τ): | |
| Czas odbioru sygnału echa: | |
| Czas zwrotu: | |
| Moc impulsowa: | |
| Moc średnia: | |
| Zasięg instrumentalny: | 4 NM (≙ 7,5 km) |
| Rozróżnialność w odległości: | |
| Dokładność / Błąd określania: | |
| Szerokość wiązki anteny: | 0,57° |
| Liczba ech odebranych - sondowań: | |
| Liczba obrotów anteny radaru: | |
| MTBCF: | |
| MTTR: | |
AN/SPN-10, AN/SPN-42
AN/SPN-10 był komputerowo sterowanym radarem podejścia dla amerykańskich lotniskowców, działającym w paśmie Ka (oznaczenie IEEE) lub w paśmie K (oznaczenie NATO).
Składa się z dwóch niezależnych urządzeń radarowych, z których każde posiada antenę paraboliczną, aby umożliwić teoretycznie możliwe częstotliwości dwóch lądowań na minutę. Urządzenie mogło pracować w trzech różnych trybach: w pełni automatycznym, półautomatycznym i ręcznym wspomaganiu lądowania („talk down”). Aby radar mógł skuteczniej śledzić samoloty, wyposażono je w mały, chowany reflektor kątowy pod dziobem, który zapewniał radarowi większą efektywną powierzchnię odbicia (RCS).
Pierwsza instalacja miała miejsce w latach 1963/63. Pierwotny system był bardzo dokładny dzięki zastosowanej metodzie skanowania stożkowego, ale był również bardzo wrażliwy. Dlatego w 1966 roku firma Bell otrzymała zlecenie uczynienia tego systemu radarowego bardziej niezawodnym poprzez zastosowanie technologii półprzewodnikowej i szeroko zakrojonej cyfryzacji. Wynik otrzymał oznaczenie AN/SPN-42, ale wykorzystywał tę samą głowicę radarową z anteną.
System lądowy został później zastąpiony przez AN/SPN-46, który działał na tej samej zasadzie, ale w innym zakresie częstotliwości, dzięki czemu uzyskał około dwukrotnie większy zasięg.