
AN/SPN-10, AN/SPN-42
Описание на радиолокатора; избрани тактически-технически данни
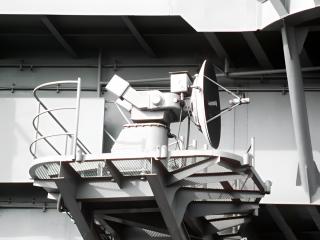
Изображение 1: AN/SPN-42


| Тактико-технически характеристики | |
|---|---|
| носеща честота: | 33,14 GHz
(честотна лента «Ka») |
| период на импулсите: | |
| честота на повторение на импулсите: | |
| продължителност на сондиращия импулс (τ): | |
| време на приемане: | |
| мъртво време: | |
| импулсна мощност: | |
| средна мощност: | |
| инструментален обхват: | 4 NM (≙ 7,5 км) |
| разрешаваща способност по разстояние: | |
| точността: | |
| широчина на лъча: | 0,57° |
| необходим брой импулси от целта: | |
| завъртания на антената: | |
| MTBCF: | |
| MTTR: | |
AN/SPN-10, AN/SPN-42
AN/SPN-10 е компютърно управляван радар за подход, работещ в Ka-диапазона (обозначение IEEE) или в K-диапазона (обозначение НАТО) за американски самолетоносачи.
Състои се от два независими радара, всеки с параболична антена, за да се постигне теоретично възможната честота от две кацания в минута. Можеше да работи в три различни режима: напълно автоматичен, полуавтоматичен и ръчен режим на кацане. За да могат да бъдат проследявани по-ефективно от радара, самолетите бяха оборудвани с малък, прибиращ се ъглов рефлектор под носа, който предоставяше на радара по-голяма ефективна отражателна повърхност (RCS).
Първата инсталация беше направена през 1963/63 г. Първоначалната система беше с висока точност благодарение на използваната метода на конично сканиране, но беше много уязвима. Затова през 1966 г. фирмата Bell получи поръчка да направи тази радарна система по-надеждна чрез използване на полупроводникова технология и широкомащабна цифровизация. Резултатът получи наименованието AN/SPN-42, но използваше същата радарна глава с антена.
Наземната система по-късно беше заменена от AN/SPN-46, която използваше същия принцип, но в друг честотен диапазон, с което получи приблизително двойно по-голям обхват.