
AN/SPN-10, AN/SPN-42
Опис радіолокаційного комплексу, тактико-технічні характеристики
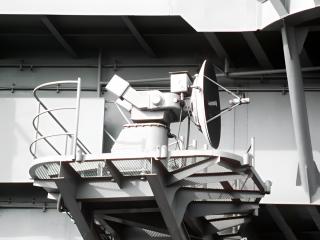
Рисунок 1: AN/SPN-42


| Основні параметри радіолокатора | |
|---|---|
| Діапазон частот випромінювання: | 33,14 GHz
(«Ka») |
| Період повторення імпульсів: | |
| Частота повторення імпульсів: | |
| Тривалість імпульсу (τ): | |
| Iнтервал приймання | |
| Iнтервал спокою | |
| Пікова потужність: | |
| Середня потужність: | |
| Інструментальна дальність: | 4 NM (≙ 7,5 км) |
| Роздільна здатність по дальності: | |
| Точність вимірювання координат:: | |
| Ширина променя: | 0,57° |
| Відбитих від цілі імпульсів: | |
| Частота обертів: | |
| Середній наробіток між відмовами (MTBCF): | |
| Середня тривалість відновлення (MTTR): | |
AN/SPN-10, AN/SPN-42
AN/SPN-10 був комп’ютерно-керованим радаром для американських авіаносців, що працював у Ka-діапазоні (позначення IEEE) або K-діапазоні (позначення НАТО).
Він складається з двох незалежних радіолокаційних пристроїв, кожен з яких має параболічну антену, щоб забезпечити теоретично можливу частоту двох посадок на хвилину. Він міг працювати в трьох різних режимах: повністю автоматичному, напівавтоматичному та ручному (talk down). Для більш ефективного відстеження радаром літаки були оснащені невеликим висувним кутовим відбивачем під носом, який забезпечував радіолокаційній станції більшу ефективну площу відбиття (RCS).
Перша установка була зроблена в 1963/63 році. Початкова система була високоточною завдяки використанню методу конічного сканування, але була дуже вразливою. Тому в 1966 році компанія Bell отримала замовлення на підвищення надійності цієї радіолокаційної системи за допомогою використання напівпровідникової технології та широкої цифровізації. Результат отримав назву AN/SPN-42, але використовував ту саму радіолокаційну головку з антеною.
Наземна система була пізніше замінена на AN/SPN-46, яка використовувала той самий принцип, але в іншому діапазоні частот, що дозволило подвоїти дальність дії.