
自整角机
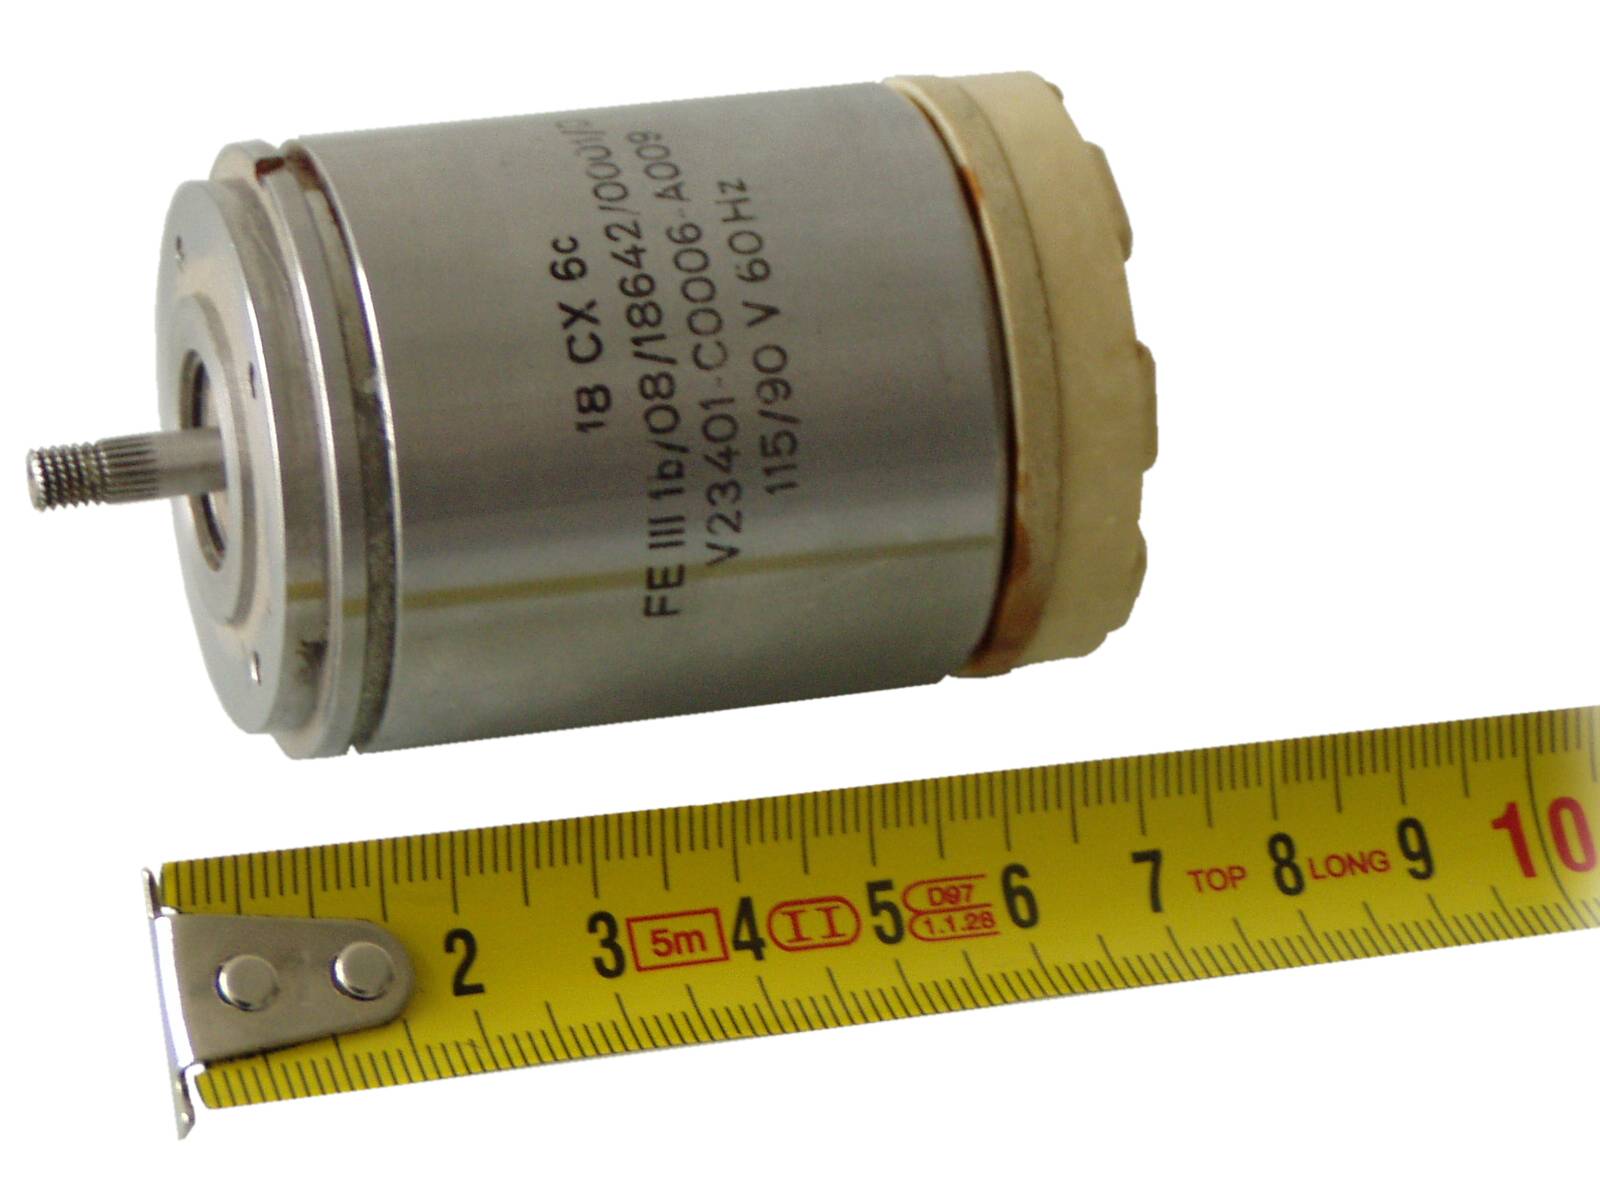
图1:自整角机的外形类似微型三相电动机(直径为1½英寸)

自整角机
其他名称:自整角发送机与接收机、旋转变压器
尽管自整角机的结构类似由三相交流电驱动的电动机, “旋转变压器”这一名称更能准确说明其工作原理。

图2:指示式自整角机系统

转子由参考电压URef供电 (通常URef = 110 V,频率为400 Hz)。 转子与相互间隔120°的定子绕组组成变压器,其耦合程度取决于转子相对于各定子绕组的角度。 因此,三个输出电压幅度之间的比例能够表征转子所处的角度。 自整角接收机的转子将转到磁路阻抗最小所对应的角度。
遗憾的是,这种简单方式并非适用于所有场合。
它仅适用于机械转动阻力很小的装置(例如仪表指针)。
其他情况下,必须采用伺服电动机来增大机械驱动力。
带伺服电动机的自整角机系统仍采用相同的基本原理。 系统调整到使误差电压最小的角度。

误差电压
图3:伺服式自整角机系统

误差信号放大器利用参考电压对误差信号进行解调。 同步电动机驱动自整角接收机转动,使误差电压降至最小,同时还能带动需要角度信息的机械负载。
为了提高伺服系统的精度,通常采用两套系统。 其中一套通过传动比为1:25或1:36的齿轮机构构成精测通道,其误差电压与粗测通道(1:1)的误差电压相叠加。
解算器(Resolver)
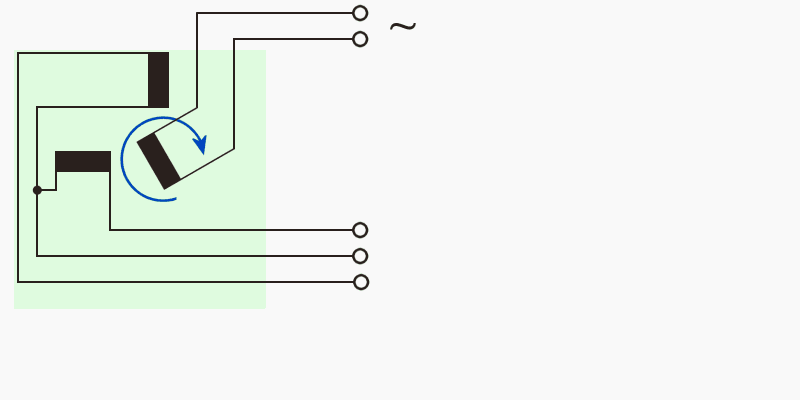
在其他应用中,例如需要直接根据旋转变压器的输出电压形成X-Y偏转信号时, 也会采用两个定子绕组相互间隔90°的旋转变压器发送机, 以产生正弦/余弦(sin/cos)电压:
URef
η·URef ·sin ϑ
η·URef ·cos ϑ
图4:解算器(Resolver)

这种函数旋转变压器称为解算器(Resolver)。 在早期的机电式模拟计算机中,它还用于计算正弦函数和余弦函数。