
المدى الديناميكي لمستقبل الرادار
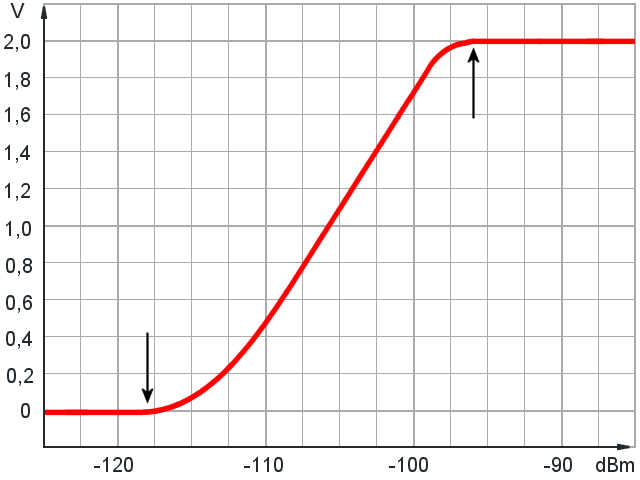
يحدث التشبع
الحساسية
الشكل 1: منحنى معايرة المستقبل، الذي يوضح تغير إشارة الخرج (المحور Y) تبعًا لقدرة الدخل (المحور X). الفرق بين نقطة التشبع وحد الحساسية يمثل المدى الديناميكي للمستقبل بوحدة الديسيبل (هنا: 118 - 96 = 22 dB).

يحدث التشبع
الحساسية
الشكل 1: منحنى معايرة المستقبل، الذي يوضح تغير إشارة الخرج (المحور Y) تبعًا لقدرة الدخل (المحور X). الفرق بين نقطة التشبع وحد الحساسية يمثل المدى الديناميكي للمستقبل بوحدة الديسيبل (هنا: 118 - 96 = 22 dB).
المدى الديناميكي لمستقبل الرادار
قد يصل الفرق في القدرة بين إشارات الصدى القادمة من الأهداف القريبة وإشارات الصدى القادمة من أجسام بعيدة جدًا إلى 80 dB. ومن الصعب جدًا معالجة إشارات تختلف قدراتها بهذا المقدار الكبير، ولا سيما عندما يجب تحويل إشارات الصدى إلى بيانات رقمية خلال المراحل اللاحقة لمعالجة إشارات الرادار.
يصف مصطلح «المدى الديناميكي» الفرق بين أكبر قدرة استقبال وأصغر قدرة استقبال يمكن للمستقبل التعامل معهما. وبالنسبة إلى مستقبل الرادار، تُستخدم العلاقة التالية:
| D = | PE,max | = أكبر قدرة إشارة لا تؤدي بعد إلى دخول المستقبل في حالة تحديد الكسب. = أصغر قدرة إشارة يستطيع المستقبل عندها إنتاج إشارة خرج. | |
| PE,min |
تُحدَّد قدرة الدخل الدنيا PE,min عند مستوى يزيد بمقدار 3 dB عن قدرة الضوضاء عند الدخل. أما الحد الأعلى فيُحدَّد بنقطة انضغاط الكسب بمقدار 1 dB في المستقبل. وعند هذه النقطة، يكون الكسب الفعلي قد انخفض بالفعل بمقدار 1 dB عن منحنى الكسب الخطي الممتد نظريًا. وتُشرح إحدى طرق القياس المباشر للمدى الديناميكي للمستقبل في قسم القياسات العملية.
إذا أمكن اعتبار معظم معاملات معادلة الرادار الأساسية ثابتة خلال فترة تكرار نبضة واحدة، فإن المقطع العرضي الراداري الفعال σ والمسافة إلى الجسم المراد تحديد موقعه يظلان متغيرين بدرجة كبيرة. ولذلك يمكن اعتبار أصغر قدرة استقبال ممكنة متناسبةً مع أصغر مقطع عرضي راداري وأكبر مسافة ممكنة، بينما تتحدد أكبر قدرة استقبال متوقعة من مقطع عرضي راداري فعال كبير جدًا ومن أصغر مسافة قياس ممكنة.
| PE = | Ps λ2 G2 σ | = k · | σ | (2) |
| (4π)3 · R4 | R4 |
تُجمع المعاملات التي تبقى ثابتة خلال فترة تكرار النبضة في معامل ثابت k، ثم يُختزل هذا المعامل في الخطوات الحسابية التالية:
| D = | PE,max | = | k · σmax / R4min | = | σmax · R4max | (3) |
| PE,min | k · σmin / R4max | σmin · R4min |
عند التعويض ببيانات حقيقية لجهاز رادار في هذه المعادلة، نحصل على المدى الديناميكي المطلوب للمستقبل في ذلك الجهاز. فعلى سبيل المثال، يمتلك رادار ASR-E عند استخدام نبضة إرسال مدتها 45 µs، وهي النبضة المخصصة للمدى البعيد، حدًا أدنى لمسافة الاستقبال يبلغ 6,75 km بسبب مدة النبضة. ويبلغ مداه الأقصى عند استخدام نبضة الإرسال نفسها 60 ميلًا بحريًا، أي نحو 110 km. ويجب أن يكون قادرًا على معالجة أصداء أهداف تتراوح مقاطعها العرضية الرادارية الفعالة بين 0,1 m² (طائرة فائقة الخفة) و100 m² (طائرة نقل ثقيلة):
| D = | 100 m² · (110 km)4 | = 7 · 107 ≈ 78,5 dB |
| 0,1 m² · (6,75 km)4 |
ولذلك يجب أن يكون المستقبل قادرًا على معالجة أصغر إشارة صدى قابلة للمعالجة، وكذلك إشارات صدى تزيد قدرتها على قدرة تلك الإشارة بأكثر من 70 مليون مرة.
ولا يمكن تحقيق ذلك من دون بعض الحلول الدائرية الخاصة التي تتيح ما يُسمّى ضغط المدى الديناميكي. ويجب الانتباه إلى أن عملية الضغط هذه ينبغي أن تحافظ على النسب بين القيم: أي يجب أن يظل من الممكن استعادة فروق السعة الأصلية حسابيًا فيما بعد!
المؤلف: Christian Wolff، الترجمة: حازم كامل