
Rango dinámico del receptor
inicio de la
saturación
límite de
sensibilidad
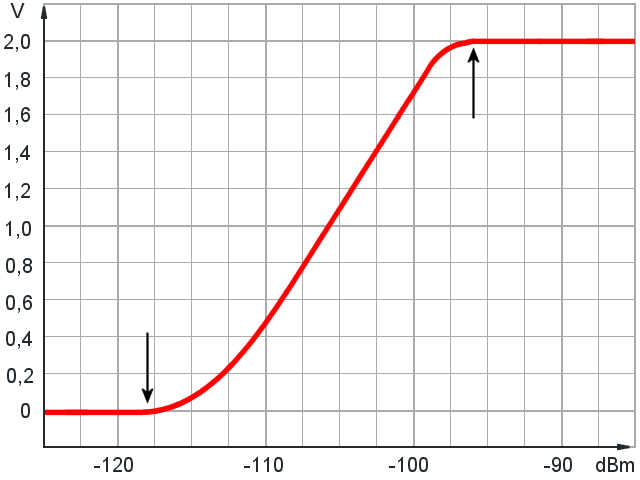
Figura 1: La llamada curva de calibración del receptor: la señal de salida del receptor (eje Y) en función de su señal de entrada (eje X). La diferencia entre la abscisa del punto en el que el receptor comienza a saturarse y la abscisa del punto correspondiente a la sensibilidad del receptor es el rango dinámico del receptor en decibelios (aquí: 118 - 96 = 22 dB).

inicio de la
saturación
límite de
sensibilidad
Figura 1: La llamada curva de calibración del receptor: la señal de salida del receptor (eje Y) en función de su señal de entrada (eje X). La diferencia entre la abscisa del punto en el que el receptor comienza a saturarse y la abscisa del punto correspondiente a la sensibilidad del receptor es el rango dinámico del receptor en decibelios (aquí: 118 - 96 = 22 dB).
Rango dinámico del receptor
La relación entre la potencia de las señales de eco de objetos situados muy cerca y las señales de eco de objetos situados a distancias muy grandes del radar puede alcanzar los 80 dB. El procesamiento de señales con una diferencia de potencia tan grande es difícil. Esto es especialmente cierto para los radares en los que las señales recibidas se convierten digitalmente durante el procesamiento.
La relación entre las potencias de señal máxima y mínima posibles que se pueden procesar sin sobrecargar el receptor se denota con el término rango dinámico. La fórmula para determinar este parámetro es
| D = | PEmax | = el valor de la potencia máxima de la señal que no sobrecarga el receptor. = el valor de la potencia mínima de la señal a la que se sigue observando una señal en la salida del receptor. | |
| PEmin |
En la capítulo Prácticas de medición se describe una forma de medir directamente la dinámica del receptor.
La mayoría de los parámetros de la ecuación del radar permanecen constantes durante el periodo de las señales de sondeo. Sólo dos parámetros pueden cambiar significativamente: la superficie efectiva del blanco σ y la distancia al blanco. En consecuencia, para estimar el alcance dinámico podemos utilizar tales valores extremos de la potencia de la señal de eco: potencia máxima - del blanco con superficie efectiva máxima y situado en el alcance mínimo; potencia mínima - del blanco con superficie efectiva mínima y situado en el alcance máximo. En este caso, por alcance mínimo se entiende el alcance mínimo del radar.
| PE = | Ps λ2 G2 σ | = k · | σ | (2) |
| (4π)3 · R4 | R4 |
Combinemos las componentes relativamente constantes en un coeficiente constante k y expresemos a través de él los valores de las potencias máxima y mínima posibles de la señal recibida. Sustituyendo las expresiones obtenidas en la fórmula del margen dinámico y reduciendo los mismos coeficientes, obtenemos:
| D = | PEmax | = | k · σmax / R4min | = | σmax · R4max | (3) |
| PEmin | k · σmin / R4max | σmin · R4min |
Utilicemos la fórmula obtenida para estimar el rango dinámico requerido del receptor de un radar concreto con unas características dadas. Como ejemplo, consideremos el radar de control de tráfico aéreo ASR-E . La duración de la señal de sondeo de este radar es de 45 µs (señal modulada intrapulso para sondeo de largo alcance), lo que corresponde a un alcance mínimo de 6,75 km. El alcance máximo para la misma señal se define en 60 millas náuticas, es decir, unos 110 kilómetros. El receptor debe ser capaz de recibir señales procedentes de objetivos cuya superficie efectiva oscile entre 0,1 m² (aviones ultraligeros) y 100 m² (grandes aviones de transporte). En estas condiciones, calculemos el alcance dinámico necesario del receptor:
| D = | 100 m² · (110 km)4 | = 7 · 107 ≈ 78,5 dB |
| 0,1 m² · (6,75 km)4 |
Por lo tanto, el rango dinámico requerido del receptor es de 78,5 dB. Esto significa que el receptor debe ser capaz de manejar tanto las señales de eco más pequeñas posibles como ecos 70 millones de veces más potentes que ellas.
Esto no es posible sin el uso de varios circuitos especiales que realizan la llamada compresión de rango dinámico. No hay que olvidar que el escalado resultante de la amplitud de las señales recibidas debe tenerse en cuenta durante el procesamiento posterior de la señal
Autor: Christian Wolff
Traducción al Español:
www.DeepL.com/Translator