
增益控制
雷达站所使用的放大器必须满足很高的技术要求。 它既要能够处理极其微弱的信号, 又不能因幅度很大的信号而发生过载。 因此,需要采用专门的增益控制方法。
雷达中常见的增益控制方式包括:
- 随距离(也就是随时间)变化的增益控制 (STC或GTC)
- 与噪声有关的自动增益控制(AVR)
- 手动增益控制
- 对数放大器
STC放大器

图1:STC曲线(红色):增益随时间变化,以补偿回波信号幅度(绿色)随距离的变化

在一个 脉冲重复周期(PRT)的接收时段 开始时到达接收机的回波来自近距离目标,因此幅度较大。 而在接收时段末尾到达的回波来自较远的目标,因此幅度较小。
对于STC放大器(Sensitivity Time Control,灵敏度时间控制),
接收机增益在接收时段内连续增加。
因此,增益系数随时间而变化。
右图(图1)表示了增益随时间或距离变化的基本规律。
理想情况下,增益系数 V与R4成正比。
由于近距离固定目标有时更接近于体积目标,
也就是说,它们可能完全充满
脉冲体积,
因而固定目标回波的强度与
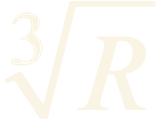
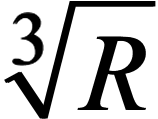 成正比,
所以增益在理想情况下应与R3成正比。
哪种曲线更合适,很大程度上取决于固定目标杂波区域的大小和密度。
在实际应用中,通常利用电容器充电时形成的
e-函数
来近似实现这种曲线。
在某些雷达设备中,也可能不采用随时间变化的增益, 而采用随时间变化的衰减。 在这种情况下,称为近距离回波衰减。
自动增益控制

图2:自动增益控制(AGC)电路方框图

图2:自动增益控制(AGC)电路方框图
图2:自动增益控制(AGC)电路方框图
在这种增益控制方式中,从有用信号中提取控制电压, 用来调节一个或多个放大级的增益。 为了避免控制电压形成直接的负反馈, 必须通过二极管和充电电容器对信号进行整流。 但这样也使电路的响应变得比较缓慢, 因而只能提供在多个脉冲重复周期(PRP)内基本恒定的控制电压。
在实际应用中,这种电路用于减轻噪声干扰对接收机的影响, 避免噪声干扰导致接收机过载。
手动增益调节
在较老的雷达设备中,手动增益调节 (英语:Main Gain Control) 通常只是一个电位器, 最多通过它来设置增益控制电压。 在较现代的雷达设备中, 这一参数由计算机控制,不再提供手动调节功能, 因为操作人员经常低估这一设置的重要性,并且容易错误使用。
因为,将接收机灵敏度一直调到最大并没有帮助。 这样并不会在屏幕上看到更多目标! 即使看到了更多回波,其中几乎所有强回波都会发生过载, 而较弱的目标信号则会淹没在噪声中。 如果继续增大增益, PPI平面位置显示器 上发生过载的区域甚至会被消隐,呈现为暗区。
当然,接收机增益应该尽可能高,
但是:
只能高到不会受到同时被放大的本底噪声干扰为止!
最佳增益调节步骤:
- 将显示器上的视频增益和亮度旋钮都旋转到最左端。
- 逐渐向右旋转亮度旋钮,直到刚好能够隐约看到扫描光迹。
- 逐渐向右旋转视频增益旋钮,直到开始出现最初的噪声尖峰。
- 半小时后,当眼睛已经适应黑暗环境时,重复步骤1至3。
动态STC曲线

图4:动态STC曲线示意图

固定目标回波的强度随天线当前方位角而变化, 因此决定了STC曲线的参考水平。 现代雷达接收机通常测量每个距离单元(Range Cell)内的固定目标回波电平, 并根据方位角和距离设置相应的STC衰减量。 不过,在大多数情况下, 仍然只是从几条具有不同斜率的标准曲线中选择一条使用。
这种方法的优点是能够避免在不同区域的边界处出现突变的增益变化, 因为这些变化会对MTI系统的性能产生不利影响。 对于 脉冲压缩 所采用的长发射脉冲, 如果在一个脉冲内部发生这种幅度变化, 后果将尤其严重。
动态STC曲线原则上可通过 PIN二极管 电路产生。 通过选择适当的偏置电压, 可以获得近似线性的衰减特性。