
Регулација појачања
Пред појачавач који се користи у радарској станици постављају се веома високи захтеви. Он мора бити у стању да обрађује веома слабе сигнале, а истовремено не сме бити преоптерећен веома јаким сигналима. Због тога се користе посебни системи регулације појачања.
У радару се најчешће користе следећи облици регулације појачања:
- регулација појачања зависна од даљине (односно времена: STC или GTC);
- шумом управљана аутоматска регулација појачања (АРП);
- ручна регулација појачања;
- логаритамски појачавачи.
STC појачавач

Слика 1: STC дијаграм (црвено): појачање као функција времена компензује амплитуду ехо-сигнала зависну од даљине (зелено)

Ехо-сигнали који стижу на почетку времена пријема једног PRT-а потичу из блиске зоне и зато имају велику амплитуду. Ехо-сигнали примљени при крају времена пријема имају мању амплитуду, јер потичу од удаљенијих циљева.
Код STC појачавача (Sensitivity Time Control) појачање се током времена пријема непрекидно повећава. Фактор појачања је, дакле, зависан од времена. Слика 1 приказује принципијелни ток појачања у зависности од времена, односно даљине. У идеалном случају фактор појачања V пропорционалан је R4.
Пошто се у блиској зони фиксни циљеви понекад понашају више као запремински циљеви,
односно у потпуности испуњавају
импулсну запремину,
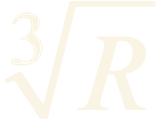
јачина њихових еха пропорционална је
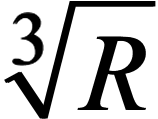 ,
па би појачање идеално требало да буде пропорционално
R3.
Који је облик повољнији зависи од величине и густине области фиксних циљева.
У пракси се ова зависност често апроксимира
e-функцијом
која настаје приликом пуњења кондензатора.
Код неких радара уместо временски зависног појачања користи се временски зависно пригушење. У том случају говори се о пригушењу блиских еха.
Аутоматска регулација појачања

Слика 2: Блок-дијаграм кола АРП

напон
Слика 2: Блок-дијаграм кола АРП
напон
Слика 2: Блок-дијаграм кола АРП
У овој варијанти регулације појачања из корисног сигнала се издваја управљачки напон, који регулише појачање једног или више појачавачких степена. Да овај управљачки напон не би деловао као негативна повратна спрега, мора бити исправљен помоћу диоде и кондензатора за пуњење.
Због тога је ово коло релативно споро и може обезбедити само управљачки напон који остаје приближно константан током више PRP периода.
У пракси се оваква кола користе како би се ублажио утицај шумних сметњи на пријемник, јер би оне у супротном могле довести до преоптерећења појачавача.
Ручно подешавање појачања
Ручно подешавање појачања (енгл.: Main Gain Control) код старијих радара често је само потенциометар, који у најбољем случају подешава управљачки напон. Код савремених радара ову функцију обично преузима рачунар, без могућности ручног подешавања, јер се ова поставка врло често погрешно процењује и неправилно користи.
Наиме, не помаже ако се осетљивост пријемника повећа до максимума. Због тога се неће видети више циљева на екрану! Напротив, већина приказаних циљева биће преоптерећена, док ће слабији сигнали нестати у шуму. Ако се појачање још више повећа, на PPI показивачу преоптерећене области могу чак постати затамњене.
Наравно, појачање пријемника треба да буде што веће,
али:
само толико велико да појачани основни шум не постане сметња!
Упутство за оптимално подешавање појачања:
- Регулаторе Video и Brightness на показивачу окренути у крајњи леви положај.
- Регулатор Brightness окретати удесно док се траг електронског снопа једва не назре.
- Регулатор Video (појачање) окретати удесно док се не појаве први шумни врхови.
- Поступак 1–3 поновити након отприлике пола сата, када се очи привикну на таму.
Динамичка STC крива

Слика 4: Дијаграм динамичких STC крива

Слика 4: Дијаграм динамичких STC крива
Ниво еха од фиксних циљева, који зависи од тренутног бочног угла антене, одређује референтну величину STC криве. Због тога савремени радарски пријемници мере ниво фиксних еха за сваку ћелију даљине (Range Cell) и затим подешавају STC пригушење у зависности од бочног угла и даљине. У већини случајева, међутим, користи се једна од више стандардних крива различитог нагиба.
То има предност што се избегавају нагле промене појачања на прелазима, које би иначе негативно утицале на ефикасност MTI система. У случају дугих предајних импулса, какви се користе код компресије импулса, такве промене амплитуде унутар самог импулса имале би веома неповољне последице.
Динамичке STC криве у принципу се реализују помоћу PIN диодних кола, која захваљујући изабраним преднапонским вредностима обезбеђују приближно линеарну карактеристику пригушења.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић