
Губитак услед флуктуација
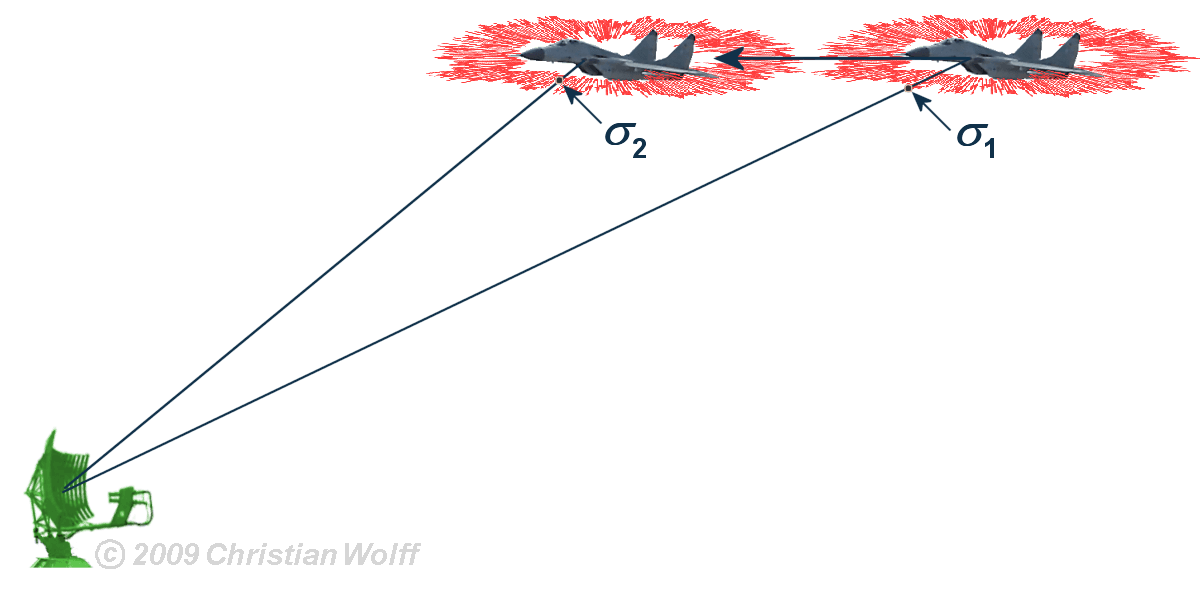
Слика 1: Узрок флуктуације рефлектованог сигнала

Губитак услед флуктуација
Дијаграм секундарног расејања реалних ваздушних циљева (ефективна површина расејања, RCS) има сложен и снажно разуђен карактер. Флуктуација рефлектованог сигнала последица је управо овог сложеног дијаграма релативне површине расејања. Током кретања циља дијаграм расејања авиона ротира се у односу на радар. Није могуће предвидети који је део тог дијаграма у датом тренутку активан. Услед временских промена курса циља долази до промена амплитуде и фазе, тако да јачина пријемног поља на радару подлеже снажним осцилацијама, које се називају флуктуацијама.
За математички опис утицаја флуктуација на домет радара, Peter Swerling је 1954. године дефинисао четири модела циља. При томе је претпостављен правоугаони дијаграм антене, односно занемарена је модулација амплитуде ехо-сигнала изазвана антенским дијаграмом зрачења.
Четири Свeрлингова модела циља („Swerling Cases“) код губитка услед флуктуација у радарској једначини
Свeрлинг је у свом раду показао да флуктуације циља уводе додатни губитак услед флуктуација Lf у радарску једначину. Овај губитак снажно зависи од вероватноће откривања PD, али само у малој мери од вероватноће лажне узбуне PN. (Напомена: у литератури се ова четири модела понекад означавају и римским бројевима.)
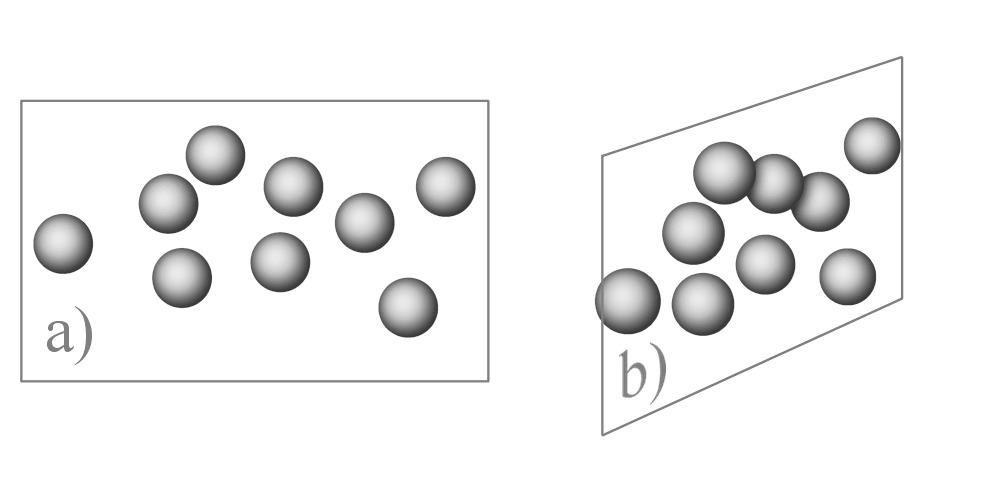
Слика 2: Свeрлинг I и II: циљ се састоји од више једнако великих изотропних рефлектора распоређених на једној површини. При другом аспектном углу истог распореда (приказ b) добијају се другачија растојања и самим тим другачије интерференције.
Случај 1:
Амплитуде ехо-сигнала остају константне током преласка антенског снопа преко циља, односно током времена задржавања циља у снопу или времена осветљавања Td. Њихова величина се, међутим, мења од једног осматрања до другог на статистички независан начин, што значи да амплитуде у узастопним осматрањима нису корелисане.
Овај модел познат је као флуктуација од осматрања до осматрања (енгл. scan-to-scan fluctuation). Расподела вероватноће површине расејања σ дата је Рејлијевом расподелом, док је укупна површина расејања експоненцијално расподељена.

 (44)
При томе је σaverage средња вредност свих појављујућих површина расејања.
Овај модел описује понашање циљева који се састоје од великог броја независних елемената расејања приближно једнаке величине. То је типичан случај код ваздушних циљева. Радар је у том случају најчешће радар за осматрање ваздушног простора или радар за осматрање морске површине са релативно брзо ротирајућом антеном.
Случај 2:
Закон флуктуације поново је дат једначином (44), али се флуктуације јављају знатно брже. Амплитуда се мења од импулса до импулса (pulse-to-pulse fluctuation) током n погодака једног низа ехо-сигнала.
Случај 2, као и случај 1, описује статистичко понашање ехо-сигнала авиона. Међутим, овде се не ради о ротирајућој антени за кружно осматрање, већ о радару за праћење циља усмереном на један циљ.
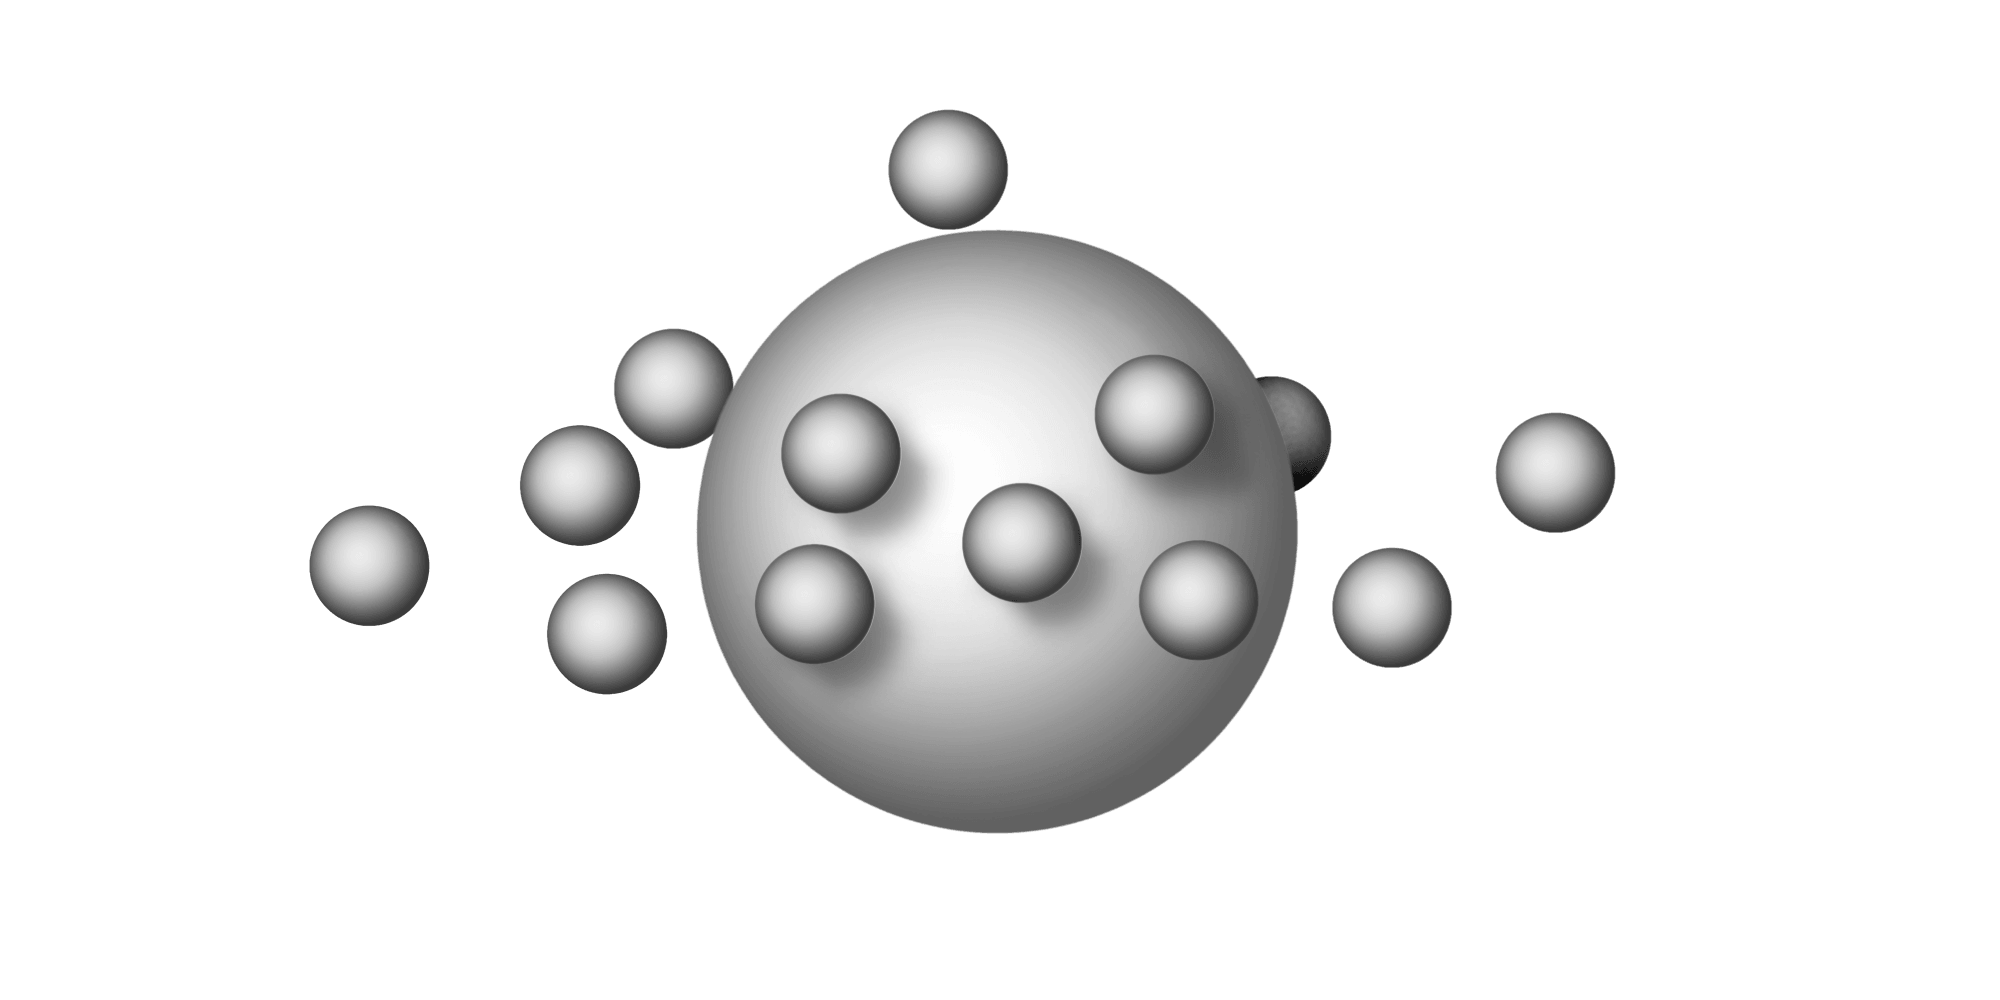
Слика 3: Свeрлинг III и IV: један доминантан изотропни рефлектор надовезује се на више мањих рефлектора.
Слика 3: Свeрлинг III и IV: један доминантан изотропни рефлектор надовезује се на више мањих рефлектора.
Случај 3:
Флуктуације се јављају као у случају 1, од осматрања до осматрања, али према следећој расподели густине вероватноће:

 (45)
Случај 4:
Укупна ефективна површина расејања σges прати
χ²-расподелу.
Флуктуације се јављају као у случају 2, од импулса до импулса,
али расподела густине вероватноће следи једначину (45).
Случајеви 3 и 4 описују понашање циљева код којих је једна велика површина расејања праћена већим бројем мањих површина расејања, или код којих једна доминантна површина расејања незнатно мења свој аспектни угао. Ови модели углавном одговарају бродским циљевима.
У пракси су случајеви 2 и 4 од релативно мањег значаја, јер брзе флуктуације од импулса до импулса захтевају или брзине циља знатно веће од брзина авиона, или веома дуга времена задржавања циља у снопу. Такви специјални случајеви могу се јавити код радара за противракетну одбрану или код артиљеријских извиђачких радара. Пошто код ових модела већ унутар низа ехо-импулса долази до одређеног усредњавања различитих амплитуда, губици услед флуктуација у односу на стабилан циљ (Steady Target) релативно су мали. За вероватноће откривања PD веће од 60% они у просеку износе само од 1 до 2 dB.

Слика 4: Губитак услед флуктуација Lf за Свeрлингове случајеве 1 и 3

Слика 4: Губитак услед флуктуација Lf за Свeрлингове случајеве 1 и 3
Случајеви 1 и 3 у основи одговарају радарима за осматрање. Губици услед флуктуација у зависности од вероватноће откривања PD приказани су на слици 4. За PD<30% јавља се чак и добитак услед флуктуација, јер код веома малих односа сигнал-шум статистичке промене амплитуде могу повећати вероватноћу откривања.
Случај 0 или 5:
Овај случај је накнадно уведен као референтни модел. Представља синтетички циљ без икаквих флуктуација.
Извор:
- Swerling: ’’Probability of Detection for Fluctuating Targets’’ Rand Research Memorandum RM-1217, 17 März 1954
Аутор: Кристијан Волф,
Превод на српски:
Још нико