
起伏损耗
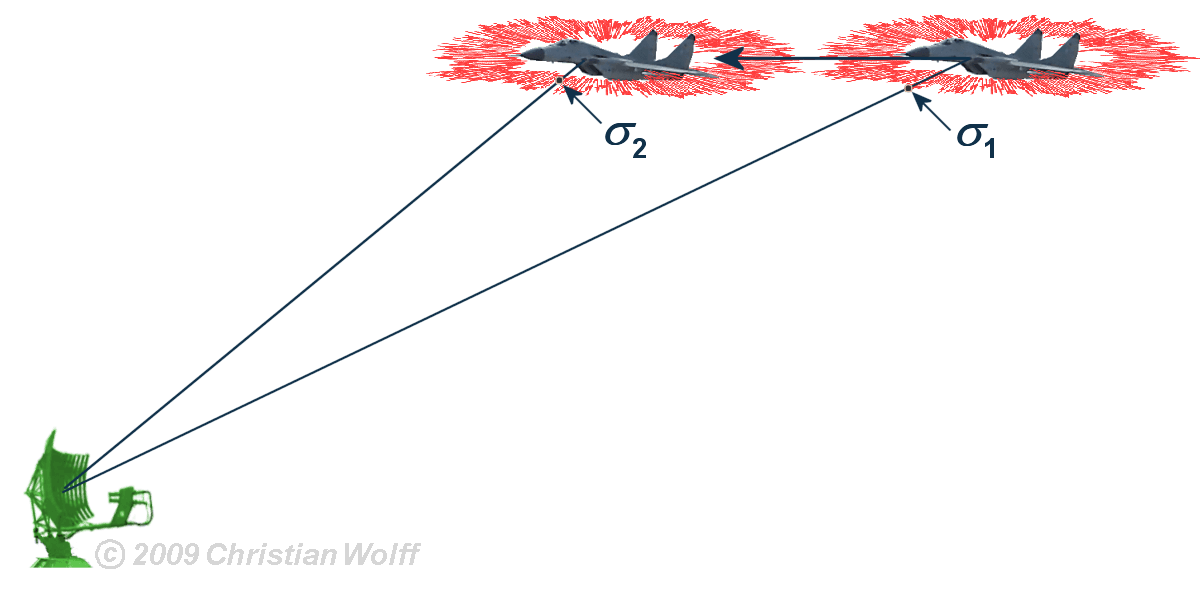
图 1:反射信号发生起伏的原因

起伏损耗
实际空中目标的二次散射方向图 (“Radar Cross Section”) 呈现出多个扇区、结构高度不规则的特征。 反射信号的起伏正是由这种复杂的相对雷达散射截面方向图造成的。 当目标向前运动时,飞机的后向散射方向图相对于雷达发生转动。 无法预先确定该方向图的哪一个角度区域当前正在起作用。 由于目标航向随时间变化而引起的幅度和相位变化, 雷达接收位置处的场强会发生强烈波动,这种现象称为起伏。
为了用数学方法描述起伏对雷达作用距离的影响, Peter Swerling 于 1954 年定义了四种模型。 这些模型假设采用 矩形天线方向图, 即忽略了天线方向图对一串回波脉冲幅度的调制。
雷达方程中起伏损耗的四种模型(“Swerling 模型”)
Swerling 在其研究中指出,目标起伏会在 雷达方程 中引入附加起伏损耗L f。 它们强烈依赖于 检测概率PD, 而对虚警概率PN的依赖较小。 (注:文献中有时也用罗马数字给这四种模型编号。)
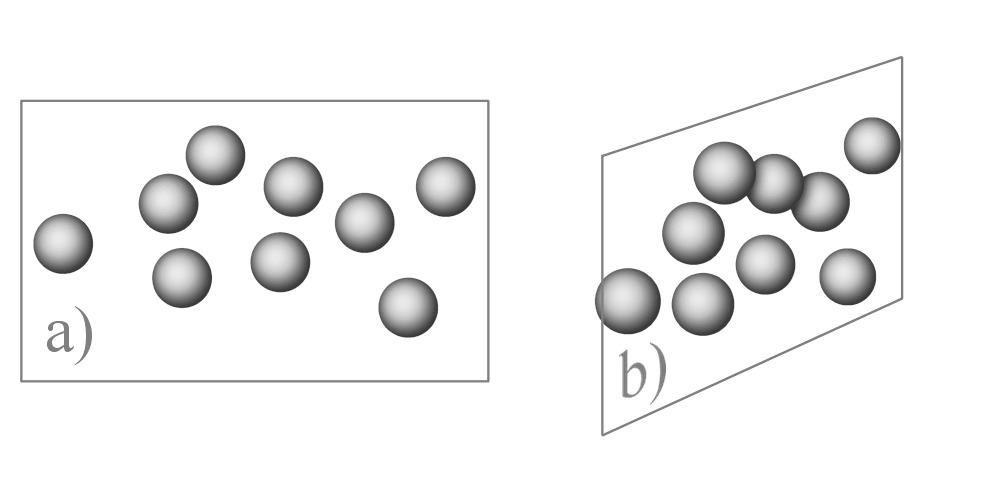
图 2:Swerling I 和 II:目标由多个大小相同、分布在一个平面上的各向同性反射器组成。 从同一结构的另一目标视角观察(视图 b),各反射器之间的距离发生变化,因此产生不同的干涉。
模型 1:
当天线波束扫过目标时,也就是在目标驻留时间或 照射时间Td内, 回波幅度保持恒定。 但是,从一次扫描到下一次扫描,其幅度会以统计独立的方式变化, 即连续扫描中的幅度不同,并且彼此 不相关。
这种模型称为扫描间起伏(这里指逐圈起伏) (英文:scan-to-scan fluctuation)。 雷达散射截面σ的概率密度分布由 瑞利分布 给出,而雷达散射截面的总和服从指数分布。

 (44)
其中σaverage为所有出现的雷达散射截面的平均值。
该模型描述由许多尺寸大致相同、相互独立的散射单元组成的目标的特性。 这类情况例如适用于空中目标。 雷达可以是天线扫描较快的空中监视雷达或海面监视雷达。
模型 2:
起伏规律仍由公式(44)给出,但起伏速度明显更快。 在一串回波的n个脉冲中,幅度从一个脉冲到下一个脉冲发生变化 (pulse-to-pulse fluctuation)。
与模型 1 一样,模型 2 也描述飞机回波信号的统计特性。 但这里使用的不是旋转的全向搜索天线,而是聚焦于一个目标的 目标跟踪雷达。
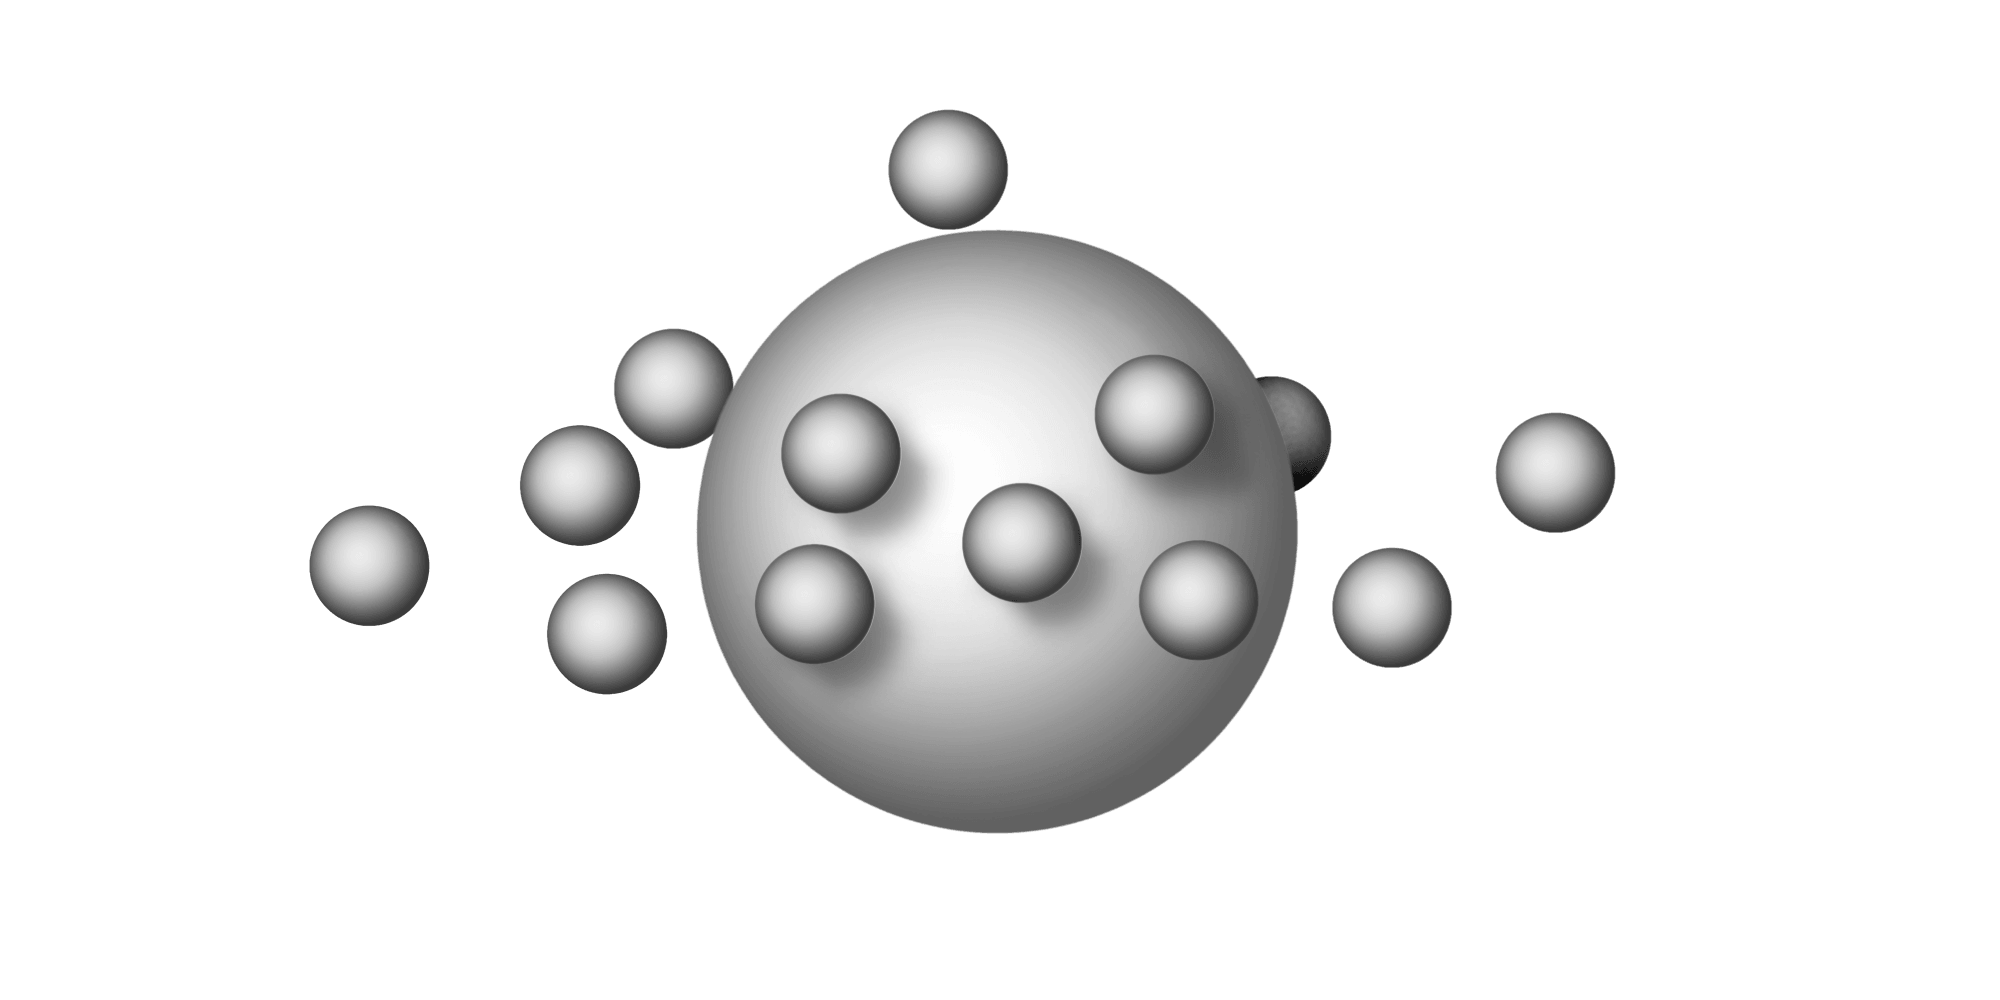
图 3:Swerling III 和 IV:一个占主导地位的各向同性反射器上叠加多个较小的反射器。
模型 3:
起伏与模型 1 相同,也是从一次扫描到下一次扫描发生变化,但其概率密度分布为:

 (45)
模型 4:
总有效雷达散射截面σges服从
χ²分布。
起伏与模型 2 一样,从一个脉冲重复周期到下一个脉冲重复周期发生变化,
但其概率密度分布遵循公式(45)。
模型 3 和 4 描述的目标中, 一个较大的雷达散射截面上叠加着若干较小的散射截面, 或者一个较大的雷达散射截面仅发生轻微的目标视角变化。 这些模型主要适用于舰船目标。
在实际应用中,模型 2 和 4 的意义相对较小, 因为快速的脉间起伏要么需要远高于飞机速度的目标速度, 要么需要较长的目标驻留时间。 这些特殊情况可能出现在导弹防御目标跟踪雷达或炮兵侦察雷达中。 由于在这些情况下,一串回波脉冲内部已经对不同幅度进行了一定程度的平均, 因此相对于稳定目标(Steady Target),起伏损耗相对较小。 当检测概率PD大于 60% 时,其平均值仅为 1 至 2 dB。

图 4:Swerling 模型 1 和 3 的起伏损耗L f

图 4:Swerling 模型 1 和 3 的起伏损耗L f
模型 1 和 3 主要适用于搜索雷达。 图 4 给出了起伏损耗随检测概率PD变化的关系。 当PD<30%时会出现起伏增益, 因为在很低的 信噪比 条件下,统计性的幅度变化有利于目标检测。
模型 0 或 5:
这一模型后来被作为参考模型引入。 它是一个完全没有起伏的合成目标。
来源:
- Swerling: ’’Probability of Detection for Fluctuating Targets’’ Rand Research Memorandum RM-1217, 17 März 1954