
Pertes dues aux fluctuations
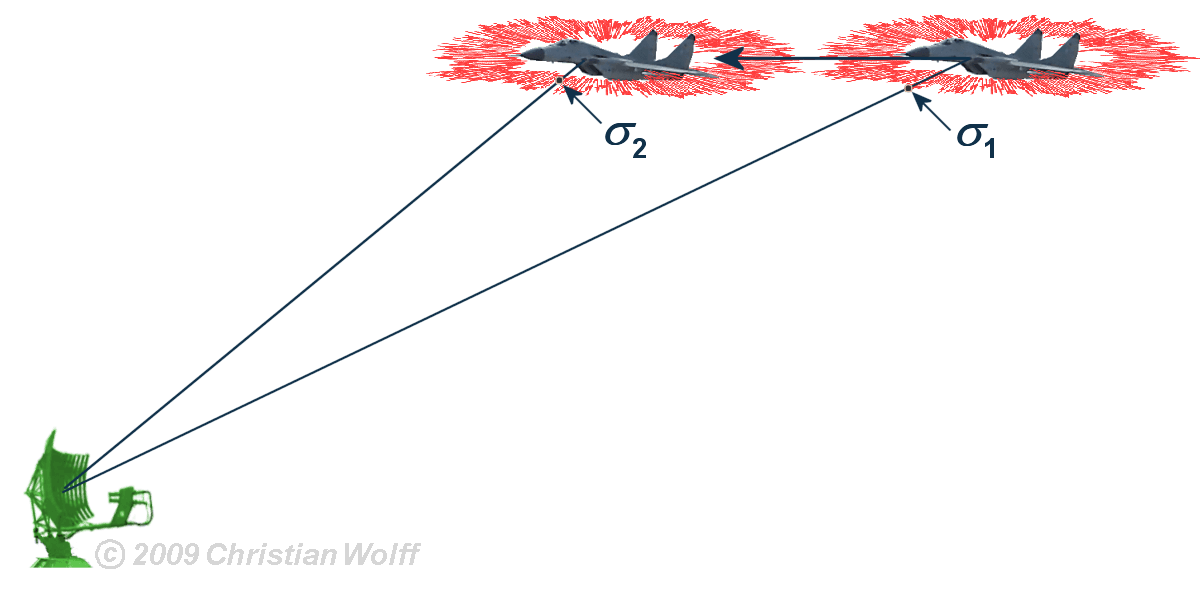
Figure 1. Rotation du diagramme RCS comme cause des fluctuations

Pertes dues aux fluctuations
Les fluctuations du signal réfléchi par la cible sont dues à la forme irrégulière du diagramme de la surface efficace de rayonnement secondaire, (RCS). Lorsque l’avion se déplace frontalement, le diagramme de la surface efficace de rayonnement secondaire pivote par rapport au radar. Les variations d’amplitude et de phase du signal réfléchi, causées par des changements aléatoires de la trajectoire de la cible, entraînent de fortes fluctuations de l’intensité du champ électromagnétique dans l’antenne du radar. On a supposé une caractéristique d’antenne rectangulaire, c’est-à-dire que la modulation des amplitudes d’un train d’échos par la caractéristique d’antenne a été négligée.
Les modèles cibles de Swerling sont des cas particuliers des modèles cibles du chi carré avec des degrés de liberté spécifiques.
Pour décrire les régularités de la fluctuation de la surface effective de rayonnement secondaire des objets ayant une forme géométrique complexe, on utilise des méthodes statistiques. Ainsi, en 1954, le mathématicien américain Peter Swerling a présenté des modèles mathématiques, qui ont ensuite été appelés modèles de Swerling, utilisés pour décrire les propriétés statistiques de la surface effective de rayonnement secondaire d’objets de forme complexe. Selon Swerling, les modèles de surface efficace de rayonnement secondaire sont construits sur la fonction chi-carré (χ²) de densité de probabilité avec un nombre défini de degrés de liberté. Ces modèles ont une importance particulière dans la théorie du radar. Il existe cinq modèles Swerling différents, numérotés en chiffres romains de I à V.
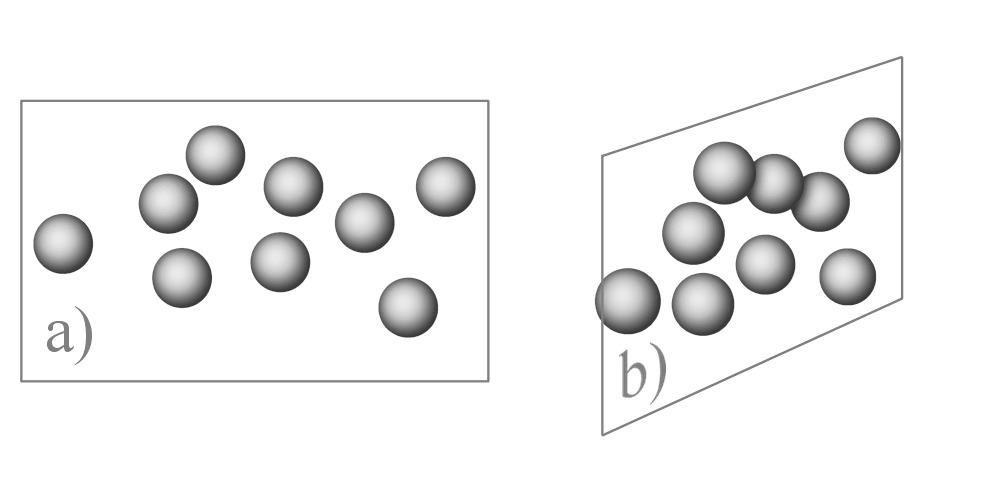
Figure 2. Première et deuxième modèles de Sverling. La cible se compose de plusieurs réflecteurs isotropes de taille identique répartis dans l’espace. La rotation de cet ensemble de réflecteurs d’un certain angle (type b) entraîne une modification des distances et, par conséquent, une modification de l’interaction entre les réflexions des différents éléments.
Figure 2. Première et deuxième modèles de Sverling. La cible se compose de plusieurs réflecteurs isotropes de taille identique répartis dans l’espace. La rotation de cet ensemble de réflecteurs d’un certain angle (type b) entraîne une modification des distances et, par conséquent, une modification de l’interaction entre les réflexions des différents éléments.
Premier modèle de Swerling (I)
Ce modèle correspond à une situation où l’intensité du signal réfléchi par la cible est relativement constante pendant la durée de l’irradiation. L’intensité du signal varie selon la fonction de distribution chi-carré à deux degrés de liberté (m = 1). La surface effective de rayonnement secondaire de la cible fluctue faiblement d’une impulsion à l’autre, mais varie indépendamment d’une observation à l’autre. La densité de probabilité de la surface effective du rayonnement secondaire est déterminée par la distribution de Rayleigh :
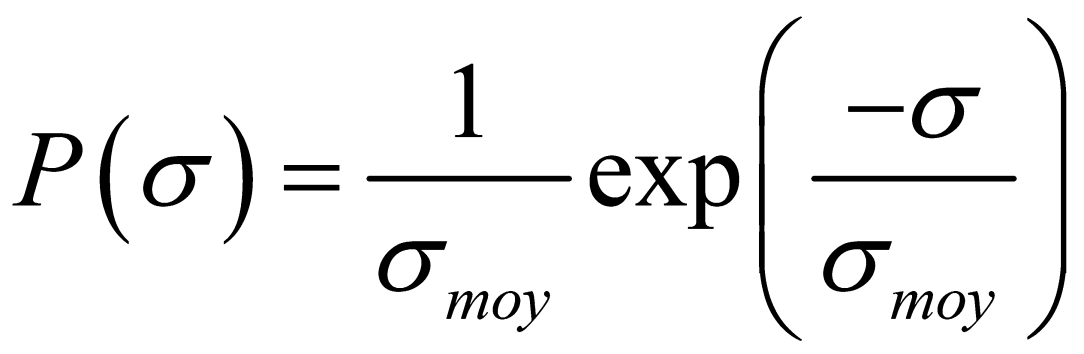
 (44)
où σmoy est la moyenne arithmétique de la surface effective du rayonnement secondaire de l’objet réfléchissant.
Deuxième modèle de Swerling (II)
Le deuxième modèle de Swerling est similaire au premier et utilise la même expression, à l’exception du fait que les valeurs de la surface effective de rayonnement secondaire varient plus rapidement et fluctuent en outre d’impulsion en impulsion. Les premier et deuxième modèles de Sverling sont utilisés pour décrire des cibles composées d’un grand nombre de diffuseurs indépendants d’une surface approximativement égale, tels que les avions. Cependant, le deuxième modèle de Swerling ne tient pas compte de la rotation de l’antenne, comme c’est le cas dans les radars de surveillance, et correspond au cas où l’antenne est constamment dirigée vers la cible, comme dans les radars de poursuite.
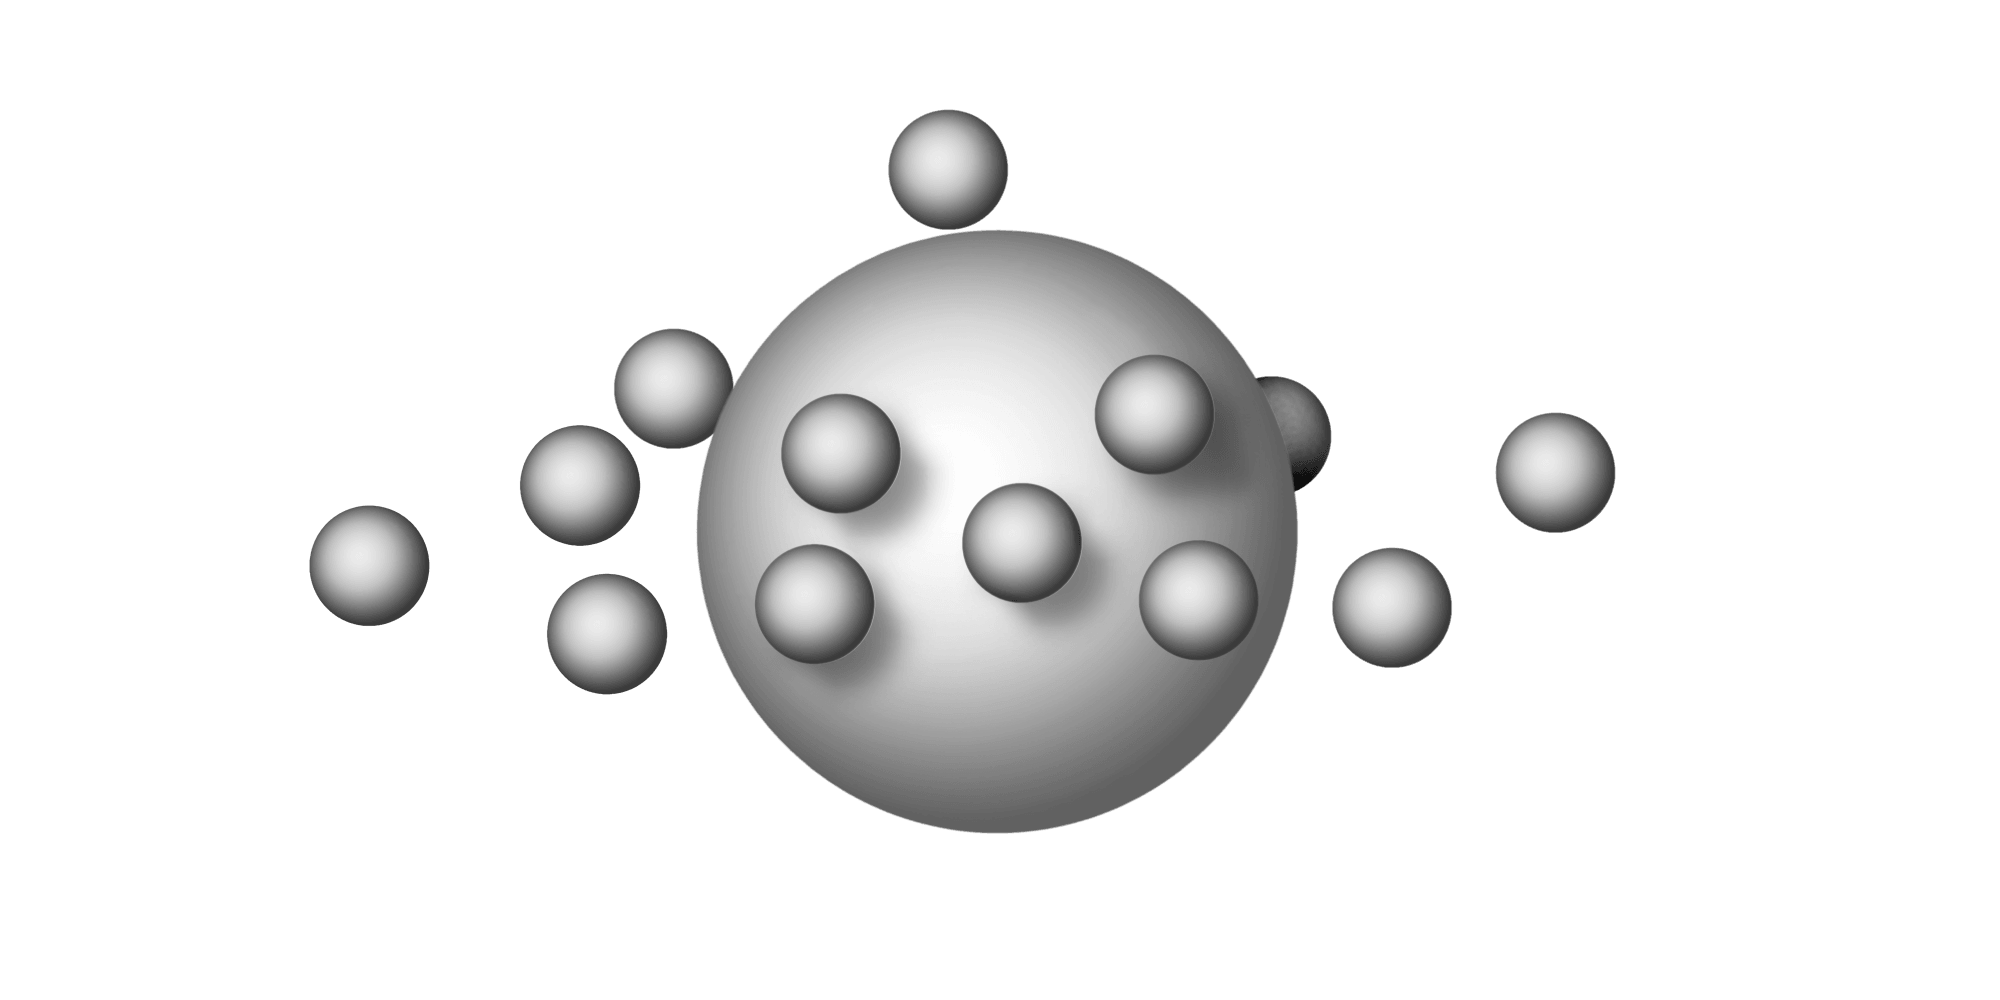
Figure 3. Troisième et quatrième modèles de Swerling. Le réflecteur isotrope dominant est recouvert par de nombreux petits réflecteurs
Figure 3. Troisième et quatrième modèles de Swerling. Le réflecteur isotrope dominant est recouvert par de nombreux petits réflecteurs
Troisième modèle de Swerling (III)
Le troisième modèle de Swerling décrit la cible de la même manière que le premier modèle, mais avec quatre degrés de liberté (m = 2). Les fluctuations de la surface effective du rayonnement secondaire d’une observation à l’autre correspondent à la densité de probabilité :

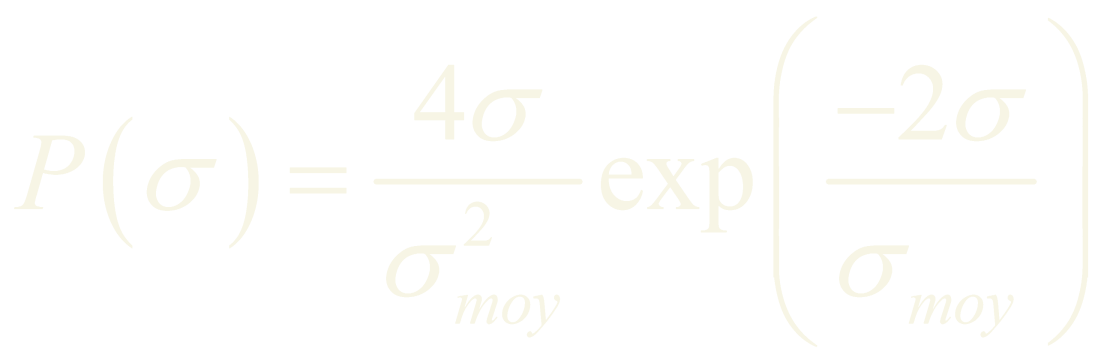 (45)
Quatrième modèle de Swerling (IV)
Le quatrième modèle de Swerling diffère du troisième en ce que la surface effective du rayonnement secondaire varie plus rapidement d’impulsion en impulsion que d’observation en observation. Il est décrit par la formule (45).
Les troisième et quatrième modèles approximent les objets avec un diffuseur de grande surface et plusieurs diffuseurs de petite surface. Cette situation peut se produire lorsque la cible est un navire.
Dans sa publication, Sverling a montré que les pertes supplémentaires dues aux fluctuations dépendent davantage de la probabilité de détection de la cible et moins de la probabilité de fausse alerte PN.
Les valeurs spécifiées pour la portée maximale théorique du radar de poursuite sont souvent basées sur les premier et quatrième modèles de cible de Sverling. Les pertes de fluctuation dans le cas d’une cible stable (faiblement fluctuante) avec des valeurs typiques de 1 à 2 dB sont relativement faibles avec une probabilité de détection PD=60%.

Figure 4. Pertes de fluctuation Lf dans le cas de l’application des premier et troisième modèles de Swerling

Figure 4. Pertes de fluctuation Lf dans le cas de l’application des premier et troisième modèles de Swerling
Les premier et troisième modèles de Swirling sont utilisés pour les radars de surveillance. Les pertes de fluctuation sont liées à la probabilité de détection, comme le montre la figure 4. Pour PD<30 %, on observe une amplification des fluctuations. La raison en est que, pour de faibles valeurs seuils du rapport signal/bruit, les variations statistiques de l’amplitude du signal favorisent la détection.
Cinquième modèle de Swerling (V)
Le cinquième modèle de Swerling décrit une cible de référence avec une surface efficace constante de rayonnement secondaire (également connue sous le nom de modèle zéro de Swerling). Ce modèle correspond à une cible idéalisée sans aucune fluctuation.
Source :
- Swerling : ’’Probability of Detection for Fluctuating Targets’’ Rand Research Memorandum RM-1217, March 17, 1954