
接收机动态范围测量
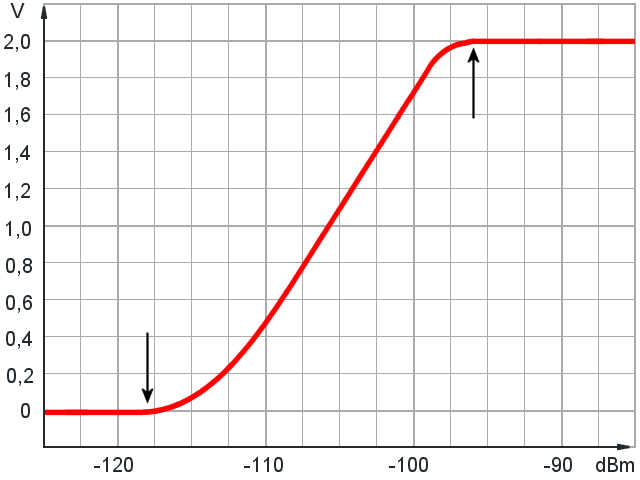
发生过载
极限
图1:所谓的接收机校准曲线(Receiver Calibration Curve):输出信号(Y轴)随输入功率(X轴)的变化关系。 过载点与灵敏度极限点之间的差值就是接收机的动态范围,以 分贝表示(本例中:118 - 83 = 35 dB)。

发生过载
极限
图1:所谓的接收机校准曲线(Receiver Calibration Curve):输出信号(Y轴)随输入功率(X轴)的变化关系。 过载点与灵敏度极限点之间的差值就是 接收机动态范围,以 分贝表示(本例中:118 - 83 = 35 dB)。
接收机动态范围测量
接收机动态范围测量 对评估雷达的性能具有重要意义。 但是, 接收机动态范围 对雷达探测距离的影响通常被低估。 必须始终注意,接收机无法区分干扰信号与目标回波。 因此,它总是同时接收到噪声、干扰信号(例如来自固定目标或海浪的杂波)以及目标回波信号。 这些信号的幅度在接收机输入端相加,因此接收机很容易进入限幅状态。 所谓限幅,就是这些信号的叠加波形中,超过某一规定幅度的上部被截去。 这意味着其中较弱的输入信号可能丢失。 在大多数情况下,丢失的正是目标回波信号。
测量接收机动态范围时,采用与 接收机灵敏度测量 相同的测量装置。

衰减器
0 … −120 dB
耦合器
−31,5dB
脉冲
图2:接收机动态范围测量装置。在此项测量中,可以忽略方向耦合器、连接器和电缆的固定衰减损耗。

衰减器
0 … −120 dB
耦合器
−31,5dB
脉冲
图2:接收机动态范围测量装置。在此项测量中,可以忽略方向耦合器、连接器和电缆的固定衰减损耗。
衰减器
0 … −120 dB
耦合器
−31,5dB
脉冲
图2:接收机动态范围测量装置。在此项测量中,可以忽略方向耦合器、连接器和电缆的固定衰减损耗。 (交互式图示)
使用这套测量装置,必须以不同的输入功率进行多次测量(至少两次), 才能获得如图1所示的接收机灵敏度曲线。 测量过程是记录测试信号在 A型显示器 或另行连接的示波器上显示的幅度, 并观察该幅度随衰减器设定值的变化关系。 衰减器的设定值代表接收机输入端的射频功率。 对于每一次测量,都将衰减器设定的衰减量(dB)标记在X轴上。 相应测试信号的幅度以伏特为单位标记在Y轴上。 这两个数值的交点就是图中的一个测量点。 大量这样的测量点便形成所谓的 接收机校准曲线(Receiver Calibration Curve)。 根据这条曲线,就可以判断接收机的动态范围特性。
如果所有测量点都采用相同的测量装置, 那么连接器和测量电缆造成的损耗在这里就不会产生太大的影响。 接收机动态范围是曲线下部拐点与上部拐点之间以分贝表示的差值。 因此,即使整条曲线向左或向右移动约6 dB,也不会影响最终结果。 只有在测量装置发生变化时, 例如额外接入具有固定衰减量的衰减器, 才必须像 接收机灵敏度测量 那样,对这些变化进行相应修正。
对于两台具有相同灵敏度极限的雷达接收机, 具有较平缓校准曲线、因而具有较大动态范围的接收机性能更好。 但是,雷达技术人员无法在雷达设备上直接改变接收机的这一动态范围特性。 能够影响接收机动态范围的调整只能在实验室条件下进行。 通常只有制造商或专业维修车间才具备这样的条件。
目前也有一些成套测量设备,能够在计算机控制下自动生成接收机校准曲线。 虽然这种方法的测量速度快得多,但所得结果是相同的。 尤其需要注意的是,自动测量装置同样可能出现与人工测量相同的连接和设置错误。 由于发射机处于关闭状态,自动频率跟踪功能无法工作。 接收机内部温度发生变化时,其频率特性也会随之改变。 因此,应为这项测量预留充足的时间, 并根据接收机略有变化的谐振频率,相应调整信号发生器的工作频率 (或者反过来调整接收机的频率)。