
Шта је угаона резолуција?
Угаона резолуција

Слика 1: Растојање SA зависи од даљине
Угаона резолуција
Резолуција по азимуту или угаона резолуција описује колико два циља на истој удаљености од антене морају бити међусобно раздвојена, да би их радар могао разликовати и приказати као два одвојена циља.
За разлику од резолуције по даљини, угаона резолуција зависи и од даљине циља, и то пропорционално растојању.
« Угаона резолуција »

Слика 1: Растојање SA зависи од даљине
Угаона резолуција као параметар антене
У принципу важи да се два циља на истој удаљености од антене не могу раздвојити ако се оба истовремено налазе у главном снопу дијаграма зрачења антене.
Угаона резолуција може се навести искључиво као угао. То је случај када податак о даљини није смислен (на пример у општим техничким карактеристикама радара) или није могућ (на пример код CW радара).
Ако се на A-Scope прикаже веома велики циљни импулс, не може се одмах закључити да ли потиче од једног великог циља или од два блиска циља чији се сигнали преклапају. Растојање између циљева мора бити довољно велико да се између оба амплитудна максимума може уочити минимум.
Одлучујући параметар за угаону резолуцију радара је угао отварања, односно ширина снопа на половини снаге Θ антене.
Математички однос између угла отварања и угаоне резолуције може се приказати на следећи начин:


(1)
- Θ = угао отварања главног снопа (тета)
- SA = резолуција по азимуту
- R = коса даљина између циља и антене [m]
У пракси угаона резолуција на аналогном PPI екрану често зависи од тога да ли оператер може да препозна да се у једном циљном симболу налазе два авиона. Системи са дигиталном детекцијом циљева могу побољшати угаону резолуцију, јер међусобно упоређују појединачне амплитуде циљева.
Код 3D радара може се одредити и резолуција по елевацији. Примењује се исти поступак као и код резолуције по азимуту, с тим што се као Θ користи вертикални угао отварања антене.

Слика 2: Ширина снопа на половини снаге у односу на угао нулте вредности
(половина ширине између нултих вредности)

Слика 2: Ширина снопа на половини снаге у односу на угао нулте вредности
(половина ширине између нултих вредности)
Угаона резолуција код LiDAR-а
У одређеним случајевима, на пример код LiDAR-а, једноставније је да се резолуција не одређује преко ширине снопа на половини снаге. Резолуција оптичког система је према Рејлијевом критеријуму дефинисана угаоним растојањем два истоветна тачкаста објекта при коме главни максимум слике једног тачкастог објекта пада у први минимум слике другог тачкастог објекта. (Напомена: Рејли полази од тога да оба објекта зраче приближно истим интензитетом, при чему није битно да ли је то последица унутрашњих енергетских процеса или су оба објекта равномерно осветљена другим извором светлости и рефлектују његову светлост.)
Пренето на радар, ова дефиниција гласи: резолуција по азимуту радара дефинише се као угаоно растојање првог минимума дијаграма зрачења антене од максимума главног снопа (угао нулте вредности или половина ширине између нултих вредности). На слици 2 приказан је дијаграм зрачења антене, који је други пут померен управо за овај Рејлијев критеријум. Угао нулте вредности приближно је једнак углу отварања антене.
За израчунавање ширине главног снопа може се користити следећи однос:


(1)
- λ = таласна дужина у слободном простору
- D = дужинска димензија апертуре
- K = фактор ширине снопа
Под претпоставком линеарне расподеле фазе, сваки однос амплитуда има одговарајући фактор ширине снопа са јединицом радијан. Фактор ширине снопа за ширину на половини снаге зависи од врсте антене и варира између 0,98 rad (≙ 56°) за идеалну рефлекторску антену и 2 rad (≙ 114°). За угао нулте вредности антене са синтетичком апертуром фактор ширине снопа износи 1,22 rad (≙ 70°).
Угао нулте вредности односи се, дакле, само на половину ширине главног снопа, док се ширина између нултих вредности и ширина снопа на половини снаге односе на обе половине (видети слику 2). Оба угла, угао нулте вредности и ширина снопа на половини снаге, зато су сличне величине, али нису једнаки. Разлика у величини се у пракси приближно може занемарити, али при примени формуле (1) мора се обратити пажња на то да ли се употребљени угао односи само на половину ширине главног снопа или на обе половине.
Cross Range Resolution
Са појавом радара са синтетичком апертуром (SAR) преузети су и појмови настали у тој области за друге радарске поступке, иако су геометријски односи другачији. Код SAR радара даљина се мери под правим углом у односу на правац кретања радарске платформе. Резолуција у правцу кретања је зато поново под правим углом у односу на косу даљину и овде се назива Cross Range Resolution.
Преузимање овог појма за радар са стварном апертуром треба посматрати критички, јер код стварне апертуре растојање између циљева није под правим углом у односу на радијус, већ је за сваки појединачни циљ тангенцијално: растојање између циљева је тада тетива у кругу полупречника R (видети слику 1).
Због рачунске накнадне обраде, код SAR радара резолуција има потпуно другачије зависности него код радара са стварном антеном. За разлику од стварне апертуре, Cross Range Resolution се побољшава повећањем ширине снопа на половини снаге стварне антене. На крају, могу се даље обрађивати само ехо-сигнали оног објекта који је антена током прелета обухватила у свим мерењима. Што је већи угао отварања стварне антене, то је више резултата мерења доступно.
Што више појединачних ехо-сигнала улази у обраду, то је боља угаона резолуција. Због тога угаона резолуција на већој даљини постаје боља него у блиском подручју, јер се такозвани „отисак“ радара повећава са даљином. Повећање синтетичке апертуре супротставља се погоршању резолуције по даљини које иначе настаје са повећањем даљине. За разлику од стварне апертуре, Cross Range Resolution код SAR радара зато остаје приближно константна и при повећању даљине.
Угаона резолуција код CW радара

Слика 3: Утицај растојања на угаону резолуцију
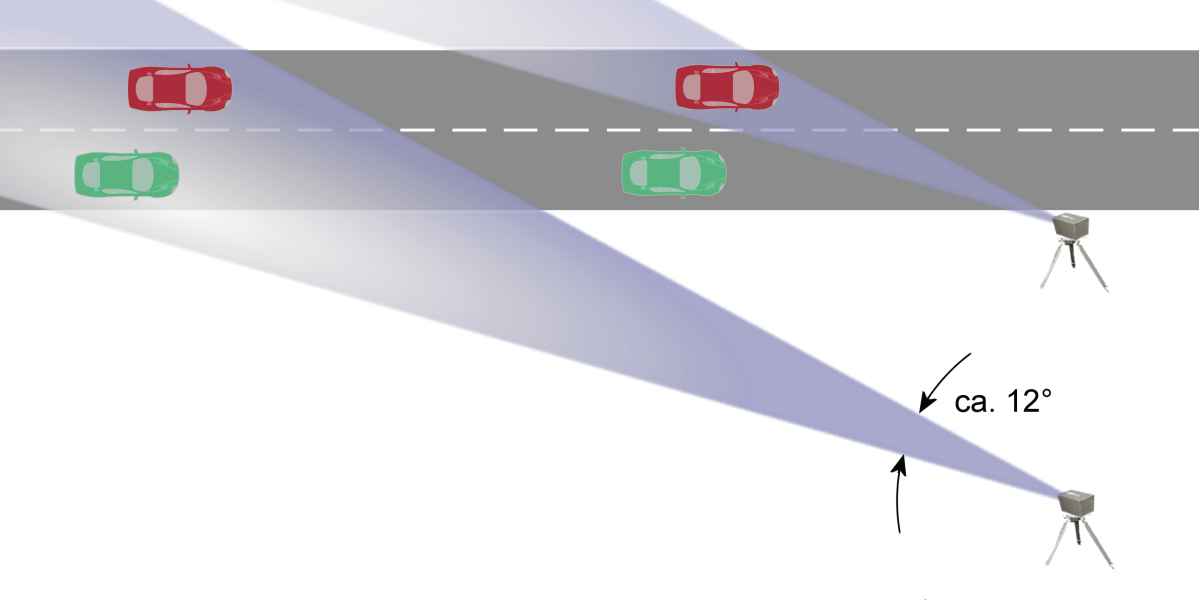
Слика 3: Утицај растојања на угаону резолуцију
На малим даљинама могуће је помоћу CW радара постићи изузетно високу тачност уз релативно мали технички напор. Због тога се овакви радари радо користе, на пример, за контролу брзине у друмском саобраћају. Према једначини (1), угаона резолуција одређена је искључиво ширином снопа на половини снаге Θ антене и растојањем R до мереног објекта.
Проблем код ових радара је недвосмислено повезивање измерених вредности са одређеним рефлектујућим објектом. Код CW радара раздвајање два објекта који истовремено рефлектују сигнал често није могуће. Чак и када је могуће, не може се поуздано утврдити који је објекат имао већу, а који мању брзину.
Ако је растојање до мереног објекта велико, дијаграм зрачења антене се шири, а угаона резолуција се погоршава. У том случају мерење се мора одбацити. На фотографији која служи као доказ не смеју се видети два возила, јер није могуће доказати које је возило прекорачило дозвољену брзину.
У оваквим применама резолуција више зависи од ширине између нултих вредности дијаграма зрачења антене, мада је пријем сигнала могућ и преко бочних латица. Због тога се резултати мерења могу побољшати ако је растојање између радара и ивице коловоза што мање. Понекад се између коловоза и места постављања радара налази бициклистичка стаза, што приморава на веће растојање. Тада су мерења могућа само ако је густина саобраћаја довољно мала.
Изузеци
Основна тврдња да се два циља на истој удаљености од антене не могу раздвојити ако се истовремено налазе у главном снопу дијаграма зрачења, важи пре свега за класичне радарске системе. Због тога се често користи формулација да би раздвајање циљева било лакше ако је њихово бочно растојање приближно једнако ширини главног снопа. При томе се најчешће користи ширина снопа на половини снаге коју наводи произвођач антене.
Оваква формулација сугерише да је понекад могуће раздвојити два циља чак и ако се налазе унутар главног снопа. То је заиста могуће када се идентификација циља врши анализом Доплеровог спектра и поређењем са сигнатурама ускладиштеним у базама података.
У таквим случајевима може се утврдити да се унутар једног ехо-импулса налазе две различите познате радарске сигнатуре. Разлог је у томе што број обртаја турбине једног авиона не може бити синхронизован са бројем обртаја турбине другог авиона. Доплерове фреквенције које настају одразом од лопатица турбине (такозвана Jet Engine Modulation, JEM) разликују се једна од друге, што омогућава закључак колико је авиона учествовало у формирању посматраног ехо-сигнала.
Референца:
- IEEE, ”IEEE Standard Radar Definitions,“ Radar Systems Panel, IEEE Aerospace and Electronics Systems Society, Report No. IEEE Std 686-2008, 2008.
Аутор: Кристијан Волф,
Превод на српски:
Александар Г. Ристић